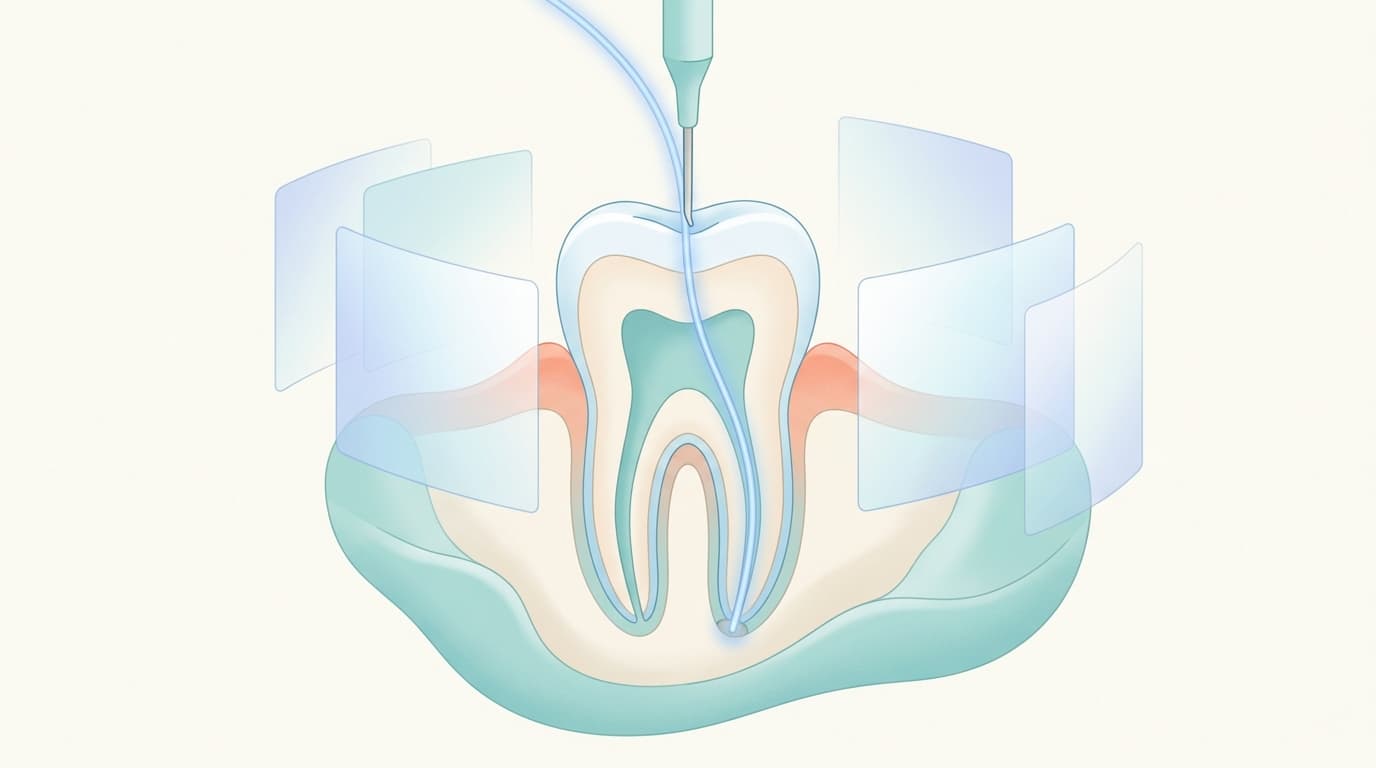
根尖手术是一种外科性根管治疗,用于根管内部产生的炎症扩散到牙根尖端、且非手术性再根管治疗无法解决时。由于处理的是牙根尖端微小的病灶,几毫米的误差就会决定治疗的成败。近来,这条狭窄的路径不再单靠医生的手感判断,而是借助电脑提前规划或实时引导,静态导板、动态导航系统、机器人辅助手术正是这类技术。
仅凭手感尚有不足之处
外科性根管治疗涵盖切开引流、根尖切除术、根尖搔刮术、根尖倒充填、牙根切除术、意向性再植术等多种术式,适用于无法进行非手术性再根管治疗或该治疗已经失败的病例。1990年代以前的传统方式成功率仅为30%~50%。
此后随着手术显微镜、超声工作尖以及MTA等生物相容性倒充填材料的引入,成功率提升到74%~92%,近期研究更达到80%~90%。借助显微镜进行的显微根尖手术可将视野放大8~10倍,以15~25倍高倍率观察根管切面,将去骨范围控制在4~5mm以内,根尖切除角度缩小到0~10度,据统合分析报告成功率约为94%,与传统方式(约59%)相比差距明显。
然而,仅靠显微镜和超声工作尖,医生依然要凭经验和手感判断隐藏在骨内的根尖应从哪个方向、深入多少距离才能到达。静态导板、动态导航系统、机器人辅助手术,正是试图用CBCT三维影像数据取代这种判断的尝试。
静态导板:沿着预先设定的路径前进
静态导板是将CBCT三维影像与口内扫描仪获取的数字印模数据相互叠加,在术前预先计算入路路径,再将该路径转移到3D打印制作的导板(导向装置)上的方式。沿着导板上安装的金属导管放入器械,就能在不造成不必要的牙体损伤或穿孔风险的情况下,到达预先设定的目标位置。
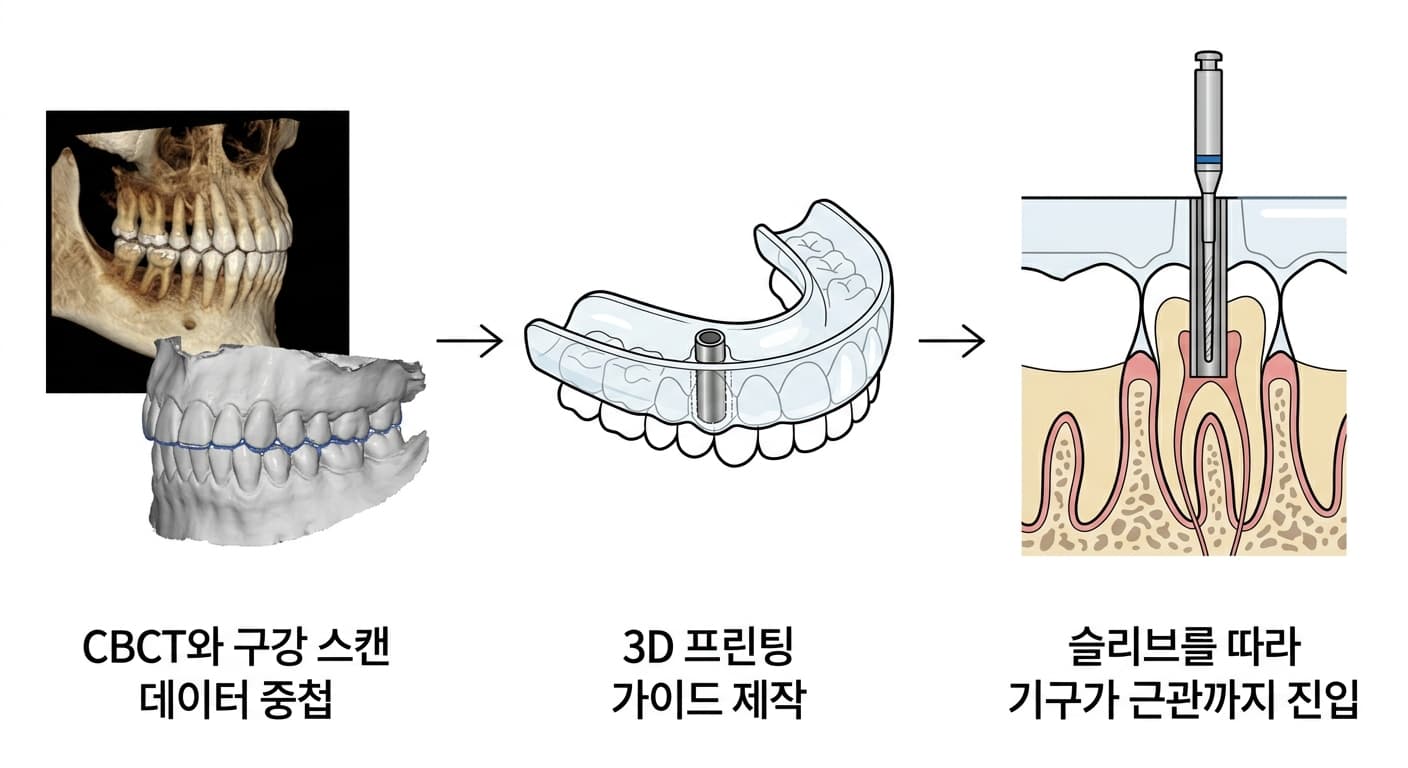
在磨牙、上颌腭侧根、下颌远中根等入路较为复杂、难度较高的部位,缩短手术时间与提高精确度的效果尤为明显。Buniag等的研究报告称1年成功率为91.7%。
不过,导板是在术前预先制作好的,因此手术过程中无法更改路径。制作过程中产生的误差,以及张口空间(咬合间隙)的限制,也仍是尚未解决的局限。
动态导航系统:通过屏幕实时观察并调整
动态导航系统(DNS)是在患者和手机上贴附红外光学追踪标记,将器械的位置、方向、深度实时叠加显示在CBCT影像上的方式。它不像静态导板那样提前固定路径,而是可以在观看屏幕的同时,于手术过程中随时调整方向和角度,导向装置也不会遮挡视野。
与仅依靠手感的徒手(free-hand)手术相比,线性和角度偏差更小,操作时间也更短,这种差异在初学者和资深医生身上都同样出现。Chen等的研究基于CBCT评估报告1年成功率为94.3%。它尤其适合需要灵活应对的情况,例如寻找因钙化而阻塞的根管、取出折断的器械,或为解剖结构复杂的牙齿进行再手术。近来还出现了结合超声倒充填、增强现实画面,进一步提高精度并缩短时间的发展方向。
机器人辅助手术:用机器减少手部的偏差
机器人辅助手术是将具备触觉反馈功能的机器人系统应用于显微根尖手术,以减少因医生熟练度或手部震颤而产生的偏差的尝试。据报告,其角度、线性偏差比静态导板或动态导航系统更小,精确度也有所提升;在整体导航手术系统中,1年成功率90%以上的预后已得到确认。
它的优点是能缩小医生之间的技术差距、缩短手术时间,但设备成本较高,在实际诊疗环境中的实用性仍处于需要进一步验证的阶段。
这三种技术有何不同
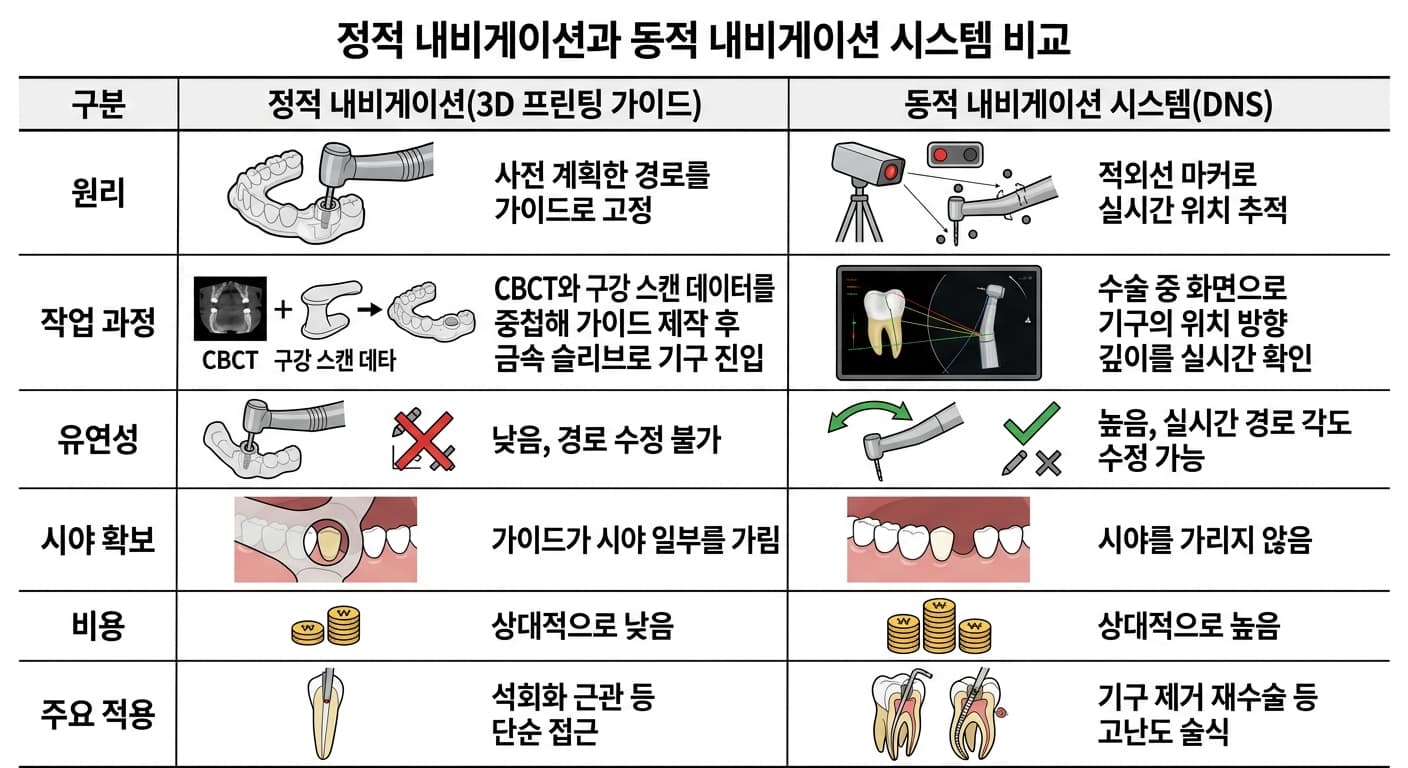
三种方式都以CBCT三维数据为出发点,但使用这些数据的方式各不相同。静态导板提前固定路径,费用相对较低,在简单入路上表现出色,但中途无法更改。动态导航系统可以实时改变方向,在复杂的再手术或器械取出等难以预测的情况下更具优势,但设备费用更高。机器人辅助手术据报告最为精密,但成本与实用性的验证仍在进行中。
对患者来说有什么不同
当需要在不拔牙的情况下,仅处理牙根尖端病灶的根尖手术时,尤其是根管钙化导致入口难以寻找,或解剖结构复杂、仅凭手感难以入路时,会考虑采用这类导航技术。这个过程中通常会同时进行CBCT拍摄,其有效辐射剂量为36.9~50.3 μSv,高于普通牙科X线片,但低于医院使用的CT。
上述成功率数值均为各项研究中报告的结果,并非所有牙科诊所都配备相同的设备。如果即将接受手术,可以向主治医生确认将采用哪种方式,以及推荐该方式的理由。
仍待解决的局限
静态导板、动态导航系统、机器人辅助手术,都是依赖CBCT三维数据准确性的技术。如果数据叠加过程或拍摄本身存在误差,导航的准确性也会随之下降。机器人辅助手术在成本与实用性方面还需要进一步验证,而这三种技术都仍停留在辅助医生判断的角色,而非完全取代医生的判断。