找不到根管,根管治疗就无法进行
根管治疗(牙髓治疗)是找到牙齿内部的根管,清除感染组织后再将其充填的治疗方式。然而,牙齿内部的根管可能会发生钙化变性(牙髓腔钙化),即根管被钙化物质变窄或阻塞。这种现象十分常见,可见于60%以上的成人牙齿,且已知在女性中比男性更常出现。
经历过外伤的牙齿,其牙髓在存活过程中会过度生成牙本质,导致根管变窄。随着年龄增长,钙化则会在整个牙髓中缓慢进行。这两种情况都会使根管在X线片上的影像变浅甚至消失,令术者仅凭肉眼或低倍放大难以找到根管口。牙齿情况越是如此,遗漏根管或朝错误方向切削、在牙齿侧壁造成穿孔事故的风险也就越大。
为解决这一问题,牙科界长期以来依赖放大设备,而近来更出现了能在术前预先规划路径、或在术中实时提示位置的计算机技术。
靠显微镜与超声器械支撑至今的标准
迄今为止,寻找钙化根管的标准方法是同时使用牙科手术显微镜与超声器械。牙科显微镜可将术区放大2.5至30倍并提供充分照明,在老年患者变窄的髓腔中,还能以25倍以上的高倍率区分钙化沉积物与原有髓腔壁之间的色调、质地和透明度差异。再配合超声器械的金刚石涂层尖端一点点去除沉积物,便可在不发生穿孔事故的情况下到达根管口。
这一组合在通过外科方式暴露根尖进行治疗的显微根尖手术中同样发挥着核心作用。由Syngcuk Kim教授于20世纪90年代初提出概念的显微根尖手术,以8至10倍的放大率进行手术,并以15至25倍的高倍率观察根尖断面。据报告,这使传统根尖手术原本44.2%至60%的成功率提高到了91.1%。
不过,显微镜与超声器械终究是需要术者亲眼观察、亲手操作的设备。隐藏在牙齿内部的根管走向,在术前只能凭经验预测,仅靠放大观察并不能提前知晓整条路径。
术前预先规划路径的3D导板
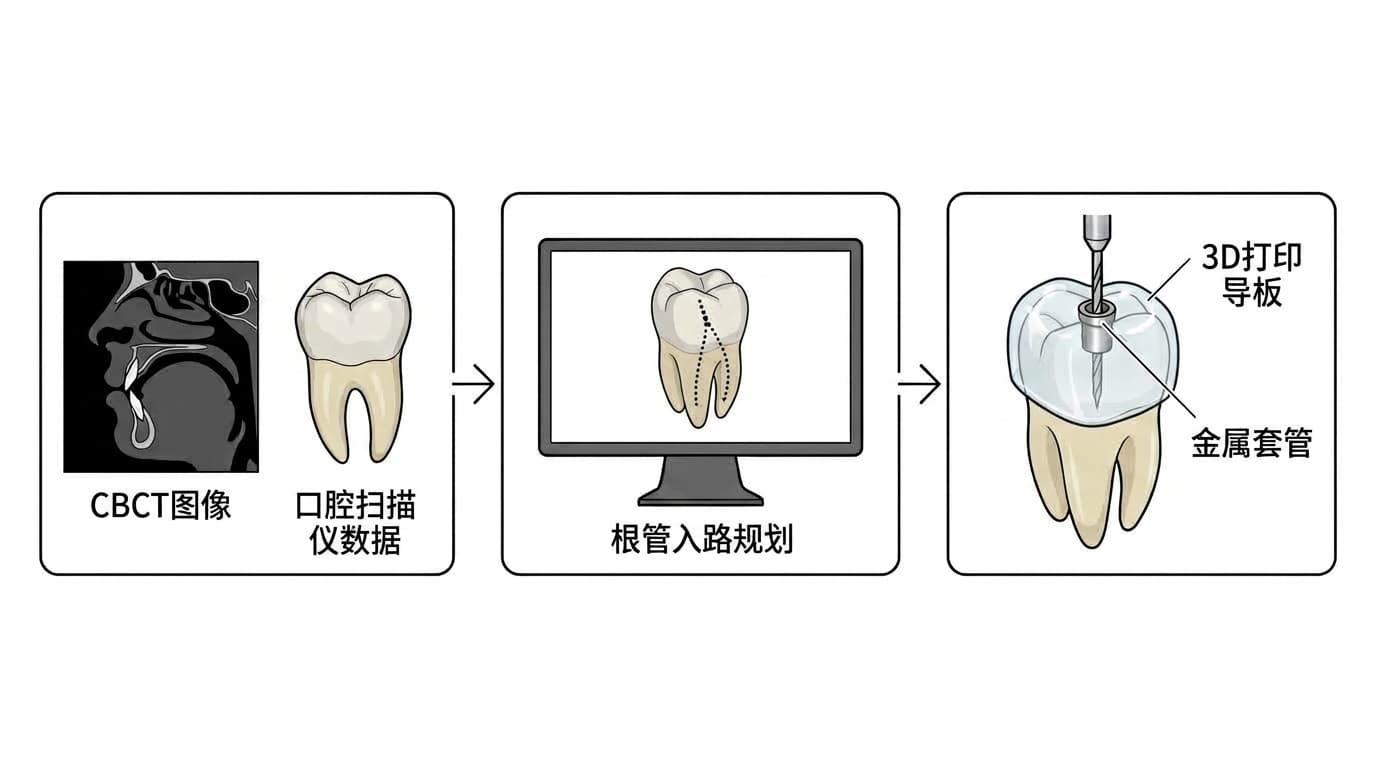
为弥补这一局限而出现的是静态导板(引导式根管治疗)。它将CBCT拍摄的牙齿与颌骨三维影像、口腔扫描仪获取的牙齿表面数据在计算机中进行叠加,在术前预先规划通往根管的入路路径。按照这一规划,用3D打印机制作导板(导模)并套在牙齿上,再让车针沿导板上安装的金属套管进入,即可在不造成不必要牙体损伤或穿孔风险的情况下到达钙化的根管口。
在Buniag等人的研究中,使用静态导板进行根管入路的1年成功率被报告为91.7%。尤其在难度较高的磨牙、上颌腭侧根管或下颌远中根管中表现出色。
不过,导板是按术前设定好的路径原样跟随的方式,术中无法更改路径。导板制作过程中可能产生误差,若张口空间(咬合空间)不足,导板本身也可能难以就位,这些都是其局限所在。
术中也能更改路径的实时导航
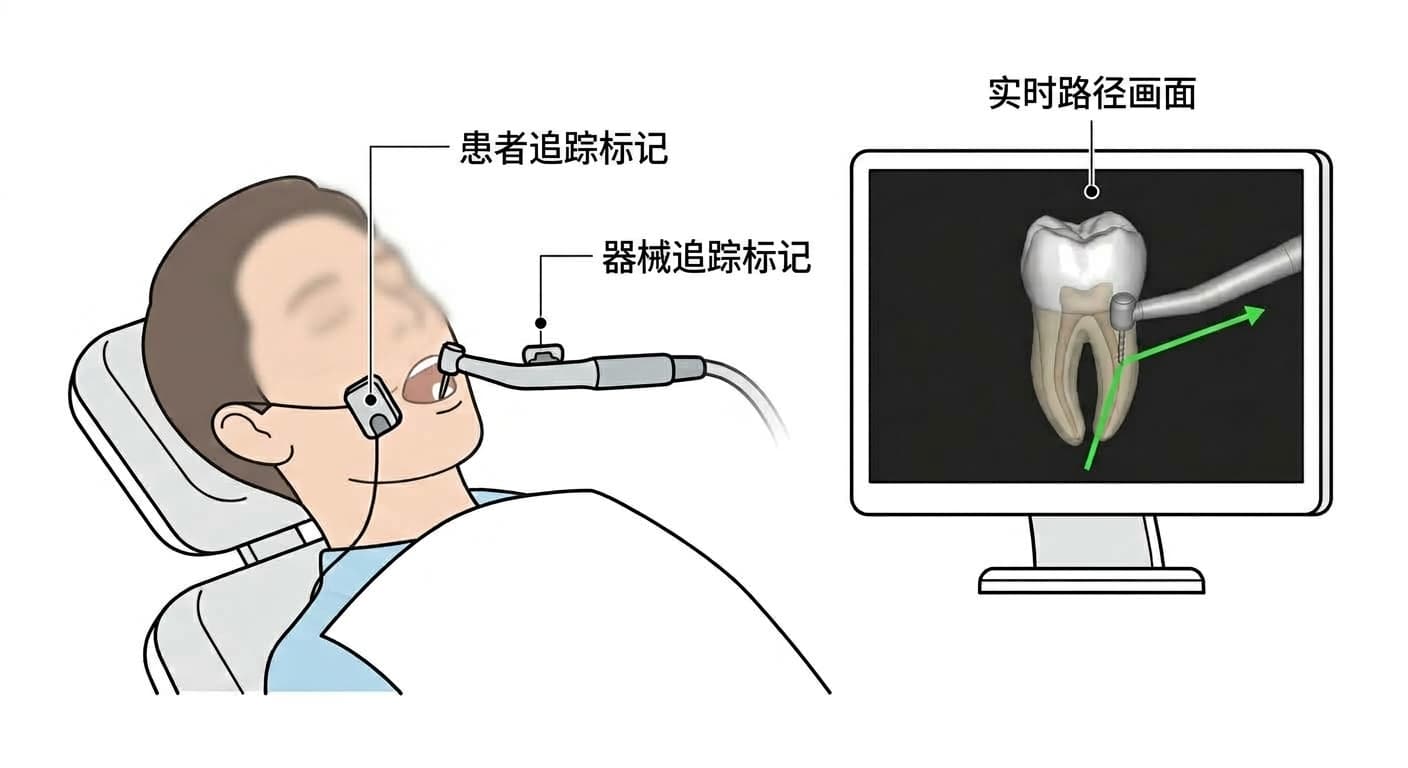
突破静态导板局限的方式是动态导航系统(DNS)。它在患者与牙科手机上安装红外光学追踪标记,将车针的位置、方向与深度实时叠加显示在CBCT影像上。术者一边看画面,一边可以当场修正路径与角度,既不像导板那样遮挡视野,又能不明显偏离预先规划的路径。
在Chen等人的研究中,以CBCT为基础评估的动态导航系统1年成功率为94.3%。它不仅用于钙化根管的入路,还应用于取出折断器械、根尖手术、复杂再根管治疗等同时需要视野与灵活性的高难度操作。近来更进一步与超声倒充填、增强现实(AR)画面显示相结合,朝着同时提升精度与缩短操作时间的方向发展。
加入机器人的精度,以及尚存的课题
最新出现的方式是将具有触觉反馈的机器人应用于显微根尖手术的机器人辅助手术。其目标是通过机器人辅助术者的手部感觉,缩小不同术者之间的熟练度差异。研究显示,其角度与线性偏差均小于静态导板或动态导航系统,精度也有所提升;而在包括静态导板、动态导航系统与机器人辅助手术在内的整体引导手术系统中,1年成功率均被报告在90%以上。
然而,机器人系统目前成本仍然较高,其在实际诊室中的实用性也仍在持续验证之中。寻找根管的技术从显微镜发展到3D导板、实时导航乃至机器人辅助,精度不断提升,但并非所有根管治疗都需要这些设备。它是在配备CBCT、口腔扫描仪与导板制作设施的诊室中,针对重度钙化根管、遗漏根管或再根管治疗失败等困难病例才会选择性使用的技术。