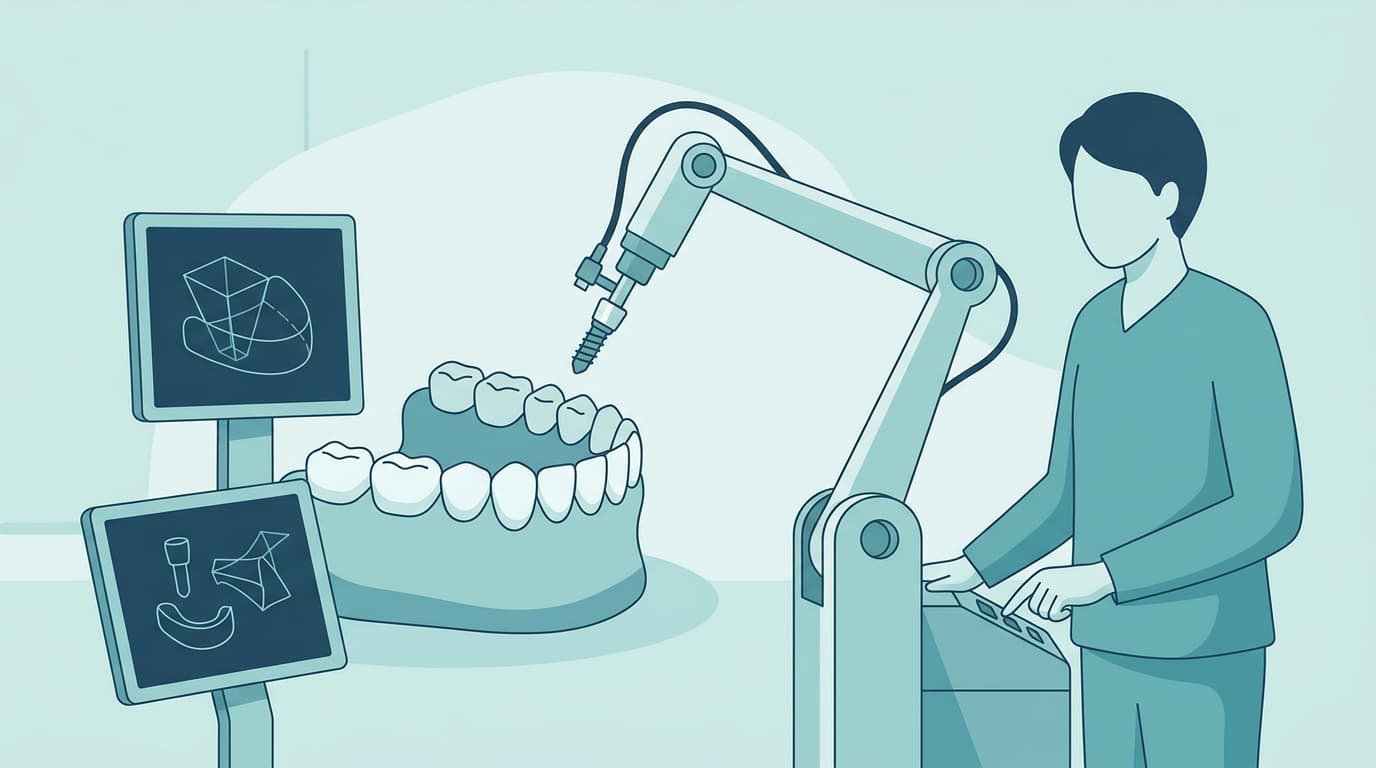
过去凭手感确定的种植体位置,如今越来越多地由计算机预先规划、再由机械臂原样执行。正如种植导板与机器人手术比手工精确多少一文已指出的那样,机器人方式的误差比使用导板的静态引导或通过屏幕观察的动态导航还要略小一些。但这种精度是否从一开始就存在,还是机器人也像人一样需要熟练过程,是另一个问题。2026年初发表的一项研究回答了这个问题。当十一名从未植入过种植体的牙科住院医生在机器人辅助下植入种植体时,定位精度从第一天到最后一天都没有差异。随着重复次数增加,减少的不是精度,而是所需的时间。
由机械臂取代手感植入
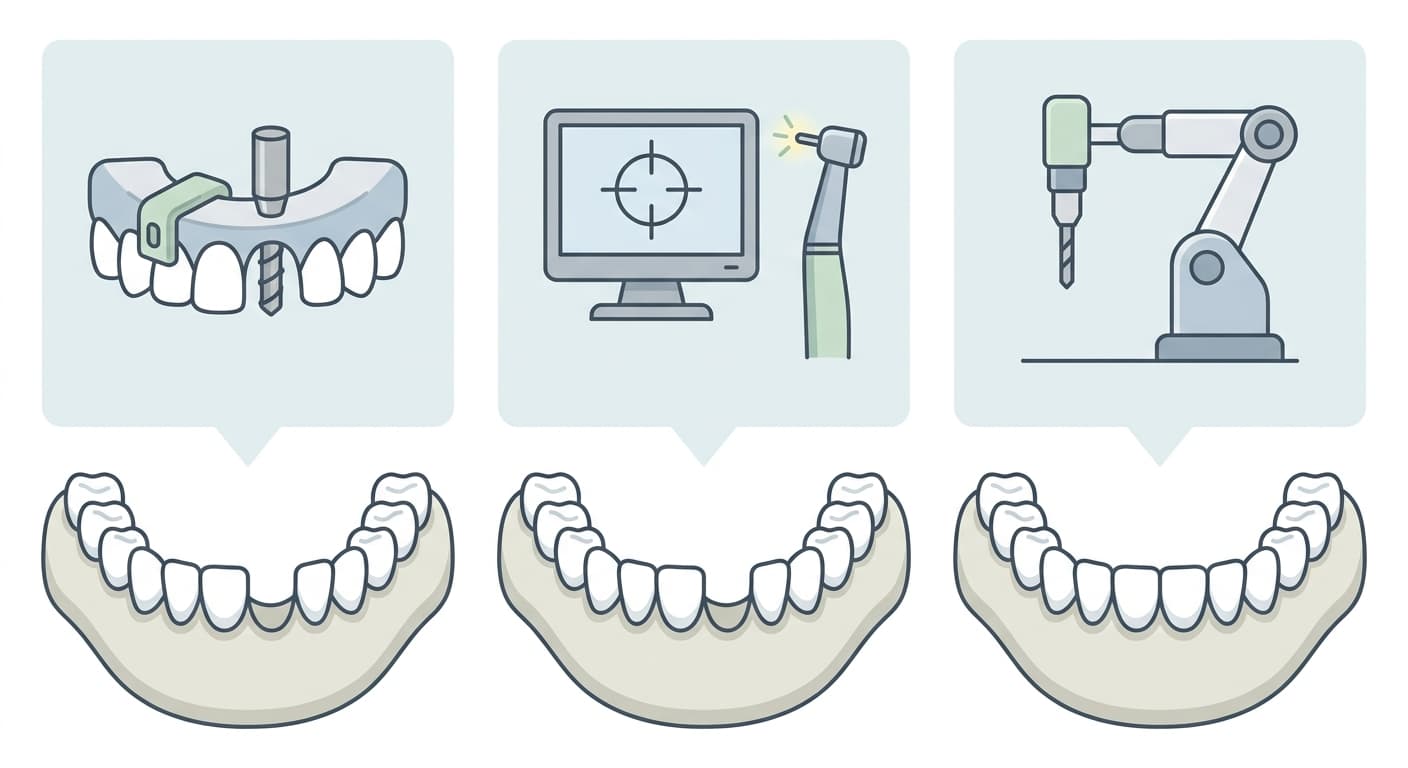
计算机辅助种植手术的方式经历了三个发展阶段:将术前规划转移到3D打印导板上、固定钻头方向的静态引导;通过屏幕实时显示钻头位置的动态导航;以及机械臂直接握持并移动钻头的机器人辅助方式。
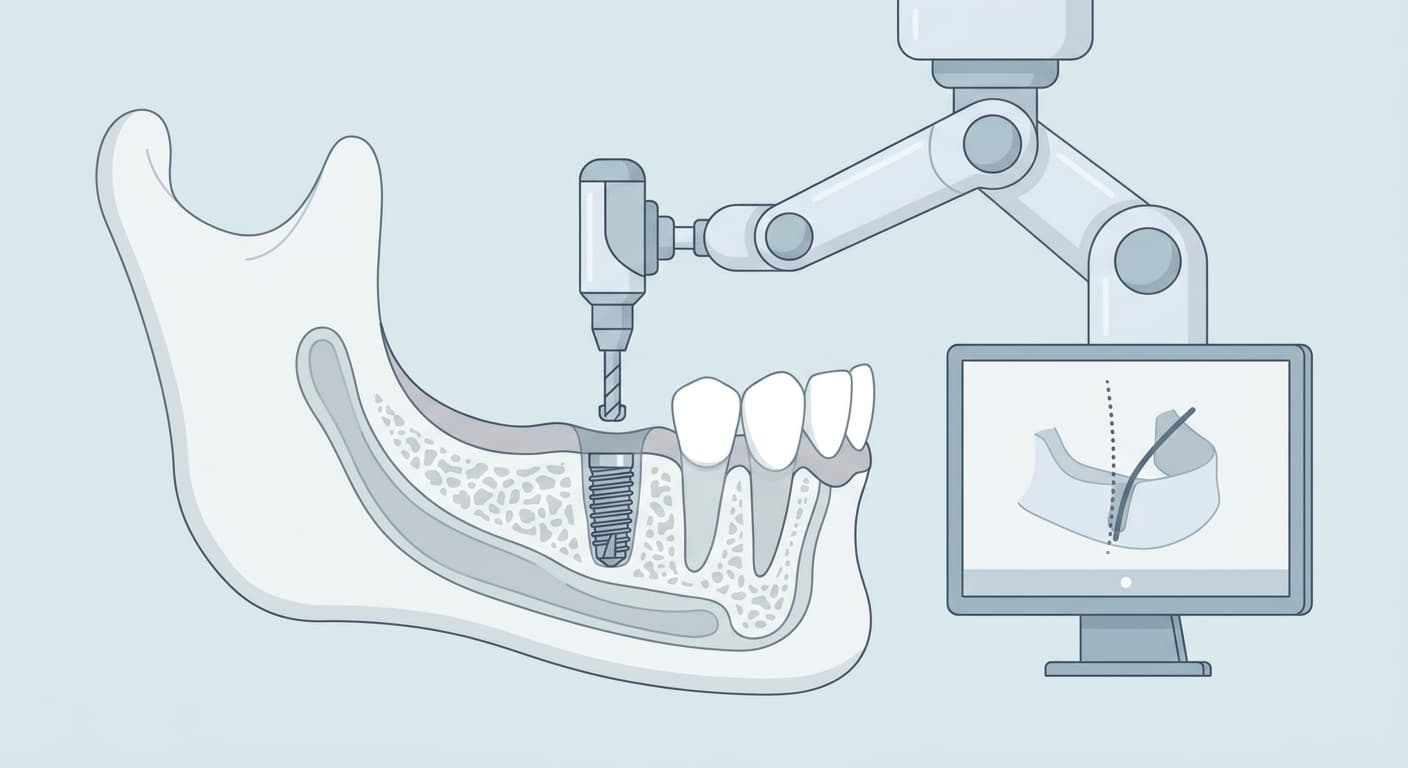
本研究使用的北京雅客机器人(Yakebot)系统,先将CBCT拍摄的颌骨影像与3Shape Trios口内扫描仪获取的牙龈形态叠加,规划出种植位置,再利用机械臂、红外定位追踪装置和实时画面,自主完成从进出口腔、备洞到植入种植体的全过程。术者在旁负责更换钻头并在屏幕上确认下一步操作。与动态导航只告知方向、钻头仍由人手握持不同,机器人直接用机械代替了握持钻头的那只手。
新手从第一天起就很精确
研究团队向十一名从未植入过种植体的牙科住院医生讲解机器人使用方法后,让他们每隔三天进行一次,共四天,每天植入三颗,总计在3D打印的颌骨模型上植入121颗种植体。将规划位置与实际植入位置进行比较后发现,植入点误差平均为0.91毫米,根尖误差为0.93毫米,角度误差为1.38度。但这些数值在第一天与第四天之间,以及同一天内第一次与第三次尝试之间,均没有统计学差异。相反,准备时间与手术时间合计的总耗时则随着重复次数增加而明显减少。
此前另一研究团队使用半自动机器人对四名年轻牙医进行的实验中也出现了同样的趋势。第一次尝试耗时33.26分钟的手术,在第二次尝试中缩短至30.47分钟后就不再明显减少,而位置和方向误差则与尝试次数无关,基本保持一致。
精度归机器人,速度归人
研究团队解释称,这是因为机器人以机械方式控制了手部震颤和微小的位置调整。这与此前报告显示,在需要人手直接握持钻头、边看屏幕边用手调整位置的动态导航中,精度会随重复次数明显提升的情况形成对比。在机器人系统中,决定精度的部分已经交给了机器,这意味着需要熟练的对象不是精度,而是流程,也就是确认规划、更换钻头、进入下一步骤的操作节奏。由于手术准备阶段的注册与校准流程是固定的,其耗时只是缓慢缩短;而实际钻孔的手术阶段则在第一天到第二天之间迅速缩短,之后便不再减少。
不过,这项实验并非在真实患者身上进行,而是在3D打印的颌骨模型上、于短短四天内完成的。研究团队也承认样本仅有十一人,且未能反映实际诊室中的多种变量,这是其局限之处。尽管如此,两个不同机器人系统重复出现相同模式这一点,进一步支持了这样的解读:在机器人辅助种植手术中,真正需要训练的对象与其说是精度,不如说是速度。