拔除智齿等多余牙齿后移植到其他位置的牙齿自体移植(自体牙移植术),长期以来一直依赖医生的手感。意大利马格纳格拉西亚大学研究团队近日公布了一项结果:对10名患者用CBCT(牙科用三维X光)和口内扫描仪预先设计牙槽窝,再用3D打印导板完成移植,并随访18个月。计划位置与实际植入位置的差异仅在2毫米左右。同一时期,中国研究团队也发表了机器人直接按牙根形状切削牙槽窝的实验结果。
用智齿填补磨牙缺失部位的牙齿自体移植
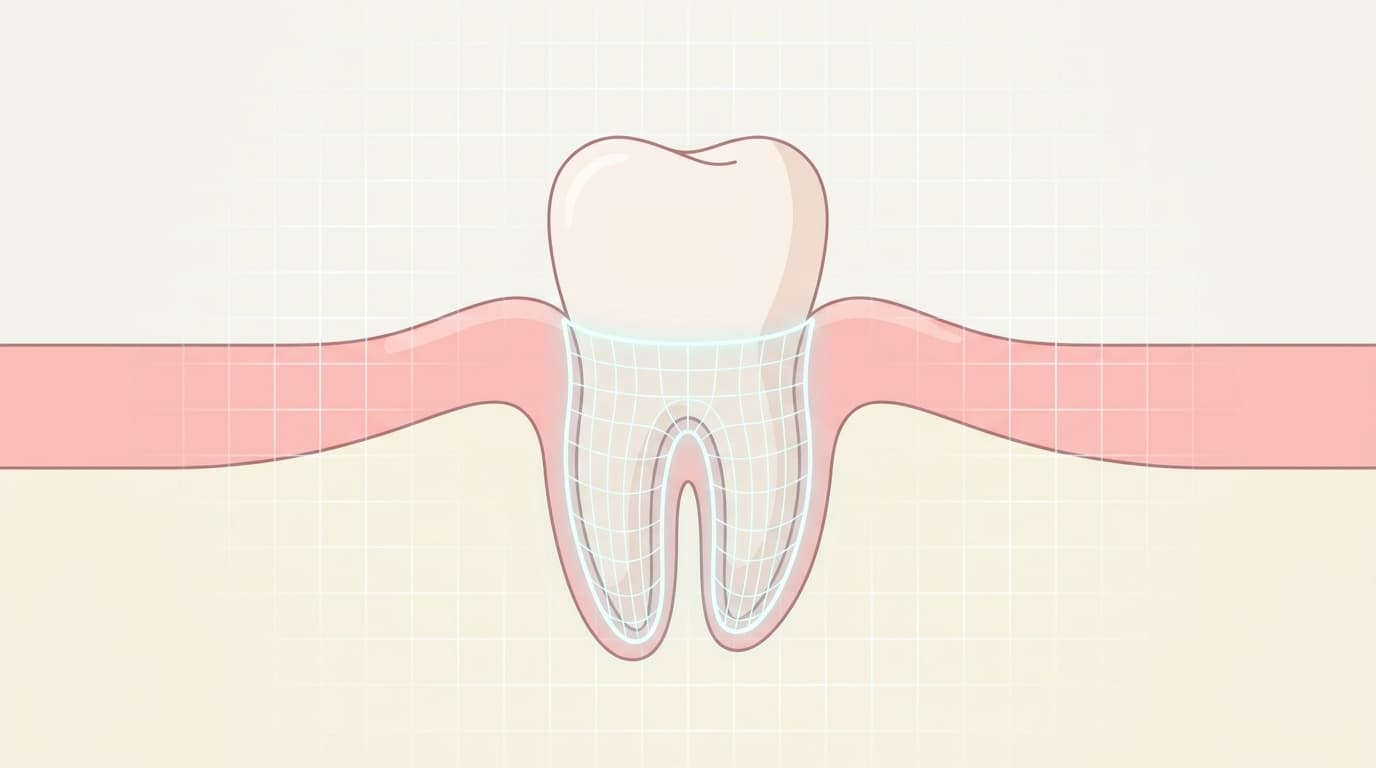
牙齿自体移植是拔除智齿等仍可使用的牙齿,再移植到缺失牙齿位置的治疗方法。当先天缺牙,或因外伤、龋齿、根管治疗失败而失去牙齿时,可以作为种植或修复之外的选择。由于牙周韧带(连接牙齿与颌骨的纤维组织)得以保留,移植后仍保留咀嚼感觉,在颌骨仍在生长的年幼患者中,骨骼也能随之一起生长。
问题在于精度。需要制作出与待移植牙齿牙根形状完全吻合的位置,而每颗牙齿牙根的弯曲和分叉各不相同。以往医生要反复将牙齿或模型放入取出、徒手修整牙槽窝,这个过程越长,包裹牙根的牙周韧带细胞暴露在口外的时间就越长,细胞死亡的风险也随之增大。牙周韧带一旦坏死,就会导致牙根直接与颌骨贴合,发生牙根粘连,使移植的牙齿无法再产生生理性动度。
数字化设计的牙槽窝,在10名患者身上验证的精度
研究团队将CBCT与口内扫描仪数据叠加,用颜色标出智齿与待拔牙齿之间的形状差异,虚拟模拟需要去除的颌骨量,并据此直接制作3D打印导板和牙齿模型。手术中先用这个模型确认牙槽窝是否与牙根形状吻合,再进行移植。
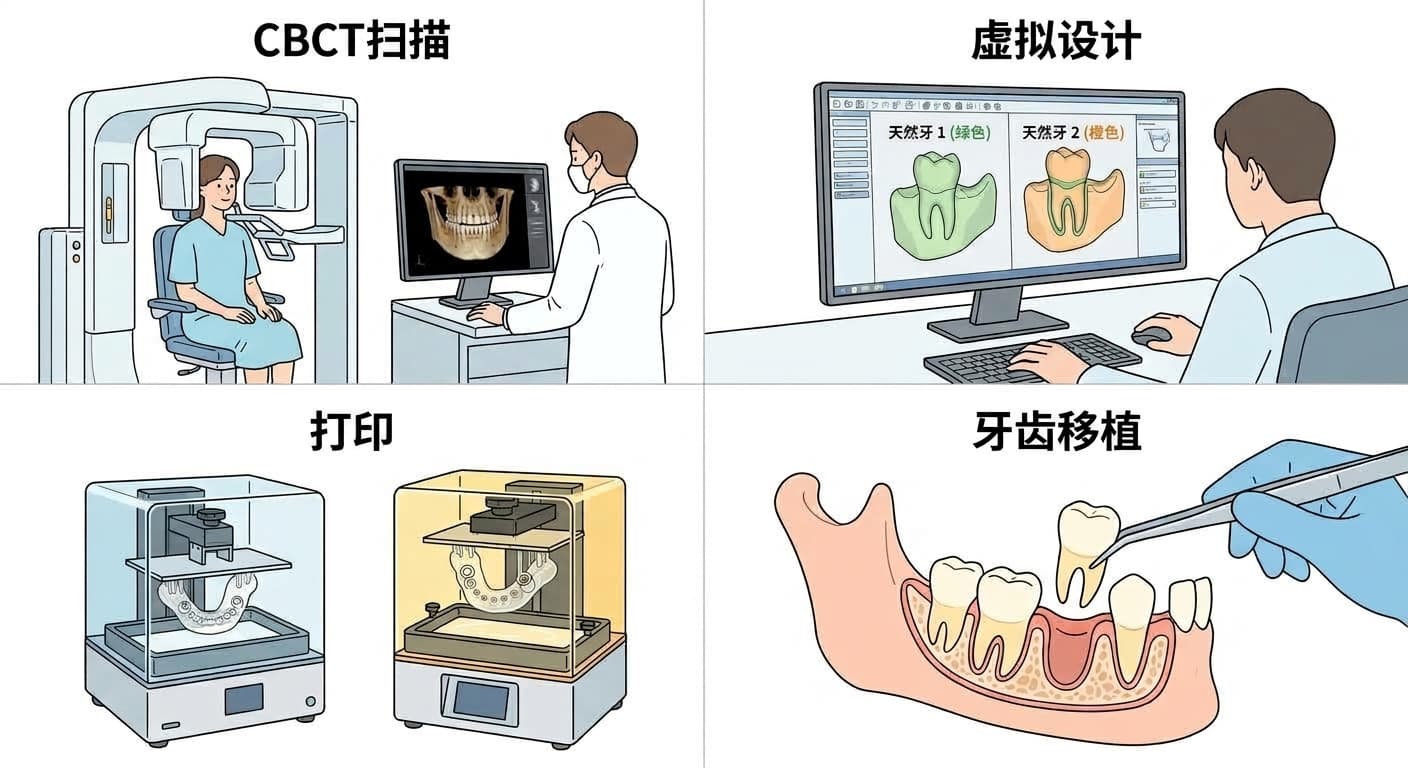
对使用单根智齿的4名患者和使用多根智齿的6名患者共10人应用了这一方式,结果计划位置与术后CBCT确认的实际位置之间的差异,以牙面为基准仅为0.63毫米,以颌骨表面为基准仅为0.17毫米。牙冠方向的位置差异为2.04毫米,根尖方向为1.36毫米,旋转方向的偏差在3度以内。18个月后,10颗移植牙全部没有出现松动,牙龈状态正常,也未见牙根吸收表现。不过有2名患者根尖出现病变,移植后接受了根管治疗。
研究团队指出,关键在于把牙根与牙槽窝壁之间的间隙控制在0.2~0.5毫米。据报道,这一间隙能减轻牙周韧带承受的力,从而减少早期吸收。反之,若牙根之间残留过多颌骨,或牙槽窝尺寸不合适,则会导致牙根粘连或愈合延迟。
导板与定制钻头,与徒手预备有何不同
中国的一个研究团队将90个3D打印模型分为徒手预备、使用导板、使用按牙根形状定制的钻头三组进行比较。制备一个牙槽窝所需的时间,徒手预备为12.2分钟,导板为5.3分钟,定制钻头为3.7分钟。牙根与牙槽窝壁之间的间隙也是徒手预备时最大,为1.75毫米,导板缩小到0.94毫米,定制钻头进一步缩小到0.58毫米。
下一步,机器人按牙根形状切削牙槽窝
中国的另一个研究团队公布了机器人直接操纵车针(牙科钻针)切削牙槽窝的实验,用40个3D打印下颌模型比较了机器人方式与现有导板方式的牙槽窝精度。入口处的精度两种方式相近,但越靠近根尖差异越大。在多根牙中,机器人方式的根尖误差为0.85毫米,导板方式为2.38毫米,差距较大;在单根牙中,两者分别为1.03毫米和1.53毫米,差距较小。无论牙根数量如何,超出计划范围被多切削的颌骨比例,机器人方式为7.9%,导板方式为96.0%。
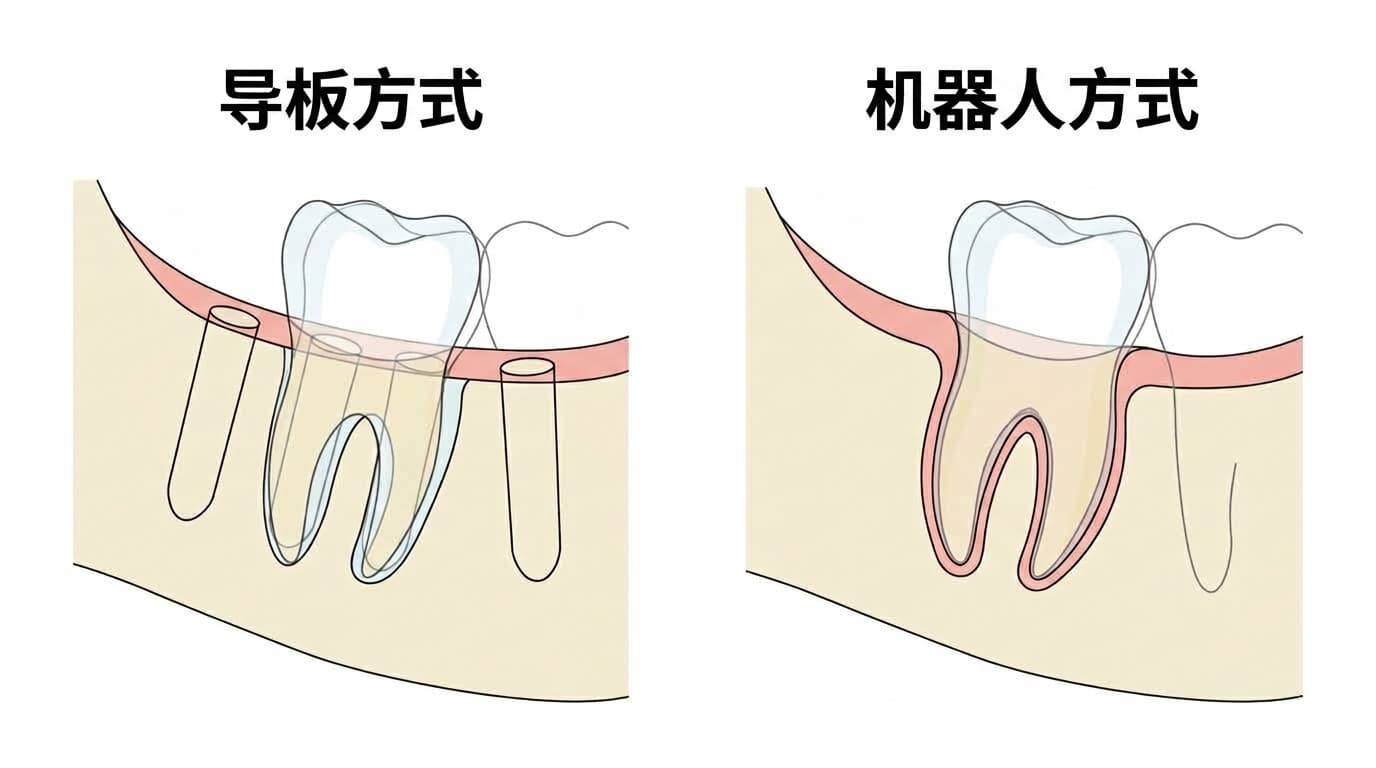
导板只能从入口按预定方向笔直钻入,其余部分需要徒手扩大,因此越靠近根尖误差越会累积;而机器人则会全程沿着预先计算好的曲线路径行进。虽然目前仍处于以3D打印模型为对象的实验阶段,但牙根越多的牙齿,机器人方式显示出的优势就越明显。
曾经依赖医生手感的牙齿自体移植,如今借助预先设计并按此切削牙槽窝的数字化工作流程,计划与结果之间的差异已经缩小到2毫米左右。如果再加入机器人,针对牙根结构复杂的牙齿也能进一步缩小这一差距,这样的实验结果刚刚问世。