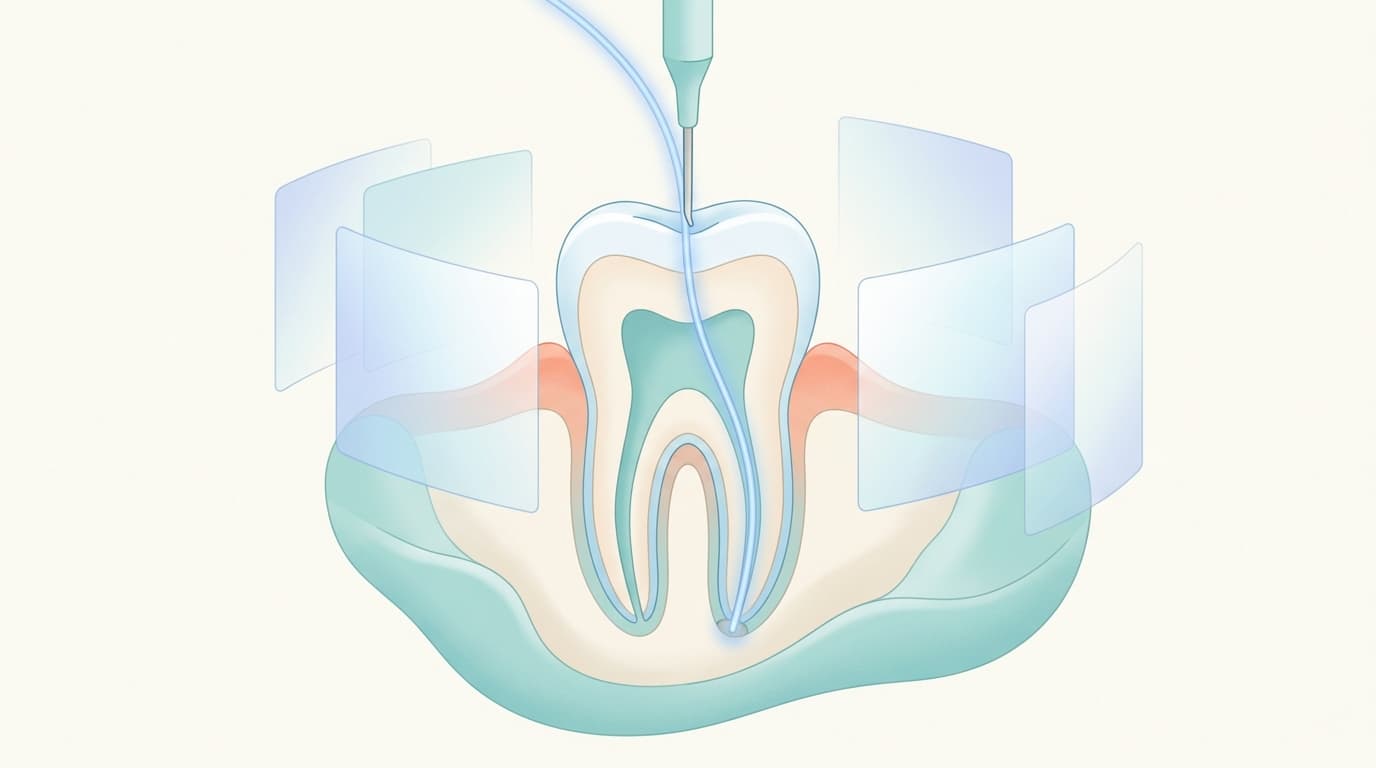
La cirugía apical es un tratamiento endodóntico quirúrgico que se elige cuando una inflamación que comenzó dentro del conducto radicular se extiende hasta el ápice de la raíz y no se resuelve con un retratamiento de conducto no quirúrgico. Como se trata de una pequeña lesión en la punta de la raíz del diente, un margen de error de apenas unos milímetros puede determinar el éxito o el fracaso, y últimamente se están utilizando tecnologías que, en lugar de la sensibilidad manual del operador, planifican de antemano este estrecho camino por computadora o lo guían en tiempo real. Se trata de la guía estática, el sistema de navegación dinámica y la cirugía asistida por robot.
Los límites de confiar solo en la sensibilidad manual
El tratamiento endodóntico quirúrgico abarca procedimientos como la incisión y drenaje, la apicectomía, el curetaje periapical, la obturación retrógrada, la resección radicular y el reimplante intencional, y se elige cuando el retratamiento de conducto no quirúrgico es imposible o ya ha fracasado. El método tradicional anterior a la década de 1990 alcanzaba una tasa de éxito de apenas 30-50%.
Posteriormente, con la introducción del microscopio quirúrgico, las puntas de ultrasonido y materiales de obturación retrógrada biocompatibles como el MTA, la tasa de éxito subió a 74-92%, y en estudios recientes llega hasta 80-90%. La microcirugía apical con microscopio amplía el campo visual de 8 a 10 veces, observa la superficie de corte de la raíz con un aumento de 15 a 25 veces, reduce la osteotomía a menos de 4-5 mm y el ángulo de resección apical a 0-10 grados, con lo que reporta, según metaanálisis, una tasa de éxito de aproximadamente 94%. Es una diferencia considerable frente al método tradicional (aproximadamente 59%).
Aun así, con el microscopio y las puntas de ultrasonido, el operador todavía debe decidir, basándose en su experiencia y sensibilidad, desde qué dirección y hasta qué profundidad acercarse al ápice radicular oculto dentro del hueso. La guía estática, el sistema de navegación dinámica y la cirugía asistida por robot son intentos de reemplazar ese juicio con los datos de imagen tridimensional del CBCT.
Guía estática: seguir una ruta trazada de antemano
La guía estática superpone la imagen tridimensional del CBCT con los datos de impresión digital obtenidos mediante un escáner intraoral para calcular de antemano la ruta de acceso antes de la cirugía, y traslada esa ruta a una guía (férula) fabricada con una impresora 3D. Al introducir el instrumento siguiendo el manguito metálico insertado en la guía, se puede llegar al punto planificado sin dañar tejido dental innecesario ni correr riesgo de perforación.
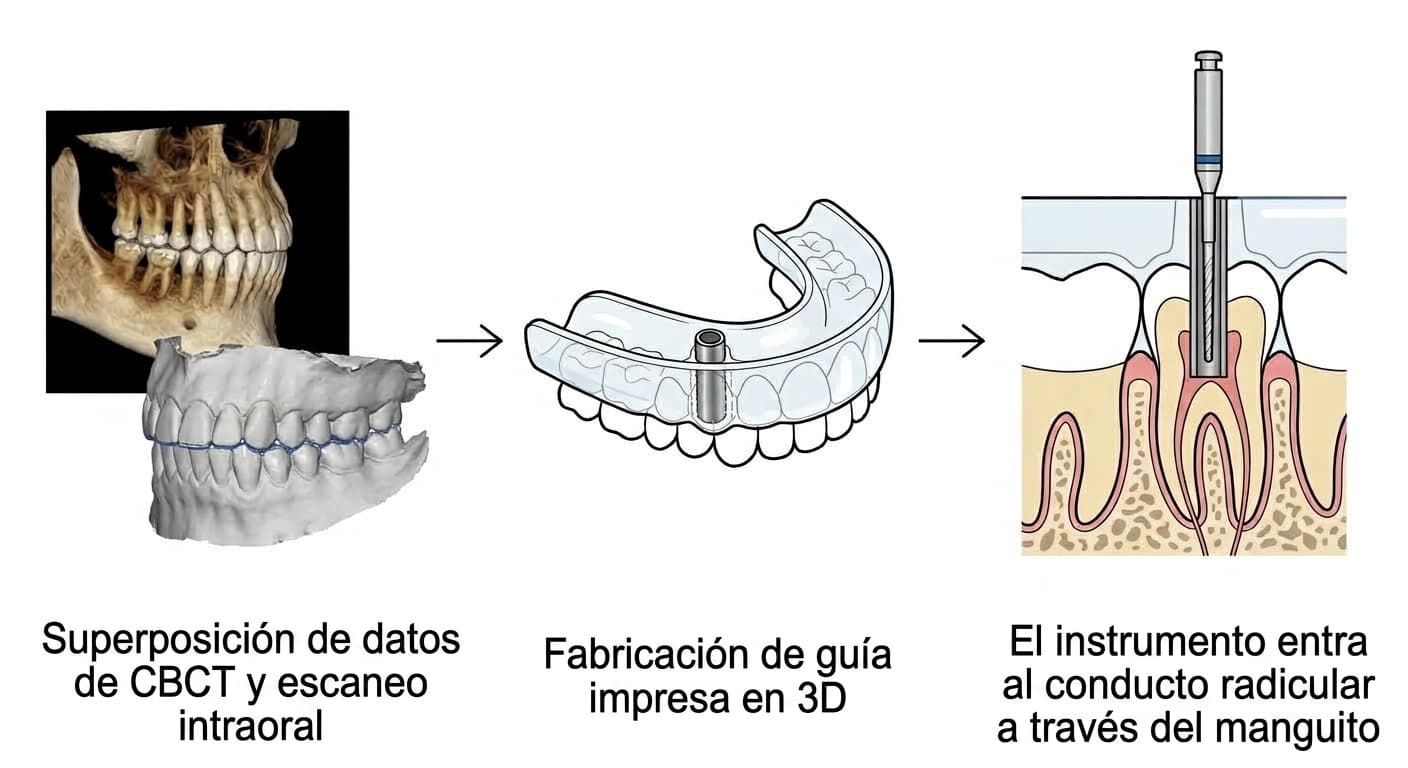
El efecto de reducir el tiempo quirúrgico y aumentar la precisión es más notable en zonas de acceso difícil, como los molares de alta dificultad, la raíz palatina superior o la raíz distal inferior. En el estudio de Buniag et al. se reportó una tasa de éxito a un año de 91.7%.
Sin embargo, como la guía se fabrica de antemano antes de la cirugía, no es posible cambiar la ruta durante el procedimiento. También quedan como limitaciones los errores que surgen en el proceso de fabricación y la restricción del espacio de apertura bucal (espacio oclusal).
Sistema de navegación dinámica: corregir en tiempo real mirando la pantalla
El sistema de navegación dinámica (DNS) coloca marcadores ópticos infrarrojos de rastreo en el paciente y en la pieza de mano, y superpone en tiempo real la posición, la dirección y la profundidad del instrumento sobre la imagen del CBCT. En lugar de fijar la ruta de antemano como la guía estática, permite cambiar la dirección y el ángulo en cualquier momento durante el procedimiento mientras se observa la pantalla, y el dispositivo guía tampoco obstruye el campo visual.
En comparación con la cirugía a mano libre (free-hand), que depende solo de la sensibilidad manual, se reducen las desviaciones lineales y angulares y también el tiempo de trabajo, una diferencia que se observa tanto en operadores principiantes como experimentados. En el estudio de Chen et al., una evaluación basada en CBCT reportó una tasa de éxito a un año de 94.3%. Es especialmente adecuado para situaciones que requieren una respuesta flexible, como localizar un conducto obstruido por calcificación, retirar un instrumento fracturado o reintervenir un diente con una anatomía compleja. Últimamente también avanza hacia la combinación con obturación retrógrada asistida por ultrasonido y pantallas de realidad aumentada, para mejorar aún más la precisión y reducir el tiempo.
Cirugía asistida por robot: la máquina reduce la desviación de la mano
La cirugía asistida por robot es un intento de aplicar a la microcirugía apical un sistema robótico con retroalimentación háptica, para reducir la desviación causada por la destreza del operador o el temblor de la mano. Se han reportado desviaciones angulares y lineales menores, y una precisión mejorada, en comparación con la guía estática o el sistema de navegación dinámica, y en los sistemas de cirugía guiada en general se ha confirmado un pronóstico con tasa de éxito a un año superior al 90%.
Tiene la ventaja de reducir las diferencias de destreza entre operadores y acortar el tiempo quirúrgico, pero el costo del equipo es elevado y su practicidad en el entorno clínico real todavía debe verificarse más.
En qué se diferencian las tres tecnologías
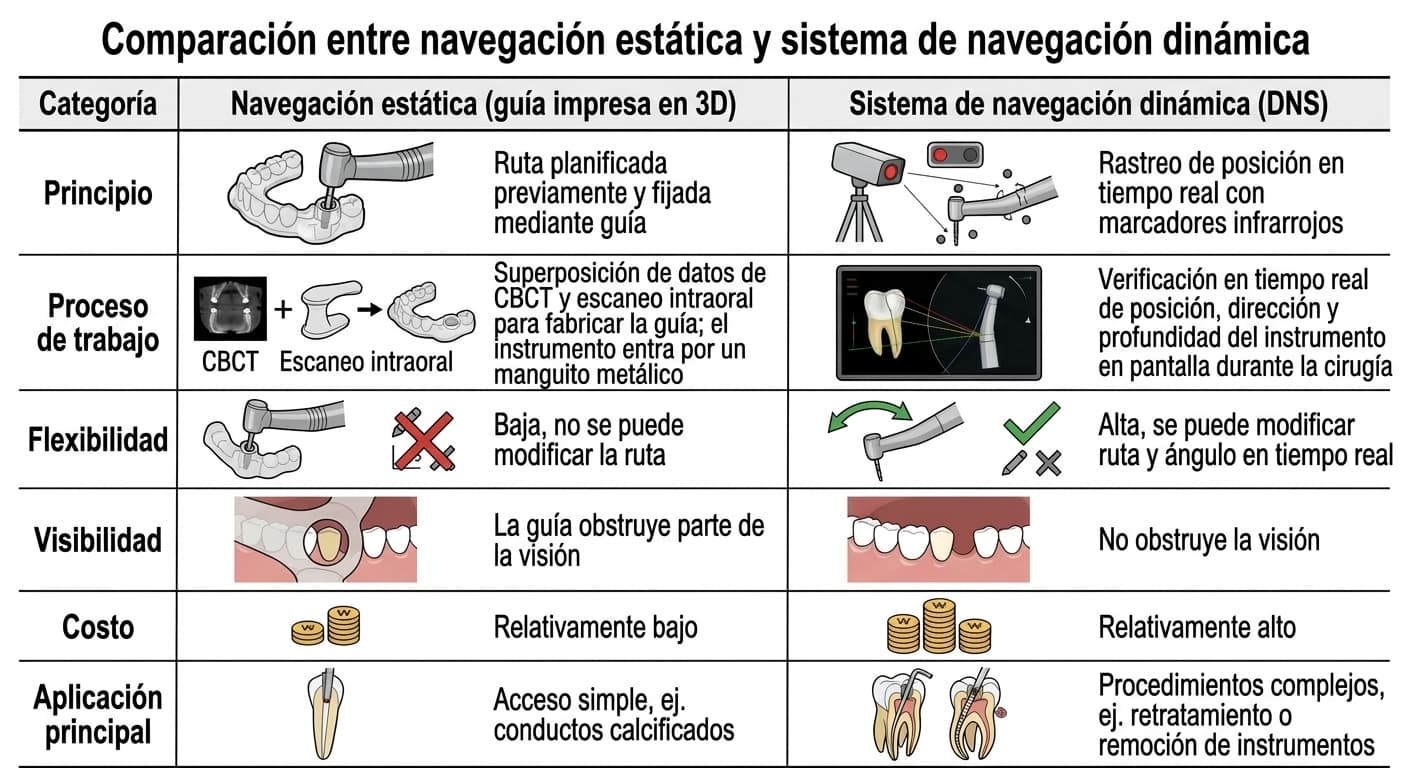
Los tres métodos parten de los datos tridimensionales del CBCT, pero difieren en cómo utilizan esos datos. La guía estática fija la ruta de antemano, por lo que su costo es relativamente bajo y es sólida para accesos simples, pero no se puede modificar en el camino. El sistema de navegación dinámica puede cambiar de dirección en tiempo real, lo que resulta ventajoso en situaciones difíciles de prever, como retratamientos complejos o la remoción de instrumentos, aunque el costo del equipo es mayor. Se reporta que la cirugía asistida por robot es la más precisa, pero su costo y practicidad todavía están en proceso de verificación.
Qué cambia para el paciente
Estas tecnologías de guía se consideran cuando es necesaria una cirugía apical que trata solo la lesión de la punta de la raíz sin extraer el diente, especialmente cuando el conducto está calcificado y es difícil localizar su entrada, o cuando la anatomía es tan compleja que el acceso resulta difícil basándose solo en la sensibilidad manual. En este proceso también se realiza una toma de CBCT, cuya dosis efectiva de radiación es de 36.9-50.3 μSv, un nivel más alto que el de una radiografía dental convencional, pero más bajo que el de una tomografía computarizada (TC) hospitalaria.
Las cifras de éxito son resultados reportados en cada estudio respectivo, y no todas las clínicas dentales cuentan con el mismo equipo. Si tiene una cirugía programada, puede consultar con su equipo médico qué método se utilizará y por qué se lo recomienda.
Los límites que aún quedan
La guía estática, el sistema de navegación dinámica y la cirugía asistida por robot son tecnologías que dependen todas de la precisión de los datos tridimensionales obtenidos por CBCT. Si hay errores en el proceso de superposición de datos o en la propia toma de imágenes, la orientación resulta igualmente inexacta. La cirugía asistida por robot todavía necesita más verificación de su costo y practicidad, y las tres tecnologías siguen cumpliendo un papel de apoyo, más que de reemplazo completo, del juicio del operador.