La navegación digital entra al quirófano dental
Los conductos radiculares calcificados y estrechados, o las raíces con curvaturas complejas, son uno de los desafíos más determinantes para el éxito de la endodoncia. Hasta ahora, localizar estos conductos dependía de la experiencia y el criterio del operador, pero en los últimos años se están introduciendo en la clínica tecnologías de navegación digital que combinan las imágenes tridimensionales del CBCT (tomografía computarizada de haz cónico) con los datos del escaneo intraoral para calcular de antemano la trayectoria de acceso y guiar al operador para que la siga exactamente. La primera en establecerse fue la navegación estática mediante guías impresas en 3D, seguida del sistema de navegación dinámica, que rastrea la posición en tiempo real, y, más recientemente, de la cirugía asistida por robot, en la que el propio robot manipula el instrumento. El sistema de navegación dinámica también se conoce como el «GPS dental».
Cómo la guía impresa en 3D localiza el conducto calcificado
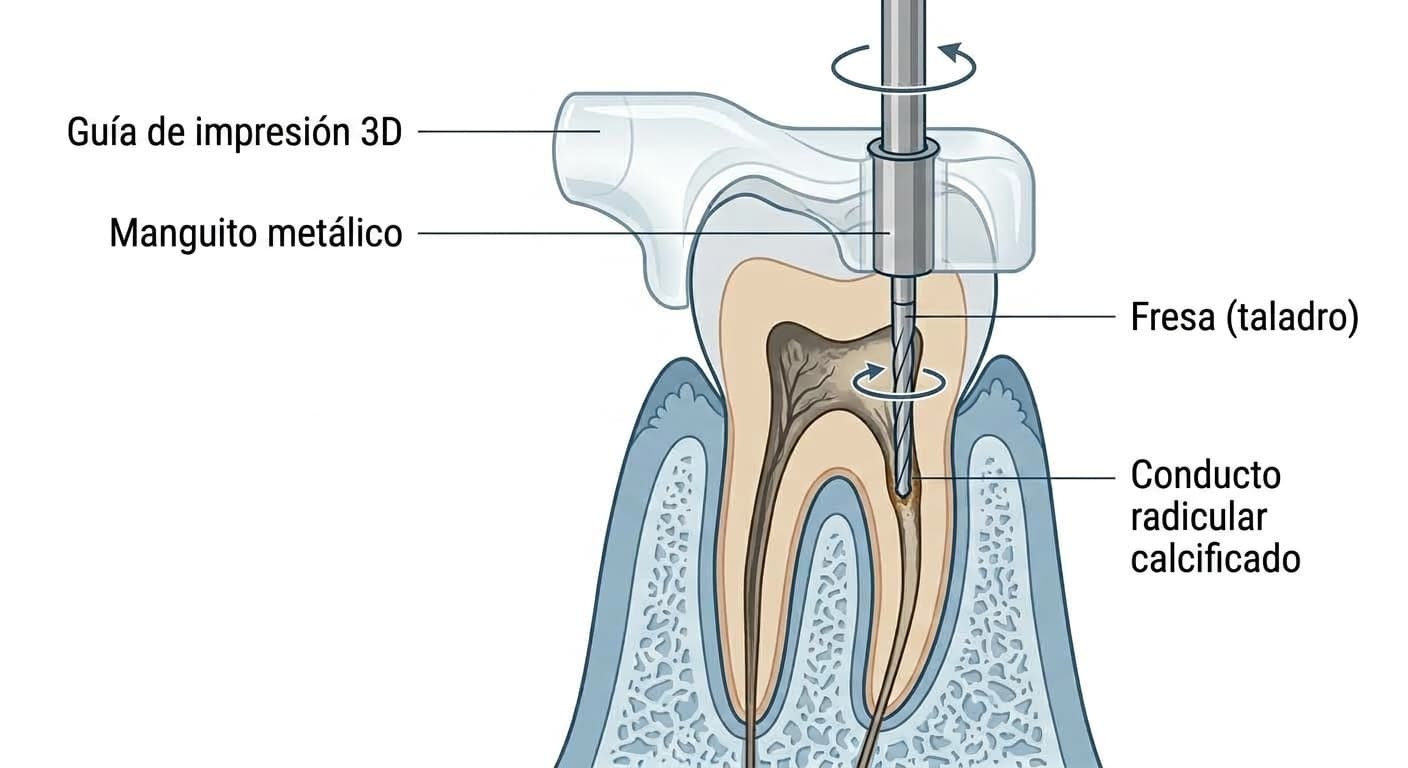
La endodoncia guiada superpone los datos tridimensionales del CBCT con la impresión digital obtenida mediante un escáner intraoral para planificar de antemano la trayectoria de acceso hasta la entrada del conducto calcificado, y luego coloca en la boca una guía fabricada con una impresora 3D a partir de esa planificación para desgastar el tejido dentario. Como la fresa (el instrumento rotatorio que desgasta el diente) avanza siguiendo el manguito metálico insertado en la guía, se puede llegar hasta la entrada del conducto de forma precisa y mínimamente invasiva, sin dañar tejido dentario innecesario ni provocar una perforación (un orificio accidental que no debería existir en el diente). Sin embargo, tiene la limitación de que, una vez fabricada, la guía no permite modificar la trayectoria durante el procedimiento.
El sistema de navegación dinámica que traza la trayectoria en tiempo real
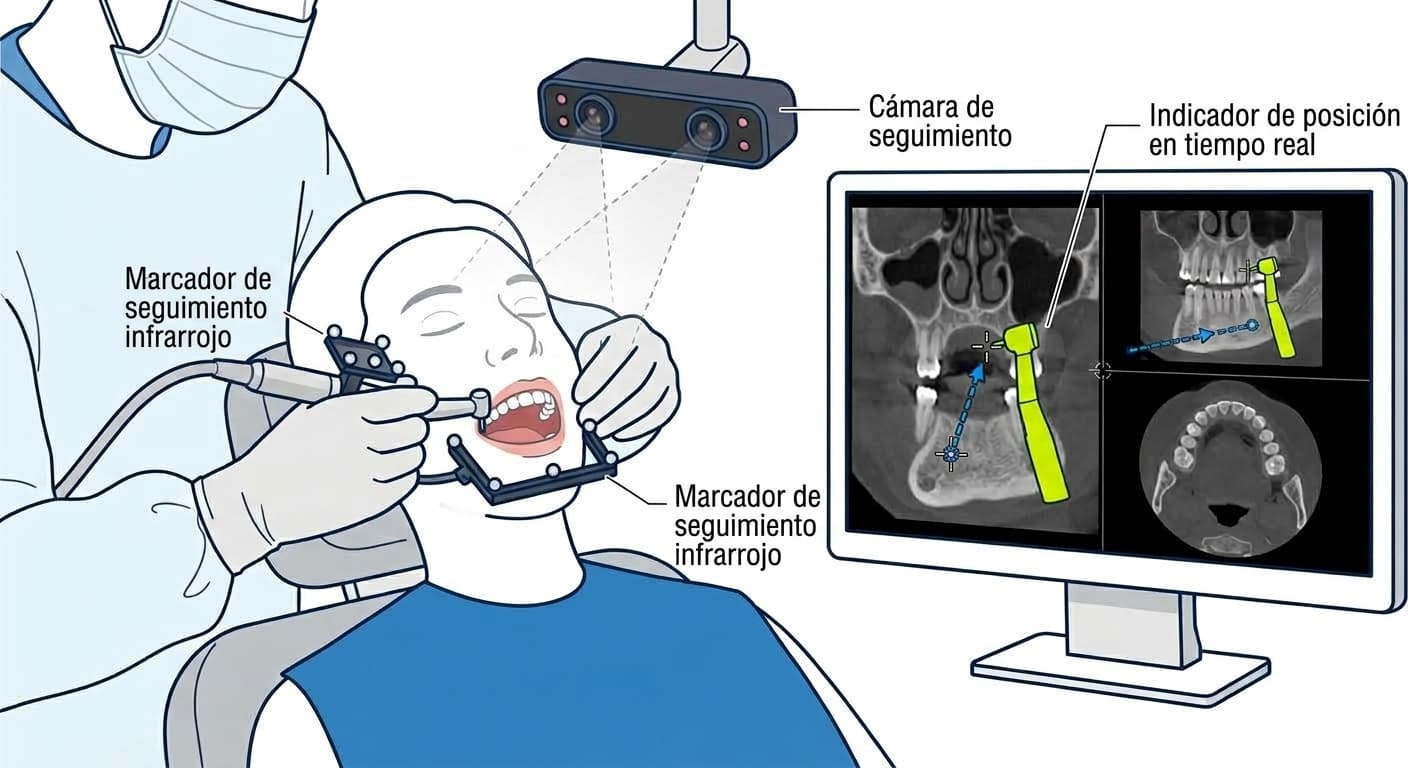
Para superar esta limitación en la modificación de la trayectoria surgió el sistema de navegación dinámica (Dynamic Navigation System, DNS). Consiste en colocar marcadores ópticos de seguimiento infrarrojo en el paciente y en la pieza de mano, de modo que una cámara los reconoce y superpone en tiempo real, sobre la imagen del CBCT, la posición, la dirección y la profundidad de la fresa. A diferencia de la guía estática, no hay una férula física que obstruya el campo visual, y la trayectoria y el ángulo pueden corregirse de inmediato durante el procedimiento. Se aplica no solo al acceso a conductos calcificados, sino también a procedimientos de alta dificultad que requieren una respuesta flexible, como la extracción de instrumentos fracturados, la cirugía apical y el retratamiento de conductos anatómicamente complejos. Recientemente se está combinando con la obturación retrógrada asistida por ultrasonido y con pantallas de realidad aumentada (RA) para mejorar a la vez la precisión y la eficiencia del tiempo.
Guía estática y navegación dinámica: ¿en qué se diferencian?
Ambos métodos parten de los mismos datos del CBCT, pero su funcionamiento y sus ventajas y desventajas se diferencian claramente.
| Aspecto | Guía estática | Sistema de navegación dinámica |
|---|---|---|
| Método | Sigue exactamente la trayectoria planificada de antemano mediante una guía impresa en 3D | Rastrea la posición de la fresa en tiempo real con marcadores infrarrojos y guía en consecuencia |
| Modificación de la trayectoria durante el procedimiento | No es posible | Es posible |
| Campo visual | La guía, al estar fijada físicamente, puede obstruir el campo visual | No obstruye el campo visual |
| Aplicación principal | Raíces de alta dificultad, como molares, la raíz palatina superior y la raíz distal inferior | Acceso a conductos calcificados, extracción de instrumentos fracturados, cirugía apical, retratamiento complejo |
| Tasa de éxito a 1 año | 91,7 % (Buniag et al.) | 94,3 % (Chen et al.) |
La guía estática muestra buenos resultados incluso en molares de alta dificultad, la raíz palatina superior y la raíz distal inferior, y reduce el tiempo quirúrgico. Se ha reportado que el sistema de navegación dinámica, comparado con la cirugía a mano libre (free hand), reduce la desviación lineal y angular, acorta el tiempo de trabajo y mejora el desempeño tanto de los principiantes como de los operadores experimentados.
Cuando el robot empieza a sostener el instrumento
Un paso más allá de estos dos métodos está la cirugía asistida por robot. Es una tecnología que aplica a la microcirugía apical un sistema robótico con retroalimentación háptica, con el fin de reducir la dependencia de la destreza y la variabilidad del operador. Algunos estudios han reportado que muestra desviaciones angulares y lineales menores, así como una precisión mejorada, en comparación con la guía estática o el sistema de navegación dinámica. En general, los sistemas de cirugía guiada reportan un pronóstico favorable, con tasas de éxito a 1 año superiores al 90 %, pero se trata de una etapa que aún requiere validación adicional sobre su alto costo y su viabilidad práctica.
La base sobre la que se apoya la navegación: microscopio e instrumentos de ultrasonido
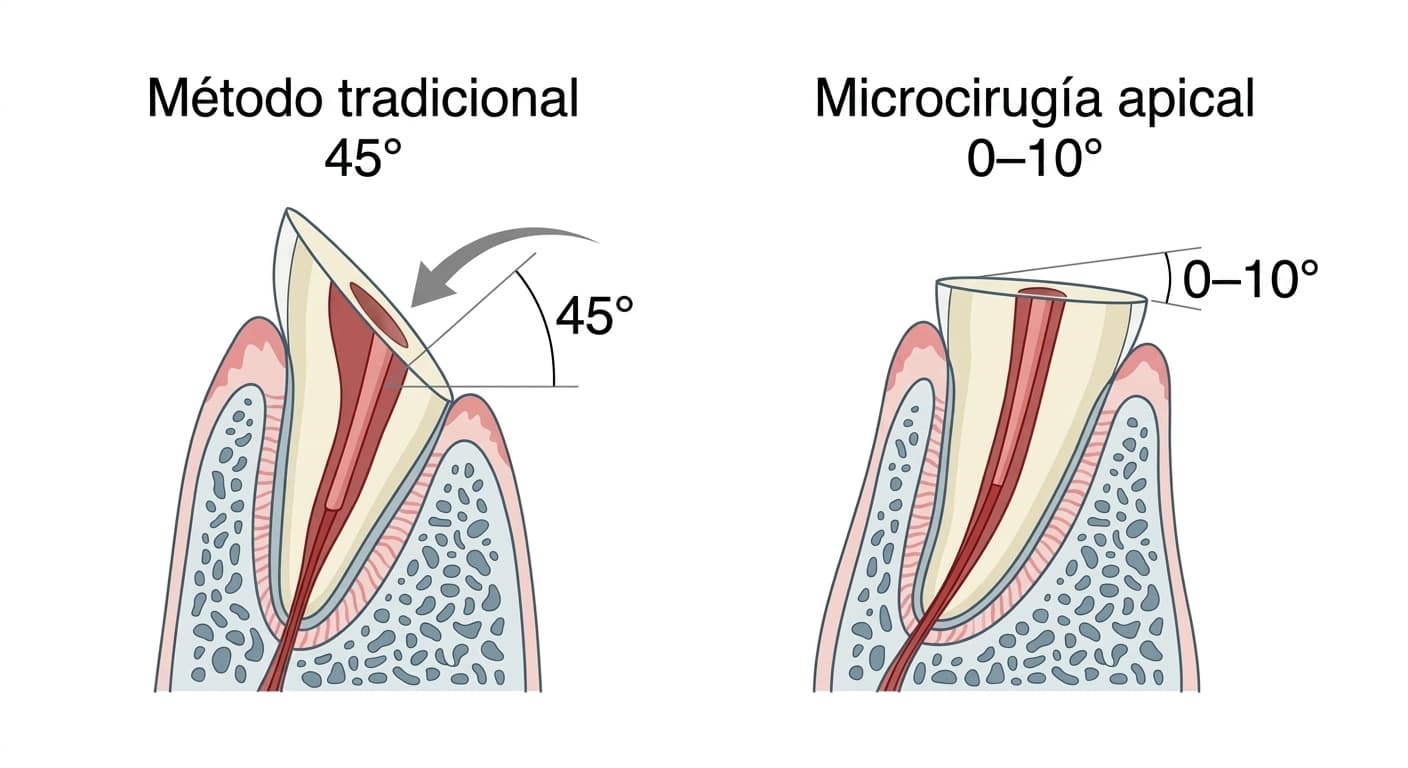
El motivo por el que estas tecnologías de navegación resultan eficaces radica en el desarrollo de la microcirugía apical, consolidada desde la década de 1990. Antes de la introducción del microscopio quirúrgico, las puntas de ultrasonido y materiales de obturación retrógrada biocompatibles como el MTA, la tasa de éxito de la cirugía apical tradicional se mantenía en un nivel de 30-50 %. La técnica moderna, que combina el microscopio (con una magnificación de 8-25 aumentos) y los instrumentos de ultrasonido, elevó la tasa de éxito a 74-92 % (80-90 % en estudios recientes), y algunos metaanálisis que reúnen varios estudios reportan cifras cercanas al 94 %. El ángulo de corte apical (el bisel) también se redujo de los tradicionales 45° a 0-10°, y el área de desgaste óseo se limitó a 4-5 mm o menos. Las puntas de ultrasonido pueden formar una cavidad de obturación retrógrada de más de 3 mm de profundidad en paralelo al eje longitudinal del diente, lo que reduce el riesgo de perforación; sin embargo, también se advierte que, si la potencia no se regula adecuadamente, pueden producir microfisuras en la superficie de la raíz. La guía estática, la navegación dinámica y la cirugía asistida por robot son tecnologías que elevan la precisión un escalón más sobre esta base consolidada de la microcirugía apical.
La inteligencia artificial que interpreta las imágenes
La inteligencia artificial que interpreta el CBCT y las radiografías también está avanzando en paralelo. Se trata de una tecnología que utiliza el aprendizaje profundo y algoritmos de redes neuronales convolucionales (CNN) para detectar lesiones en las imágenes radiográficas y apoyar el diagnóstico: entrenada con decenas de miles de imágenes, detecta con precisión lesiones periapicales diminutas, caries interproximales, microfracturas radiculares y variaciones anatómicas como los conductos en forma de C, que son difíciles de distinguir a simple vista. Con esta ayuda, la precisión diagnóstica se eleva de manera uniforme, y se espera que en el futuro evolucione hacia una medicina de precisión automatizada, como la predicción del pronóstico del tratamiento o la evaluación cuantitativa de la longitud del conducto radicular. Dado que tanto la endodoncia guiada como los sistemas de navegación toman como punto de partida la imagen del CBCT, la precisión de interpretación de la inteligencia artificial es también un factor que condiciona la base de todas estas tecnologías.
Los retos que quedan por resolver
La guía estática, el sistema de navegación dinámica y la cirugía asistida por robot reportan todos tasas de éxito a 1 año que rondan el 90 %, pero cada uno tiene limitaciones claras. La guía estática no permite modificar la trayectoria y está limitada por el espacio oclusal, mientras que la navegación dinámica y los sistemas robóticos requieren más validación sobre el costo de adquisición del equipo y su viabilidad práctica. Como la mayoría de las cifras de éxito disponibles hasta ahora proceden de observaciones a 1 año, se necesitará acumular datos de seguimiento a más largo plazo para que el lugar de estas tecnologías quede claramente establecido.