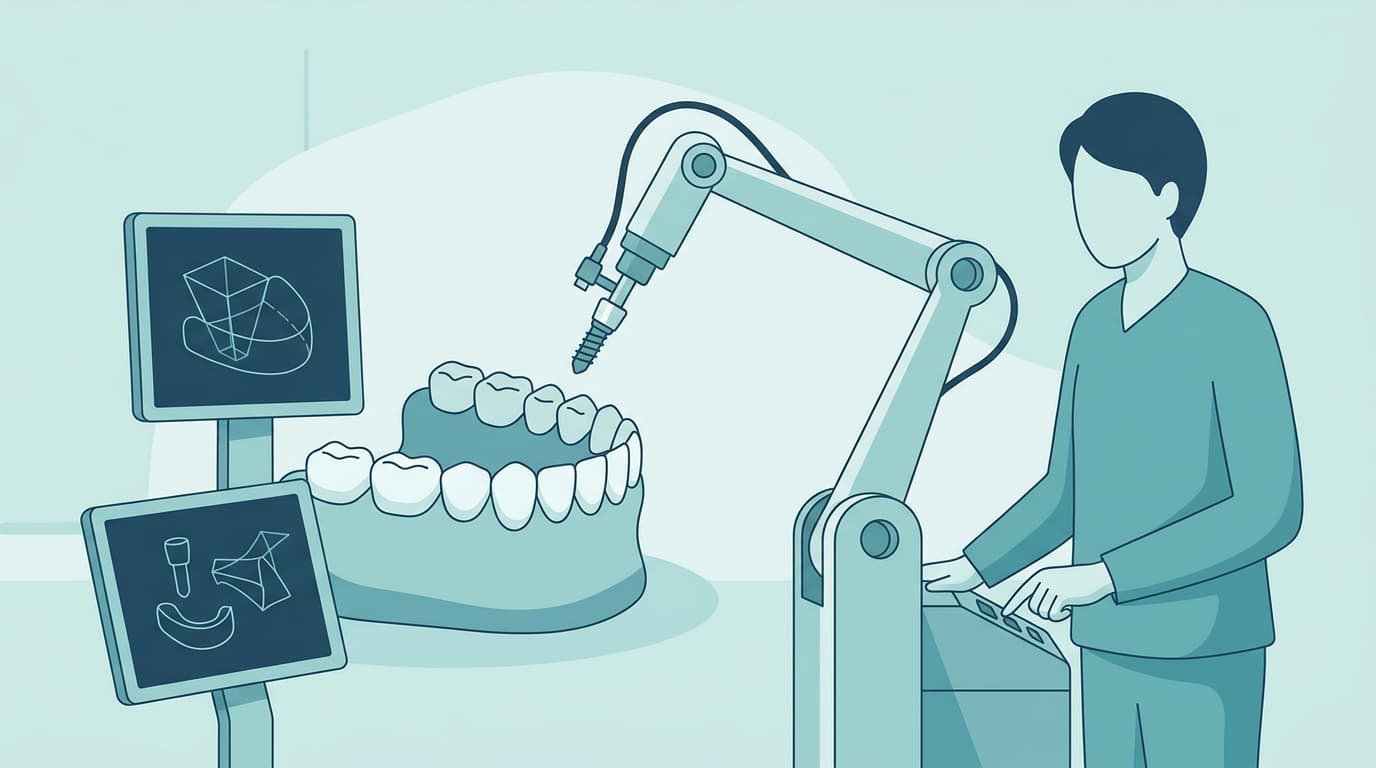
Cada vez es más frecuente que un computador planifique de antemano la posición del implante que antes se colocaba guiándose por el tacto de la mano, y que un brazo robótico la traslade tal cual al hueso. Como ya se señaló en cuán precisa es la cirugía guiada o robótica de implantes frente a la mano, el método robótico mostró un margen de error algo menor incluso que la guía estática con plantilla o la navegación dinámica en pantalla. Pero si esa precisión aparece desde el principio, o si el robot también necesita, como una persona, ganar destreza con la práctica, es otra pregunta. Un estudio publicado a comienzos de 2026 respondió a esta pregunta. Cuando once residentes de odontología sin experiencia previa colocando implantes lo hicieron con ayuda de un robot, la precisión de posicionamiento no mostró diferencias entre el primer día y el último. Lo que disminuyó con la repetición no fue la precisión, sino el tiempo empleado.
Un brazo robótico sustituye al tacto de la mano
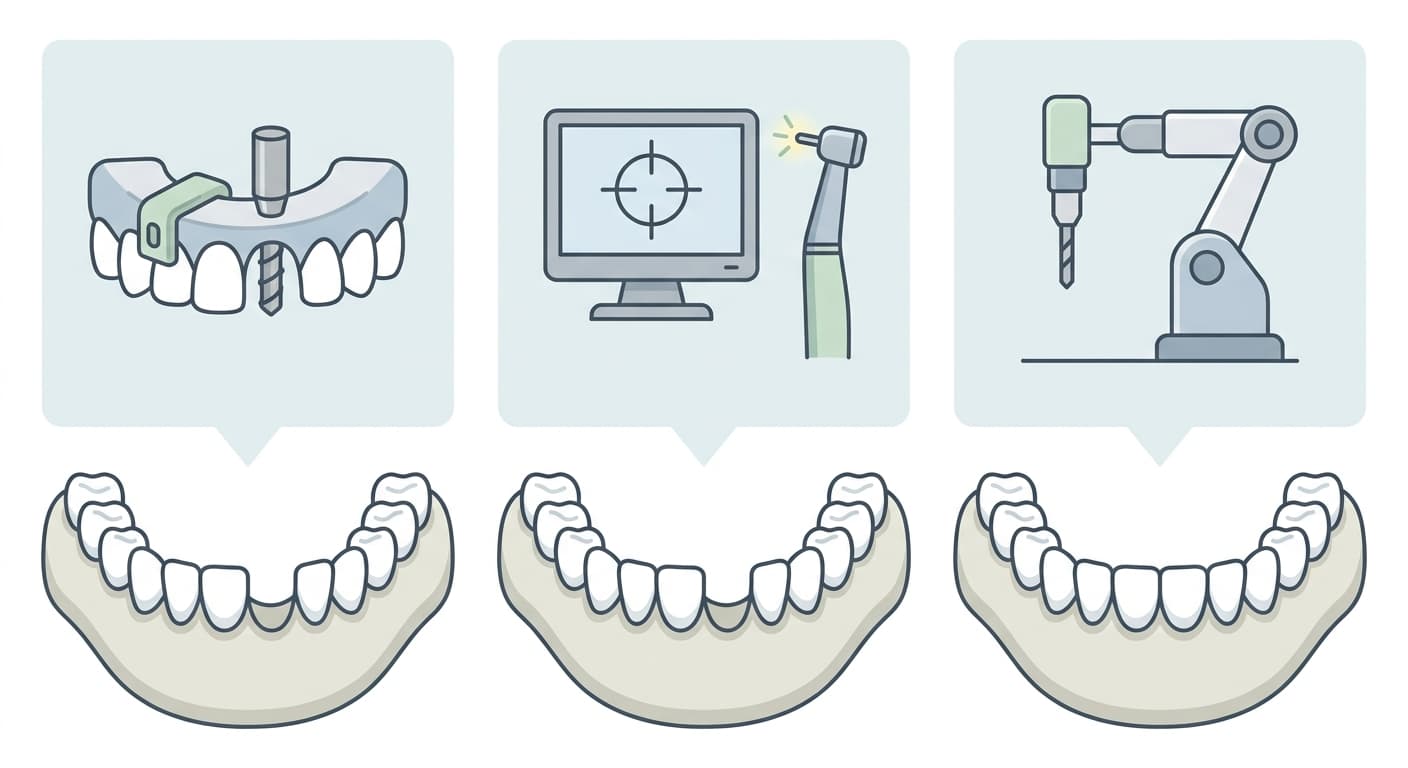
La forma en que el computador asiste la cirugía de implantes ha evolucionado en tres etapas: la guía estática, que traslada la planificación prequirúrgica a una plantilla impresa en 3D para fijar la dirección de la fresa; la navegación dinámica, que muestra en pantalla y en tiempo real la posición de la fresa; y el método asistido por robot, en el que un brazo robótico sostiene y mueve la fresa directamente.
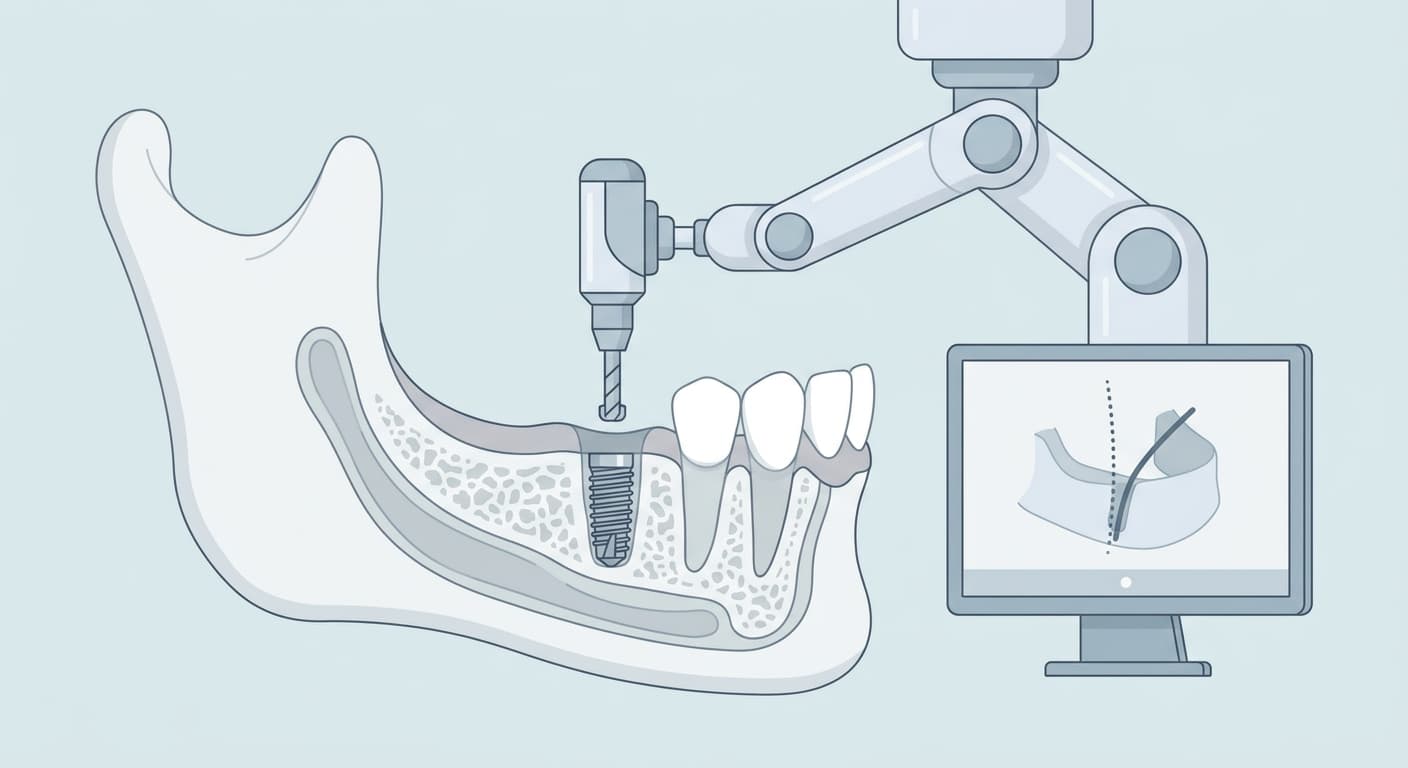
El sistema robótico Yakebot, de Pekín, utilizado en este estudio, superpone las imágenes de la mandíbula obtenidas por CBCT con la forma de la encía capturada con el escáner intraoral 3Shape Trios para planificar la posición del implante. Luego, mediante el brazo robótico, un dispositivo de rastreo posicional infrarrojo y una pantalla en tiempo real, ejecuta por sí mismo todo el proceso: la entrada y salida de la boca, la preparación del lecho óseo y la colocación del implante. El operador se limita a cambiar la fresa y aprobar en pantalla el paso siguiente. A diferencia de la navegación dinámica, que solo indica hacia dónde moverse mientras la mano de la persona sigue sosteniendo la fresa, el robot reemplaza por completo la mano que sostiene la fresa.
Los principiantes fueron precisos desde el primer día
Los investigadores enseñaron a once residentes de odontología sin experiencia previa a usar el robot y luego les pidieron colocar tres implantes por día durante cuatro jornadas, separadas por intervalos de tres días, hasta completar un total de 121 implantes en un modelo de mandíbula impreso en 3D. Al comparar la posición planificada con la posición real de colocación, el error en el punto de entrada del implante fue en promedio de 0,91 mm, el error en el ápice fue de 0,93 mm y el error angular fue de 1,38 grados. Sin embargo, estas cifras no mostraron diferencias estadísticas entre el primer día y el cuarto, ni entre el primer y el tercer intento dentro de un mismo día. En cambio, el tiempo total, que incluye la preparación y la cirugía, disminuyó de forma clara con la repetición.
Un patrón similar apareció en un experimento previo de otro equipo de investigación, realizado con un robot semiautomático en cuatro dentistas jóvenes. La cirugía, que tomaba 33,26 minutos en el primer intento, se redujo a 30,47 minutos en el segundo y luego no disminuyó de forma significativa, mientras que los errores de posición y orientación se mantuvieron similares sin importar el número de intentos.
La precisión es tarea del robot; la velocidad, de la persona
Los investigadores explicaron este resultado por el hecho de que el robot controla mecánicamente el temblor de la mano y los ajustes finos de posición. Esto contrasta con lo reportado en la navegación dinámica, donde la persona sostiene la fresa directamente y ajusta la posición con la mano mientras mira la pantalla, y donde la precisión mejora notablemente con la repetición. En el caso del robot, la parte que genera la precisión ya recae en la máquina, lo que significa que lo que hay que aprender con la práctica no es la precisión, sino el procedimiento: confirmar el plan, cambiar la fresa y avanzar al siguiente paso. La etapa de preparación quirúrgica, al tener un proceso fijo de registro y calibración, solo se acortó de forma gradual, mientras que la etapa de perforación propiamente dicha se redujo rápidamente entre el primer y el segundo día, y luego no volvió a disminuir.
Sin embargo, este experimento se realizó en un modelo de mandíbula impreso en 3D, no en pacientes reales, y durante un período corto de cuatro días. Los propios investigadores señalaron como limitación que la muestra de once personas es pequeña y que no se reflejaron las múltiples variables de una consulta clínica real. Aun así, el hecho de que el mismo patrón se haya repetido en dos sistemas robóticos distintos refuerza la interpretación de que, en la cirugía de implantes asistida por robot, lo que requiere entrenamiento es sobre todo la velocidad, más que la precisión.