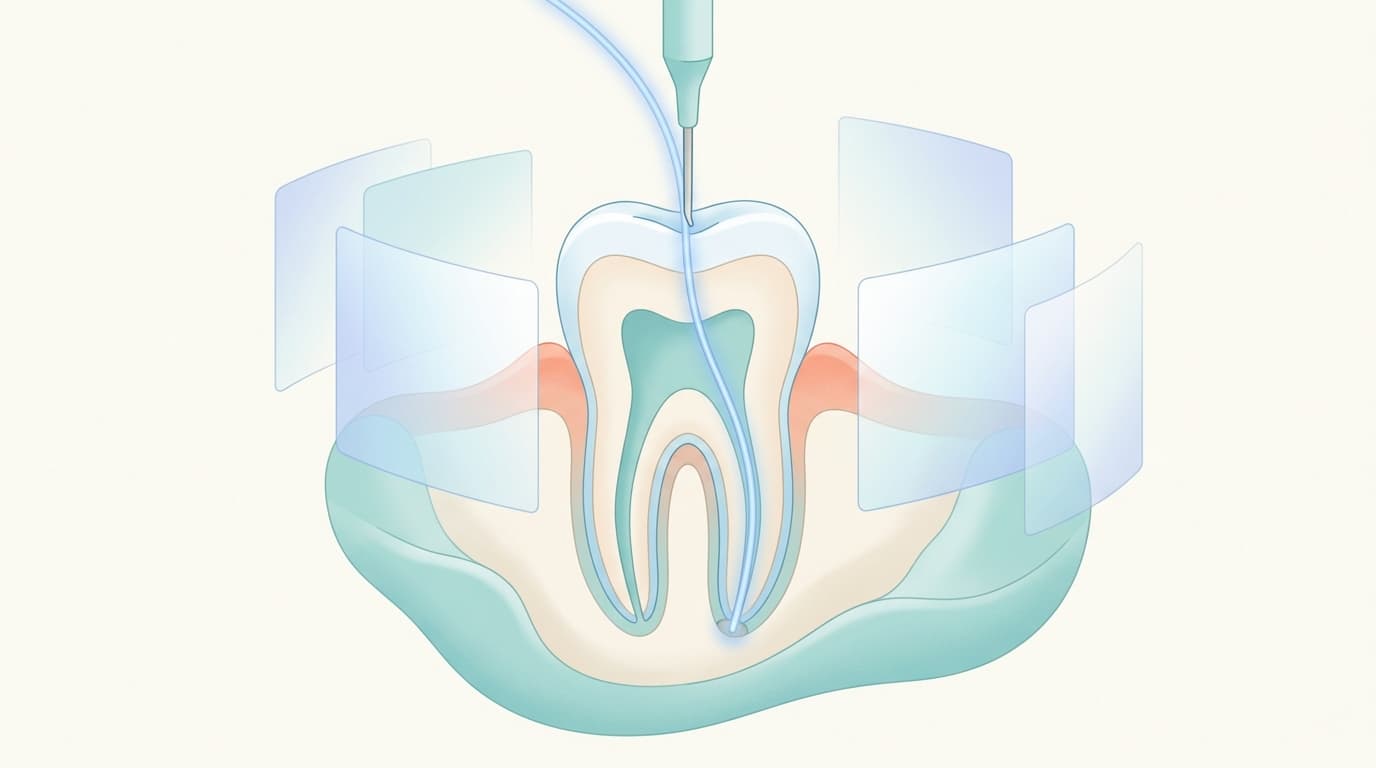
La chirurgie apicale est un traitement endodontique chirurgical choisi lorsqu'une inflammation née à l'intérieur du canal radiculaire s'est étendue jusqu'à l'extrémité de la racine et que le retraitement endodontique non chirurgical ne suffit plus à la résoudre. Comme elle traite une lésion minuscule à l'extrémité de la racine, quelques millimètres d'écart séparent le succès de l'échec, et des technologies récentes permettent désormais de planifier à l'avance ou de guider en temps réel ce trajet étroit, à la place du seul sens du toucher du praticien. Il s'agit du guide statique, du système de navigation dynamique et de la chirurgie assistée par robot.
Là où le seul sens du toucher ne suffisait plus
Le traitement endodontique chirurgical regroupe l'incision et le drainage, l'apicectomie, le curetage périapical, l'obturation rétrograde, la résection radiculaire et la réimplantation intentionnelle ; on y a recours lorsque le retraitement endodontique non chirurgical est impossible ou a déjà échoué. Avant les années 1990, les méthodes traditionnelles n'atteignaient qu'un taux de succès de 30 à 50 %.
L'introduction du microscope opératoire, des inserts à ultrasons et de matériaux d'obturation rétrograde biocompatibles comme le MTA a fait grimper le taux de succès à 74-92 %, et jusqu'à 80-90 % dans les études récentes. La microchirurgie apicale au microscope agrandit le champ de vision de 8 à 10 fois, observe la coupe radiculaire à un grossissement de 15 à 25 fois, réduit l'ostéotomie à moins de 4-5 mm et l'angle de résection apicale à 0-10 degrés, ce qui donne un taux de succès d'environ 94 % selon les méta-analyses, contre environ 59 % pour la méthode traditionnelle : un écart considérable.
Même ainsi, le microscope et les inserts à ultrasons ne disent pas dans quelle direction ni jusqu'à quelle profondeur atteindre l'apex caché dans l'os : le praticien doit encore en juger par son expérience et son sens du toucher. Le guide statique, le système de navigation dynamique et la chirurgie assistée par robot sont autant de tentatives de remplacer ce jugement par les données d'imagerie tridimensionnelle du CBCT.
Le guide statique : suivre un trajet fixé à l'avance
Le guide statique superpose l'image tridimensionnelle du CBCT et l'empreinte numérique obtenue au scanner intra-oral pour calculer à l'avance le trajet d'accès, puis reporte ce trajet sur un guide (une gouttière) imprimé en 3D. En insérant l'instrument le long du manchon métallique fixé au guide, on atteint le point planifié sans risque de perte inutile de tissu dentaire ni de perforation.
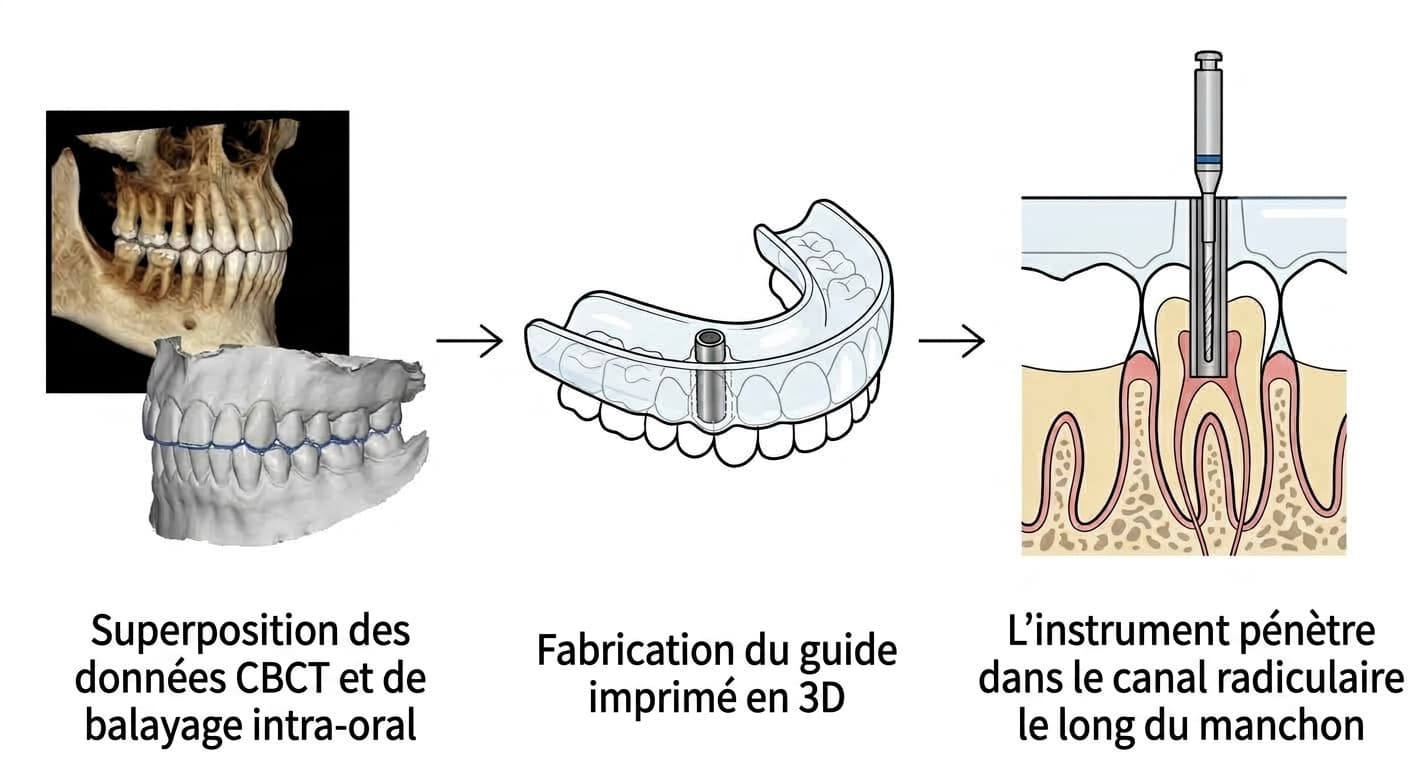
Cet effet de réduction du temps opératoire et d'amélioration de la précision est particulièrement marqué sur les sites difficiles d'accès, comme les molaires complexes, la racine palatine maxillaire ou la racine disto-linguale mandibulaire. L'étude de Buniag et al. a rapporté un taux de succès à un an de 91,7 %.
Le guide étant fabriqué avant l'intervention, il n'est toutefois pas possible de modifier le trajet en cours d'opération. Les erreurs survenant lors de la fabrication et l'espace d'ouverture buccale limité (espace inter-arcades) restent également des limites.
Le système de navigation dynamique : corriger en temps réel sur un écran
Le système de navigation dynamique (DNS) fixe des marqueurs optiques infrarouges sur le patient et sur la pièce à main pour superposer en temps réel, sur l'image CBCT, la position, la direction et la profondeur de l'instrument. Au lieu de figer le trajet à l'avance comme le guide statique, il permet de corriger la direction et l'angle à tout moment pendant l'intervention en observant l'écran, sans qu'aucun dispositif de guidage n'obstrue le champ opératoire.
Comparé à la chirurgie free-hand, qui repose uniquement sur le sens du toucher, il réduit les écarts linéaires et angulaires ainsi que le temps opératoire, une différence observée aussi bien chez les débutants que chez les praticiens expérimentés. L'étude de Chen et al., évaluée à partir du CBCT, a rapporté un taux de succès à un an de 94,3 %. Il convient particulièrement aux situations demandant une réponse flexible, comme la recherche d'un canal calcifié, le retrait d'un instrument fracturé ou la reprise chirurgicale d'une dent à l'anatomie complexe. Les développements récents combinent obturation rétrograde aux ultrasons et affichage en réalité augmentée pour encore réduire la marge d'erreur et le temps d'intervention.
La chirurgie assistée par robot : la machine réduit les écarts de la main
La chirurgie assistée par robot applique à la microchirurgie apicale un système robotique doté d'un retour haptique, dans le but de réduire les écarts liés à l'expérience du praticien ou au tremblement de la main. Des écarts angulaires et linéaires plus faibles ainsi qu'une précision accrue, par rapport au guide statique et au système de navigation dynamique, ont été rapportés, et l'ensemble des systèmes de chirurgie guidée affiche un taux de succès à un an supérieur à 90 %.
Elle présente l'avantage de réduire l'écart de compétence entre praticiens et de raccourcir le temps opératoire, mais le coût de l'équipement est élevé et son intérêt pratique en conditions cliniques réelles reste à valider.
En quoi ces trois technologies diffèrent-elles
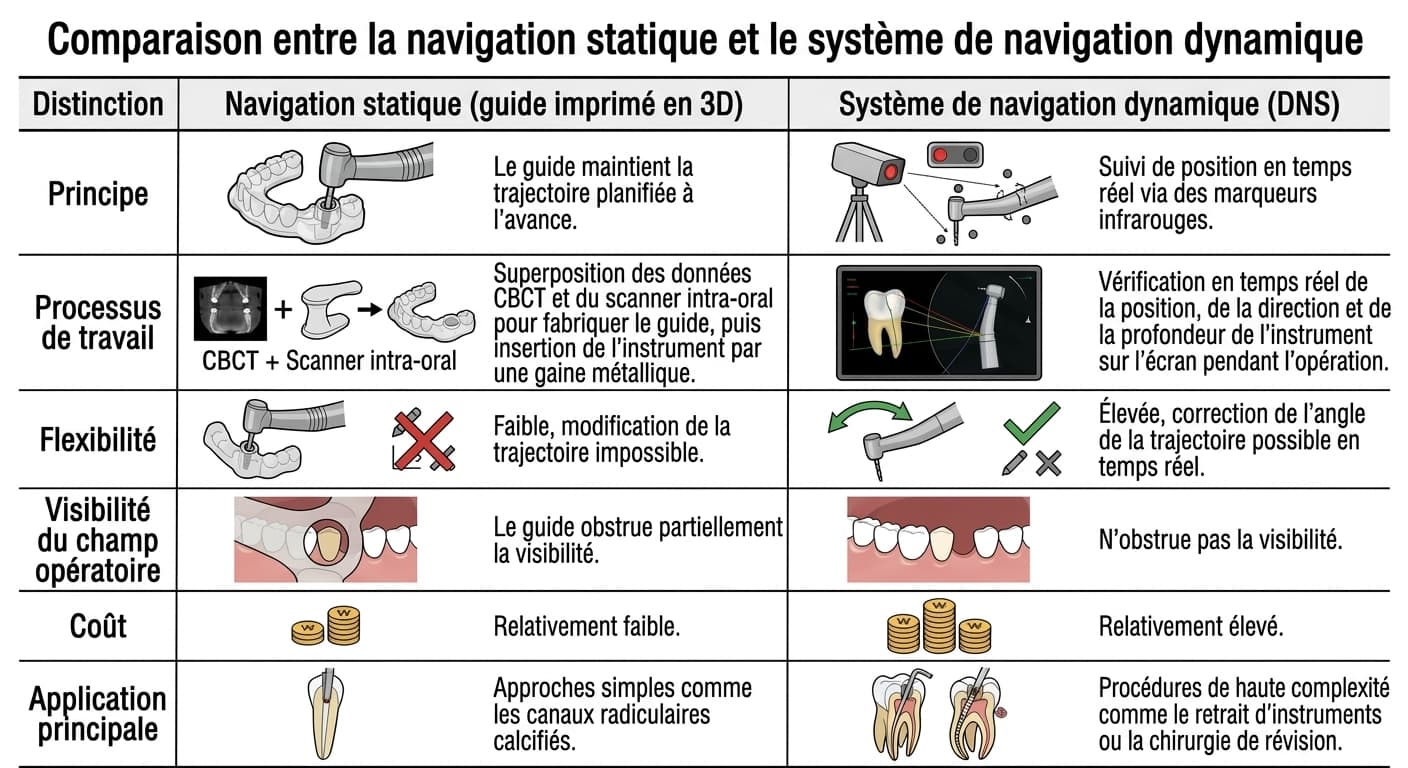
Les trois méthodes partent toutes des données tridimensionnelles du CBCT, mais elles les exploitent différemment. Le guide statique fige le trajet à l'avance : son coût est relativement faible et il est efficace pour les accès simples, mais il ne peut pas être modifié en cours d'intervention. Le système de navigation dynamique peut corriger la direction en temps réel, ce qui l'avantage dans les situations difficiles à prévoir comme une reprise chirurgicale complexe ou le retrait d'un instrument, au prix d'un équipement plus coûteux. La chirurgie assistée par robot est rapportée comme la plus précise, mais son coût et son intérêt pratique sont encore en cours de validation.
Ce qui change pour le patient
Ces technologies de guidage sont envisagées lorsqu'une chirurgie apicale, qui traite uniquement la lésion à l'extrémité de la racine sans extraire la dent, est nécessaire, en particulier lorsque le canal calcifié rend l'entrée difficile à localiser ou que l'anatomie complexe rend l'accès délicat au seul sens du toucher. Un examen CBCT est réalisé dans ce cadre : la dose efficace, de 36,9 à 50,3 μSv, est plus élevée qu'une radiographie dentaire standard mais reste inférieure à celle d'un scanner hospitalier.
Les taux de succès mentionnés sont ceux rapportés par chaque étude, et tous les cabinets dentaires ne disposent pas du même équipement. Avant une intervention, il est possible de demander à l'équipe soignante quelle méthode sera utilisée et pourquoi elle est recommandée.
Des limites qui subsistent
Le guide statique, le système de navigation dynamique et la chirurgie assistée par robot reposent tous sur la précision des données tridimensionnelles obtenues par CBCT. Toute erreur dans la superposition des données ou dans l'acquisition elle-même rend le guidage tout aussi imprécis. La chirurgie assistée par robot demande encore à être validée sur le plan du coût et de l'intérêt pratique, et les trois technologies restent, dans l'ensemble, un appui au jugement du praticien plutôt qu'un substitut complet à celui-ci.