La navigation numérique entre dans la salle d'opération dentaire
Les canaux calcifiés et rétrécis ou les racines complexes et courbées comptent parmi les principales difficultés qui déterminent la réussite d'un traitement endodontique. Jusqu'à présent, on comptait sur l'expérience et le sens clinique du praticien pour repérer ces canaux, mais des technologies de navigation numérique commencent à être adoptées en clinique : elles combinent l'imagerie tridimensionnelle du CBCT (tomographie volumique à faisceau conique) et les données de numérisation buccale pour calculer à l'avance le trajet d'accès, puis guident le praticien pour qu'il le suive exactement. La première à s'être imposée est la navigation statique, qui utilise un guide imprimé en 3D, suivie par le système de navigation dynamique, qui suit la position en temps réel, puis par la chirurgie assistée par robot, où un robot manipule lui-même l'instrument. Ces technologies sont adoptées progressivement, étape par étape. Le système de navigation dynamique est parfois surnommé « GPS dentaire ».
Retrouver un canal calcifié grâce à un guide imprimé en 3D
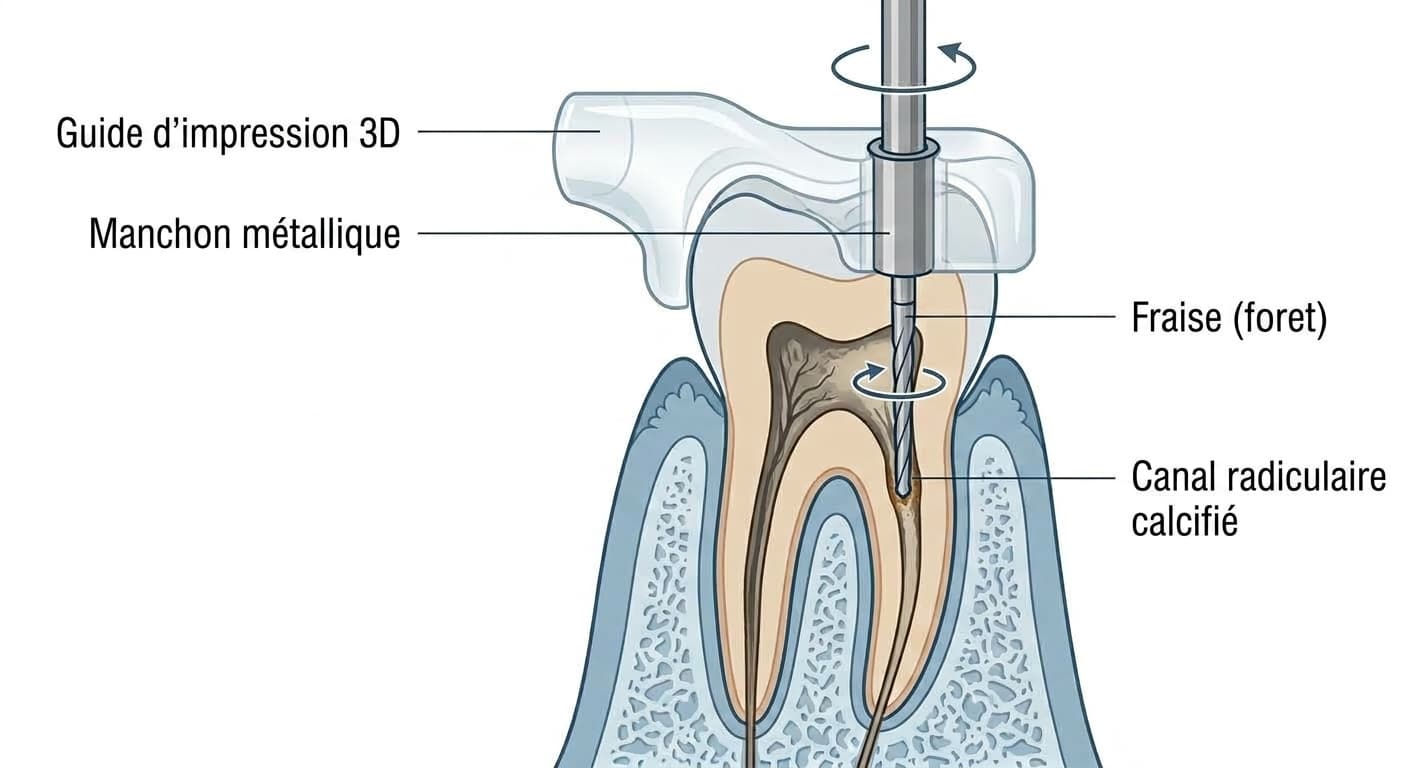
L'endodontie guidée est une technique qui superpose les données tridimensionnelles du CBCT et l'empreinte numérique obtenue par un scanner intra-oral afin de planifier à l'avance le trajet d'accès jusqu'à l'entrée d'un canal calcifié, puis utilise un guide fabriqué par impression 3D, placé en bouche, pour éliminer le tissu dentaire nécessaire. La fraise (l'instrument rotatif qui élimine le tissu dentaire) progresse le long d'un manchon métallique inséré dans le guide, ce qui permet d'atteindre l'entrée du canal avec précision et de façon mini-invasive, sans endommager inutilement le tissu dentaire ni créer de perforation (un accident où un orifice se forme à un endroit où la dent ne devrait pas être percée). Ce guide, une fois fabriqué, présente toutefois la limite de ne pas pouvoir modifier le trajet en cours d'intervention.
Le système de navigation dynamique, qui trace le trajet en temps réel
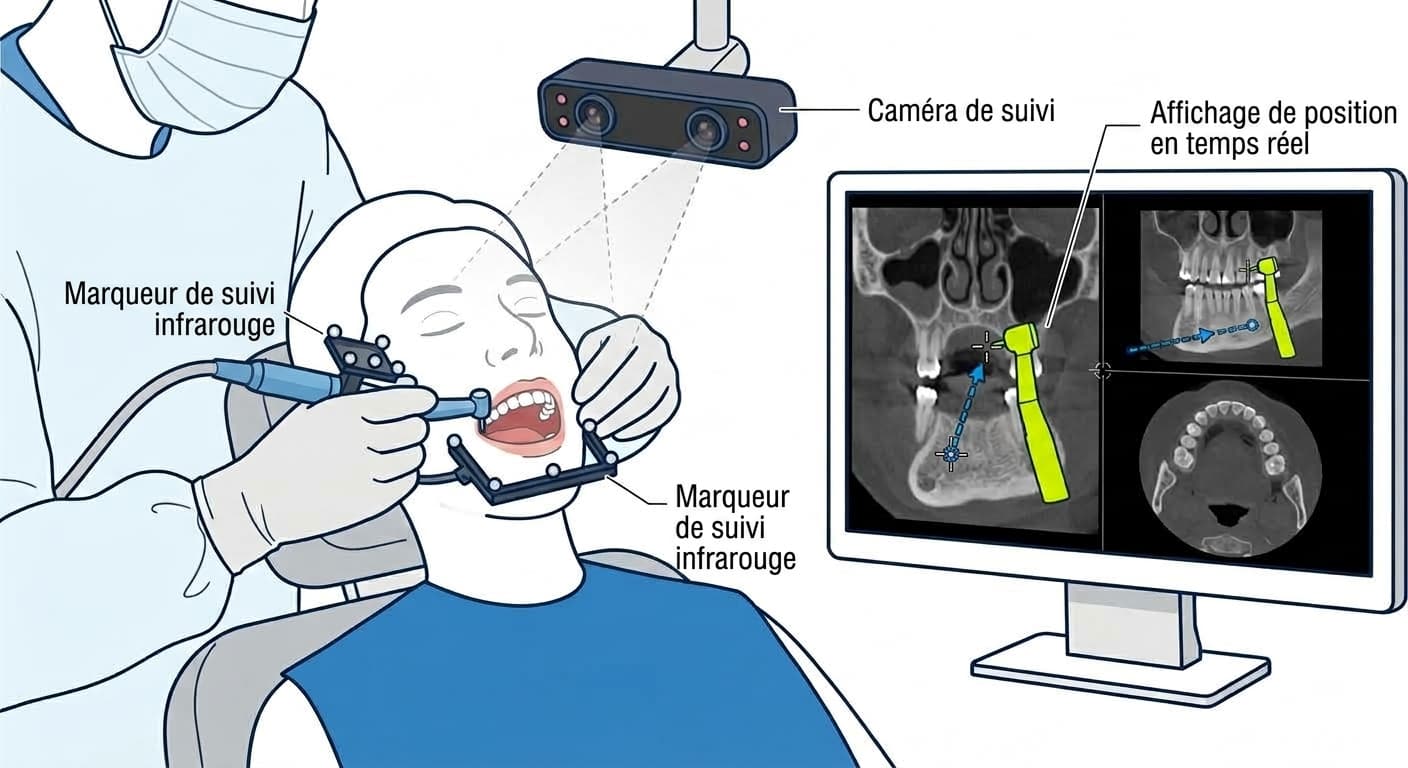
Le système de navigation dynamique (Dynamic Navigation System, DNS) a été développé pour dépasser cette limite de trajet figé. Des marqueurs optiques infrarouges sont fixés sur le patient et sur la pièce à main, et une caméra détecte ces marqueurs pour superposer en temps réel, sur l'image du CBCT, la position, l'orientation et la profondeur de la fraise. Contrairement au guide statique, aucun gabarit physique ne vient obstruer le champ de vision, et le trajet ainsi que l'angle peuvent être corrigés immédiatement pendant l'intervention. Cette technologie s'applique non seulement à l'accès aux canaux calcifiés, mais aussi à des actes complexes nécessitant une adaptation flexible, comme le retrait d'instruments fracturés, la chirurgie apicale ou le retraitement endodontique de cas anatomiquement complexes. Plus récemment, elle se combine avec l'obturation rétrograde par ultrasons et l'affichage en réalité augmentée (RA), pour gagner à la fois en précision et en efficacité temporelle.
Guide statique et navigation dynamique : quelles différences ?
Les deux approches partent des mêmes données CBCT, mais leur fonctionnement ainsi que leurs avantages et inconvénients diffèrent nettement.
| Critère | Guide statique | Système de navigation dynamique |
|---|---|---|
| Principe | Suit le trajet planifié à l'avance grâce à un guide imprimé en 3D | Guide en suivant la position de la fraise en temps réel grâce à des marqueurs infrarouges |
| Modification du trajet en cours d'intervention | Impossible | Possible |
| Champ de vision | Le guide, fixé physiquement, peut obstruer le champ de vision | N'obstrue pas le champ de vision |
| Applications principales | Racines difficiles telles que les molaires, la racine palatine maxillaire ou la racine distale mandibulaire | Accès aux canaux calcifiés, retrait d'instruments fracturés, chirurgie apicale, retraitement endodontique complexe |
| Taux de succès à 1 an | 91,7 % (Buniag et al.) | 94,3 % (Chen et al.) |
Le guide statique donne d'excellents résultats même sur des molaires difficiles ou sur la racine palatine maxillaire et la racine distale mandibulaire, tout en réduisant la durée de l'intervention. Le système de navigation dynamique réduirait, par rapport à une intervention réalisée entièrement à main levée (free hand), les écarts linéaires et angulaires, raccourcirait le temps de travail et améliorerait les résultats à la fois des praticiens débutants et expérimentés.
Jusqu'au robot qui tient l'instrument
Une étape supplémentaire par rapport à ces deux approches est la chirurgie assistée par robot. Il s'agit d'une technologie qui applique à la microchirurgie apicale un système robotique doté d'un retour haptique, afin de réduire la dépendance aux compétences et aux variations propres à chaque praticien. Certaines études rapportent des écarts angulaires et linéaires encore plus faibles, ainsi qu'une précision améliorée, par rapport au guide statique ou au système de navigation dynamique. L'ensemble des systèmes de chirurgie guidée affiche des taux de succès à 1 an supérieurs à 90 %, mais leur coût élevé et leur applicabilité pratique nécessitent encore des validations supplémentaires.
Le socle sur lequel repose la navigation : le microscope et les instruments ultrasoniques
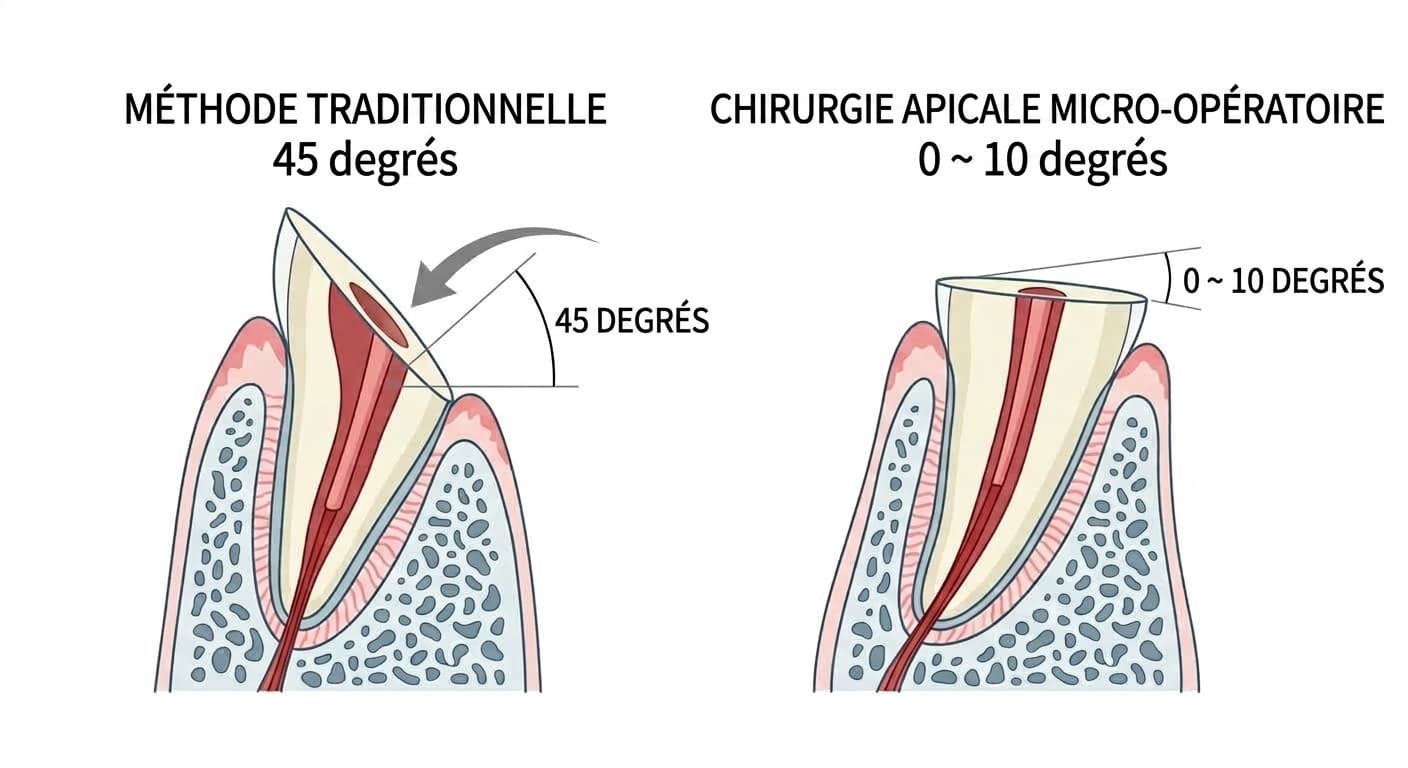
L'efficacité de ces technologies de navigation s'appuie sur les progrès de la microchirurgie apicale établis depuis les années 1990. Avant l'introduction du microscope opératoire, des embouts ultrasoniques et de matériaux d'obturation rétrograde biocompatibles comme le MTA, le taux de succès de la chirurgie apicale traditionnelle restait de l'ordre de 30 à 50 %. Les techniques modernes, qui associent le microscope (grossissement de 8 à 25 fois) et les instruments ultrasoniques, ont porté ce taux de succès à 74-92 % (80-90 % dans les études récentes), et certaines méta-analyses regroupant plusieurs études rapportent un taux atteignant environ 94 %. L'angle de résection apicale (le biseau) est également passé de 45 degrés, valeur traditionnelle, à 0-10 degrés, et l'étendue de l'ostéotomie a été réduite à moins de 4-5 mm. L'embout ultrasonique permet de préparer une cavité de rétro-obturation d'au moins 3 mm de profondeur, parallèlement au grand axe de la dent, ce qui réduit le risque de perforation ; certains signalent toutefois qu'une puissance mal réglée peut provoquer des micro-fissures à la surface de la racine. Le guide statique, la navigation dynamique et la chirurgie assistée par robot sont autant de technologies qui viennent encore accroître la précision sur ce socle solide qu'est la microchirurgie apicale.
L'intelligence artificielle qui lit les images
L'intelligence artificielle destinée à l'interprétation du CBCT et des radiographies progresse elle aussi. Grâce à l'apprentissage profond et aux algorithmes de réseaux de neurones convolutifs (CNN), cette technologie détecte les lésions sur les images radiographiques et assiste le diagnostic : entraînée sur des dizaines de milliers d'images, elle repère avec précision des lésions périapicales discrètes, des caries proximales, des fractures radiculaires minimes ou des variations anatomiques telles que les canaux en forme de C, autant d'éléments difficiles à distinguer à l'œil nu. Cette assistance permet d'homogénéiser vers le haut la précision diagnostique, et l'on s'attend à ce qu'elle évolue encore vers une médecine de précision automatisée, comme la prédiction du pronostic thérapeutique ou l'évaluation quantitative de la longueur de travail des canaux. Comme l'endodontie guidée et les systèmes de navigation reposent tous deux sur l'image CBCT comme point de départ, la précision de lecture de l'intelligence artificielle est aussi un facteur déterminant pour l'ensemble de ces technologies.
Ce qu'il reste à résoudre
Le guide statique, le système de navigation dynamique et la chirurgie assistée par robot rapportent tous des taux de succès à 1 an avoisinant ou dépassant 90 %, mais chacun présente des limites bien réelles. Le guide statique ne permet pas de modifier le trajet en cours d'intervention et reste contraint par l'espace occlusal disponible, tandis que la navigation dynamique et les systèmes robotisés nécessitent encore des validations supplémentaires quant au coût d'acquisition des équipements et à leur applicabilité pratique. Comme les taux de succès actuellement publiés reposent pour la plupart sur un suivi d'un an, il faudra accumuler des données de suivi sur des périodes plus longues pour que la place de ces technologies se précise clairement.