Quand le canal radiculaire est introuvable, le traitement endodontique est bloqué
Le traitement endodontique (traitement de canal) consiste à localiser le canal radiculaire à l'intérieur de la dent, à en retirer le tissu infecté, puis à combler l'espace ainsi créé. Or, le canal radiculaire peut subir une dégénérescence calcifiante (calcification de la chambre pulpaire), un rétrécissement ou une obstruction par des dépôts calcifiés. Ce phénomène est si fréquent qu'il est observé dans plus de 60% des dents adultes, et il apparaîtrait plus souvent chez les femmes que chez les hommes.
Dans une dent traumatisée, la pulpe qui survit produit une quantité excessive de dentine, ce qui rétrécit le canal radiculaire. Avec l'âge, la calcification progresse lentement sur l'ensemble de la pulpe. Dans les deux cas, l'ombre du canal s'atténue ou disparaît sur les radiographies, ce qui rend son orifice difficile à repérer à l'œil nu ou à faible grossissement. Sur ces dents, le risque augmente aussi de manquer le canal ou de creuser dans une mauvaise direction, provoquant une perforation sur le côté de la dent.
Pour résoudre ce problème, la profession dentaire s'est longtemps appuyée sur des dispositifs de grossissement, et plus récemment sont apparues des technologies informatiques qui permettent de tracer le trajet avant l'intervention ou d'indiquer la position en temps réel pendant celle-ci.
La norme historique : le microscope et les instruments ultrasoniques
Jusqu'à présent, la méthode standard pour localiser un canal radiculaire calcifié consistait à combiner le microscope opératoire dentaire et les instruments ultrasoniques. Le microscope dentaire est un dispositif qui grossit de 2,5 à 30 fois et éclaire vivement la zone traitée ; chez les patients âgés, dans une chambre pulpaire rétrécie, un grossissement élevé d'au moins 25 fois permet de distinguer les différences de teinte, de texture et de transparence entre les dépôts calcifiés et la paroi pulpaire d'origine. En retirant ensuite progressivement ces dépôts avec la pointe diamantée d'un instrument ultrasonique, on peut atteindre l'orifice canalaire sans provoquer de perforation.
Cette combinaison joue aussi un rôle central dans la microchirurgie apicale, qui traite en exposant chirurgicalement l'apex de la racine. Conceptualisée au début des années 1990 par le professeur Syngcuk Kim, la microchirurgie apicale s'effectue sous un grossissement de 8 à 10 fois, la coupe apicale étant observée à un grossissement élevé de 15 à 25 fois. Elle aurait ainsi permis de faire passer le taux de succès de la chirurgie apicale traditionnelle, qui plafonnait entre 44,2% et 60%, jusqu'à 91,1%.
Cependant, le microscope et les instruments ultrasoniques restent des outils que le praticien observe et manipule directement à la main. La direction du canal caché à l'intérieur de la dent ne peut qu'être anticipée avant l'intervention ; le grossissement seul ne permet pas de connaître à l'avance le trajet complet.
Le guide 3D : tracer le trajet avant l'intervention
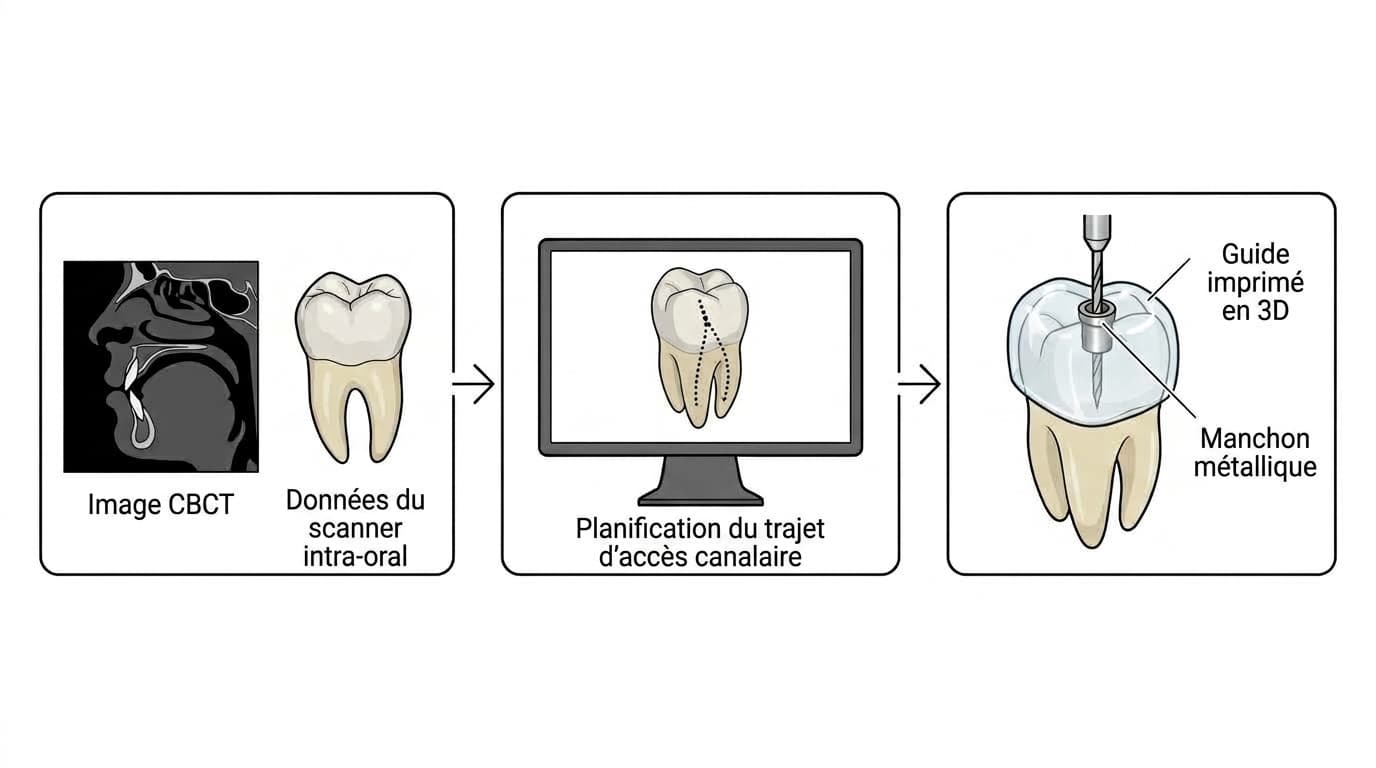
C'est pour combler cette limite qu'est apparu le guide statique (endodontie guidée). L'image tridimensionnelle de la dent et de la mâchoire obtenue par CBCT est superposée sur ordinateur aux données de surface dentaire issues d'un scanner intra-oral, afin de planifier à l'avance le trajet d'accès jusqu'au canal radiculaire. Un guide (gouttière) est ensuite fabriqué par impression 3D selon ce plan et placé sur la dent ; en faisant progresser la fraise (bur) le long du manchon métallique inséré dans le guide, on peut atteindre l'orifice du canal calcifié sans dommage inutile à la structure dentaire ni risque de perforation.
Dans l'étude de Buniag et al., le taux de succès à un an de l'accès canalaire par guide statique a été rapporté à 91,7%. Les résultats se sont révélés particulièrement bons sur les molaires, réputées difficiles, notamment sur la racine palatine des molaires maxillaires et la racine distale des molaires mandibulaires.
Cependant, le guide suit strictement le trajet défini avant l'intervention, si bien qu'il est impossible de le modifier en cours d'acte. Des erreurs peuvent également survenir lors de la fabrication du guide, et un espace d'ouverture buccale (espace occlusal) insuffisant peut rendre la pose du guide lui-même difficile.
La navigation en temps réel : modifier le trajet même pendant l'intervention
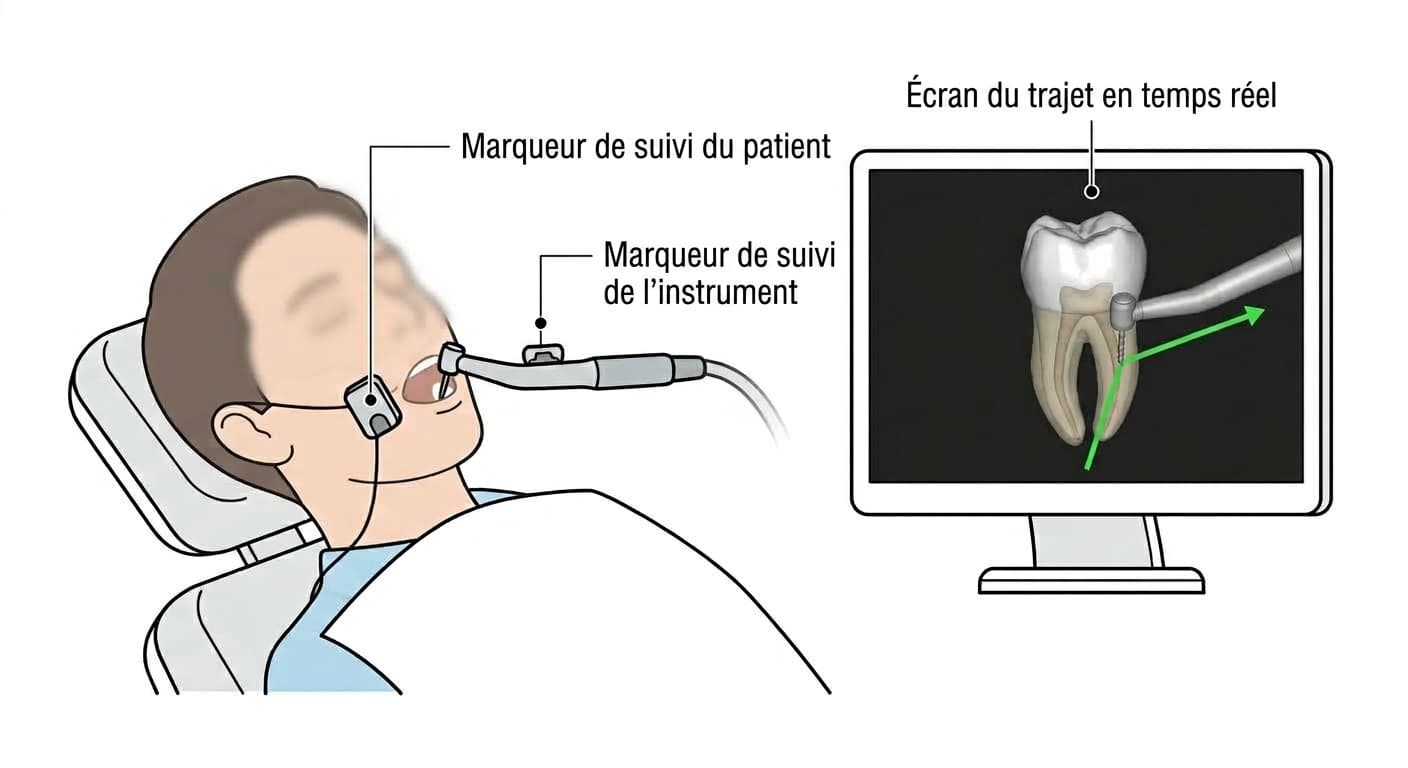
Le système de navigation dynamique (DNS) dépasse les limites du guide statique. Des marqueurs de suivi optique infrarouges sont fixés sur le patient et sur la pièce à main dentaire, et la position, l'orientation et la profondeur de la fraise sont affichées en temps réel, superposées à l'image CBCT. En observant l'écran, le praticien peut corriger sur place le trajet et l'angle, sans que son champ de vision soit obstrué comme avec un guide, tout en évitant de trop s'écarter du trajet planifié.
Dans l'étude de Chen et al., évaluée sur la base du CBCT, le taux de succès à un an du système de navigation dynamique s'est élevé à 94,3%. Ce système est utilisé non seulement pour l'accès aux canaux calcifiés, mais aussi pour des interventions complexes exigeant à la fois visibilité et flexibilité, comme le retrait d'instruments fracturés, la chirurgie apicale ou les retraitements canalaires complexes. Plus récemment, il évolue vers une combinaison avec l'obturation rétrograde aux ultrasons et l'affichage en réalité augmentée (RA), afin d'améliorer à la fois la précision et la durée de l'intervention.
Une précision renforcée par le robot, et les défis qui restent
L'approche la plus récente est la chirurgie assistée par robot, qui applique un robot à retour haptique à la microchirurgie apicale. L'objectif est que le robot assiste le sens tactile du praticien afin de réduire les écarts de compétence entre opérateurs. Elle présenterait des déviations angulaires et linéaires plus faibles, ainsi qu'une précision accrue, par rapport au guide statique ou au système de navigation dynamique ; et pour l'ensemble des systèmes de chirurgie guidée, incluant guide statique, navigation dynamique et chirurgie assistée par robot, un taux de succès à un an supérieur à 90% a été rapporté.
Cependant, les systèmes robotiques restent coûteux, et leur utilité pratique en cabinet réel continue d'être évaluée. Les technologies de localisation des canaux radiculaires ont progressivement amélioré leur précision, du microscope au guide 3D, en passant par la navigation en temps réel puis l'assistance robotique, mais un tel équipement n'est pas nécessaire pour tous les traitements endodontiques. Il s'agit d'une technologie utilisée de façon sélective, dans les cabinets équipés de CBCT, de scanner intra-oral et de matériel de fabrication de guides, pour les cas difficiles tels que les canaux sévèrement calcifiés, les canaux manqués ou les retraitements canalaires ayant échoué.