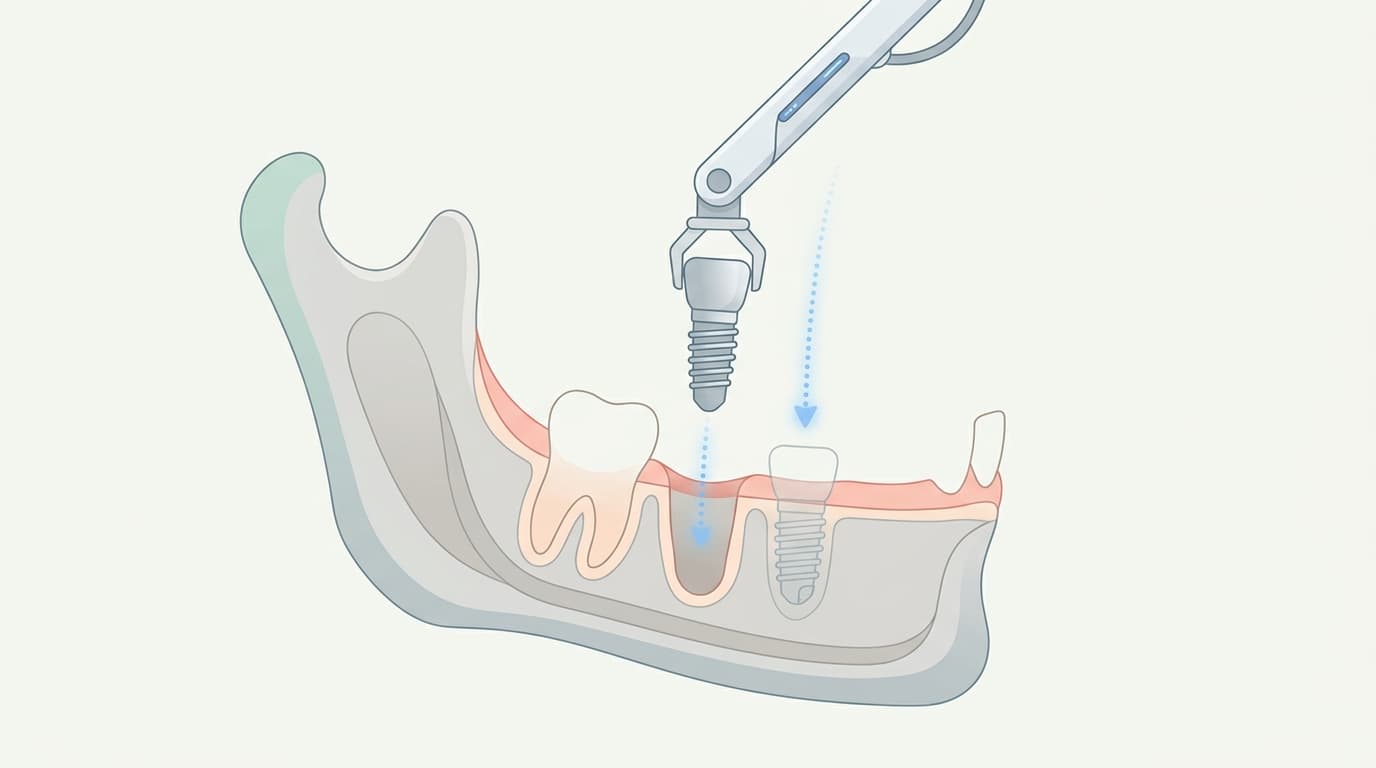
Les techniques qui consistent à planifier à l'avance, par ordinateur, la position et l'angle de l'implant, puis à transposer ce plan tel quel lors de l'intervention, se répandent rapidement. Dans les cabinets dentaires, on les présente sous les noms d'implant par navigation, d'implant guidé et, plus récemment, d'implant robotique. En rassemblant les grandes analyses publiées ces dernières années, la réponse est relativement claire : ces méthodes sont bel et bien plus précises qu'une chirurgie reposant uniquement sur le sens du geste, mais l'écart entre les différentes approches est plus faible qu'on ne le pense.
Une précision nettement supérieure à la chirurgie à main levée
Selon une analyse de 2025 regroupant quarante-cinq études, la chirurgie assistée par ordinateur présente, par rapport à la chirurgie à main levée sans guide, une erreur de position au point d'entrée inférieure en moyenne de 0,65 mm, une erreur de position à l'apex inférieure de 1,10 mm et une erreur d'angulation inférieure de 3,87 degrés. Ces valeurs de l'ordre du millimètre peuvent sembler minimes, mais dans des zones à marge de manœuvre étroite (près du canal mandibulaire, de la racine d'une dent voisine ou du sinus maxillaire), un tel écart détermine si l'implant atteint réellement ou non l'emplacement planifié. Dans les analyses portant uniquement sur les cas de pose immédiate après extraction, où la forme de l'os est difficile à anticiper, les méthodes assistées par ordinateur réduisaient également l'erreur de position d'environ 0,70 mm et l'erreur à l'apex d'environ 0,86 mm par rapport à la main levée. Pour un implant unitaire simple sur une molaire avec un volume osseux suffisant, cette différence peut être peu perceptible ; mais pour une incisive, où un léger défaut d'angulation modifie visiblement la ligne gingivale, ou pour une molaire mandibulaire située à quelques millimètres seulement du canal nerveux, cet écart se traduit directement dans le résultat.
Guidage statique et navigation dynamique : pas de vainqueur clair
Les méthodes assistées par ordinateur se divisent en deux catégories : l'approche statique, qui transpose le plan préopératoire sur un guide chirurgical imprimé en 3D fixant la direction du forage, et l'approche dynamique, qui affiche en temps réel la position du foret sur un écran. En Corée, on parle souvent d'implant guidé pour la première et d'implant par navigation pour la seconde. Une analyse de 2026 regroupant des données sur plus de 3 000 implants n'a trouvé aucune différence statistiquement significative entre les deux approches. En ne retenant que les essais cliniques randomisés, les deux méthodes se sont montrées nettement plus précises que la main levée, mais aucune des deux ne l'a emporté sur l'autre lorsqu'elles ont été comparées directement. La différence tient surtout au fait que le guide doit être imprimé à l'avance, ce qui impose de finaliser la planification plusieurs jours avant l'intervention, alors que la méthode sur écran permet d'ajuster légèrement le plan en cours d'intervention ; la précision finale, elle, reste comparable. En Corée, l'approche statique par guide est plus répandue, avec un coût supplémentaire habituellement compris entre 1 000 000 et 1 500 000 wons. L'implant lui-même n'étant pas couvert par l'assurance maladie, ce coût varie également d'un cabinet à l'autre.
Le robot est le plus précis, mais l'écart reste modeste
L'assistance par bras robotisé lors du forage a affiché, dans une analyse regroupant vingt-sept études, les moyennes les plus basses des trois méthodes : 0,67 mm d'erreur de position, 0,71 mm d'erreur à l'apex et 1,68 degré d'erreur d'angulation. Dans les analyses ne retenant que les études comparant directement le robot aux approches statique et dynamique, l'erreur du robot restait également plus faible : 0,73 mm en position, 0,84 mm à l'apex et 1,51 degré en angulation. Ces écarts ne dépassent toutefois pas 1 mm en position et 2 degrés en angulation, et les auteurs eux-mêmes indiquent ne pas savoir avec certitude si une différence de cette ampleur est suffisante pour modifier réellement les résultats cliniques. En Corée, la chirurgie implantaire robotique n'en est encore qu'à ses tout débuts. Les équipements robotiques commercialisés à l'étranger ne sont pas toujours adaptés au contexte médical coréen, et un seul hôpital universitaire a pour l'instant mis en place la première salle d'opération dédiée du pays. Si un implant robotique vous est proposé, il est utile de demander d'abord quel équipement l'établissement utilise réellement et quelle expérience il a accumulée sur ce type d'intervention.
| Méthode | Ce qu'elle utilise | Erreur par rapport à la main levée |
|---|---|---|
| Guidée (statique) | Guide chirurgical imprimé en 3D | Erreur de position et d'angulation nettement réduite |
| Navigation (dynamique) | Suivi de position en temps réel sur écran | Réduction comparable au guidage statique |
| Assistance robotique | Bras robotisé assistant le forage | La plus faible des trois, mais écart minime |
Questions à poser à votre dentiste
- Quelle méthode sera utilisée pour cette intervention : guidage, navigation ou robot
- La raison pour laquelle cette méthode est recommandée : manque de volume osseux, proximité du canal nerveux ou zone esthétiquement sensible
- Le montant du coût supplémentaire et ce qu'il couvre exactement