Sentir la résistance sous les doigts en fraisant une dent virtuelle
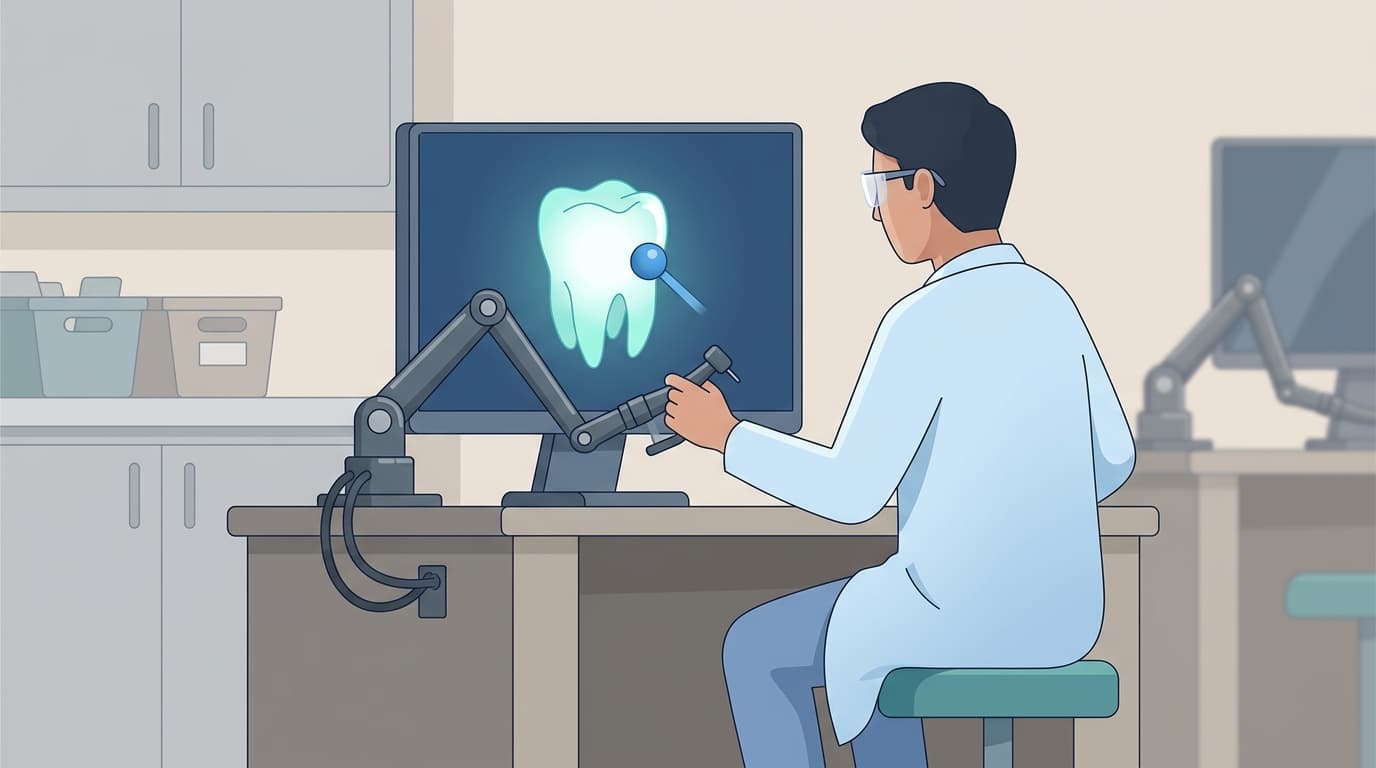
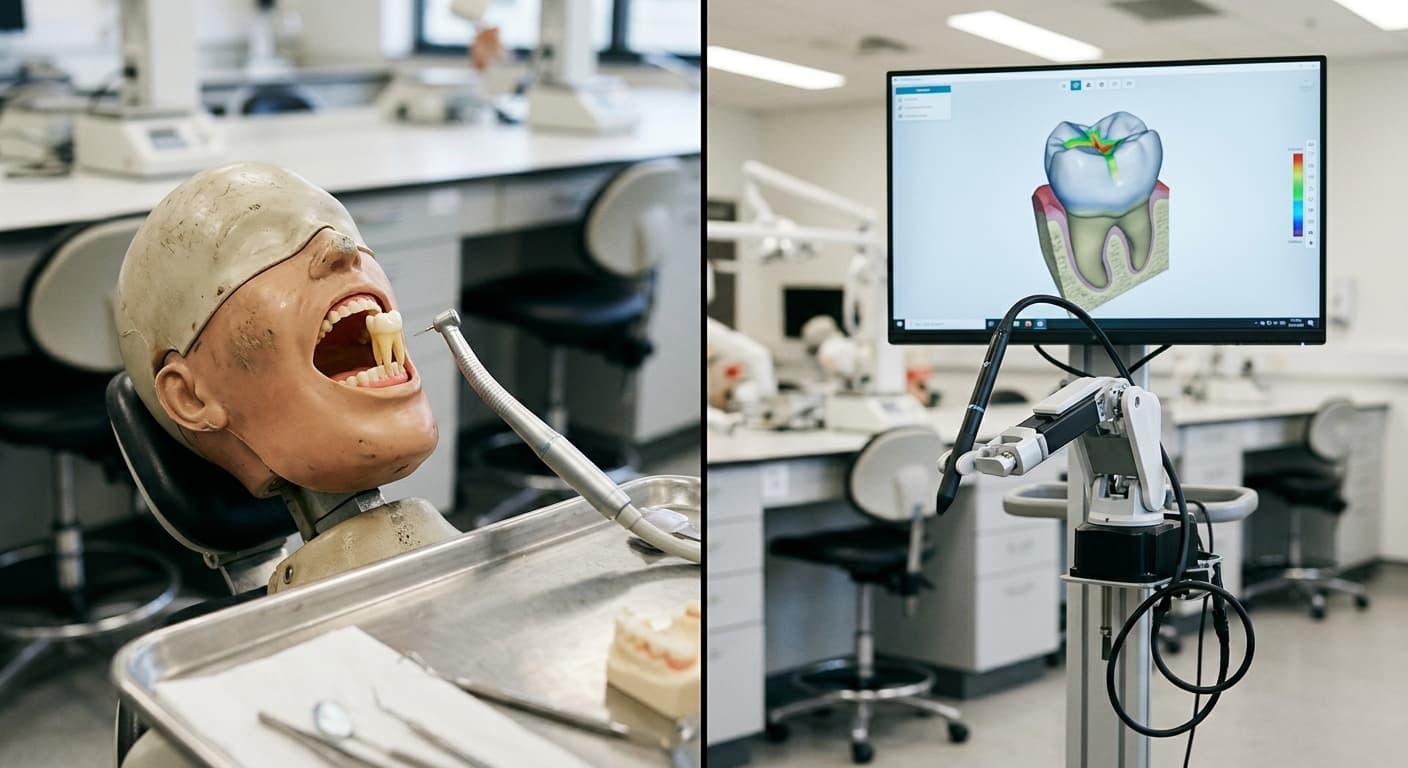
Pendant longtemps, les travaux pratiques précliniques des facultés dentaires ont consisté à fraiser soi-même une dent artificielle en plastique montée sur un mannequin. Des simulateurs de réalité virtuelle à retour haptique (retour de force tactile) viennent désormais s'y ajouter. Un vrai instrument dentaire est fixé sur un dispositif qui restitue une force, comme un bras robotisé, et lorsque l'étudiant fraise une dent en trois dimensions à l'écran, la main qui tient l'instrument ressent une résistance proche de celle d'un fraisage réel. Le « Simodont Dental Trainer », fabriqué par la société néerlandaise Nissin Dental, est l'appareil emblématique de cette catégorie.
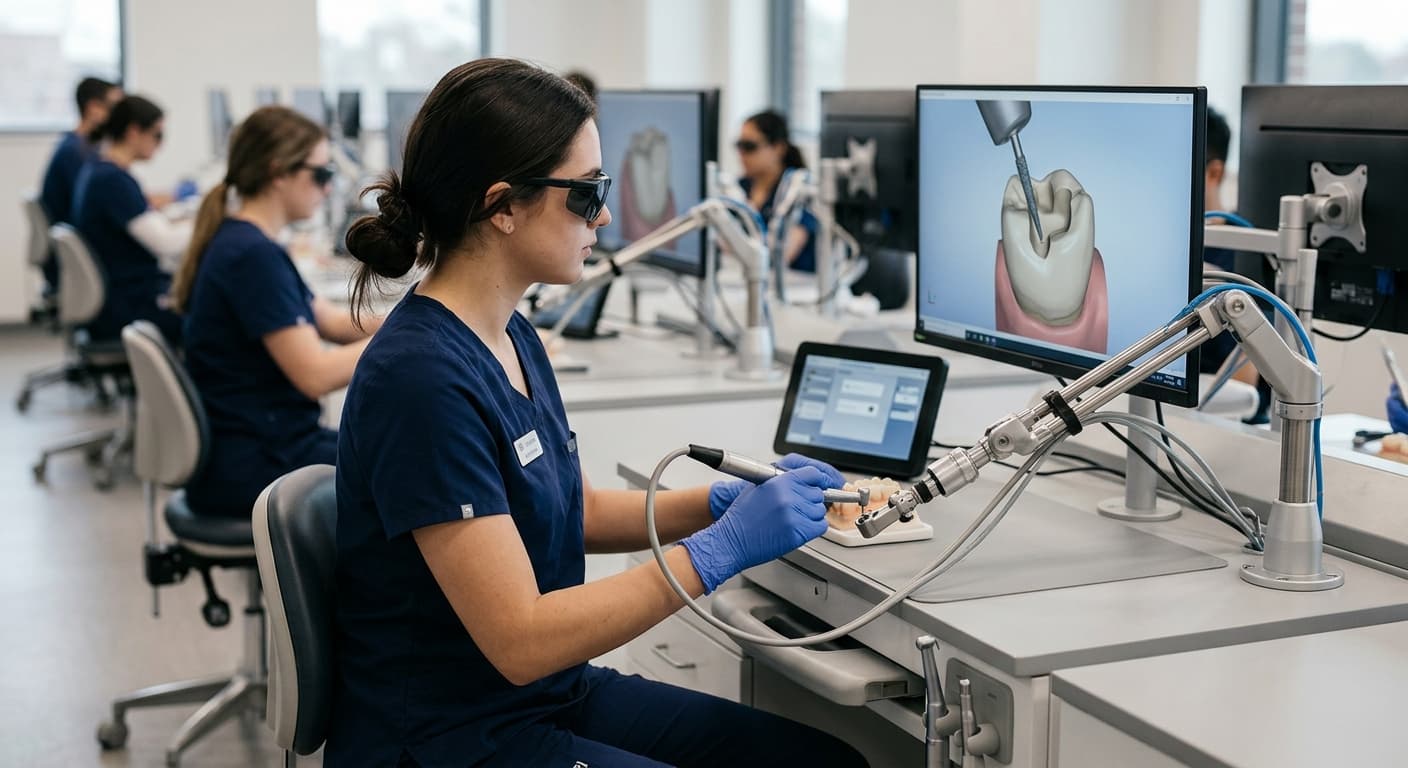
Avec les travaux pratiques classiques sur mannequin, l'enseignant ne pouvait noter le travail visuellement qu'une fois le fraisage terminé par l'étudiant, et chaque nouvel essai exigeait une nouvelle dent artificielle. Le simulateur, lui, permet de rappeler autant de fois que nécessaire la même dent virtuelle, et l'appareil enregistre en temps réel la quantité de tissu retiré, le temps écoulé et l'épaisseur de dent restante pour attribuer immédiatement une note.
Le plafond de la chambre pulpaire mieux ouvert, mais pas sa forme
Dans un essai contrôlé randomisé publié en 2025 par une équipe de l'Université européenne de Valence, en Espagne, 173 étudiants de troisième année ont été répartis en deux groupes pour s'exercer à la pulpotomie sur dent de lait. Un groupe s'est d'abord entraîné sur Simodont, l'autre uniquement selon la méthode traditionnelle, avant que les deux ne passent le même exercice. Les résultats ont divergé selon les critères. Pour l'ouverture du plafond de la chambre pulpaire, les étudiants entraînés sur Simodont ont fait nettement mieux. En revanche, pour la finesse de mise en forme de l'intérieur de la chambre pulpaire, le groupe entraîné uniquement de façon traditionnelle a même légèrement devancé l'autre, et la note globale n'a montré aucune différence statistiquement significative entre les deux groupes.
Lorsque la même équipe a comparé, chez 40 étudiants de quatrième année, l'exercice de préparation d'une cavité d'accès en haut de la dent pour un traitement endodontique, le résultat a été différent. Les étudiants entraînés au préalable sur simulateur ont nettement devancé les autres sur les trois critères : la forme de la cavité, le retrait du plafond et la forme intérieure. Quand une autre équipe espagnole a comparé un exercice de traitement de carie réalisé sur 61 dents humaines réelles à un exercice équivalent sur dent virtuelle, le groupe simulateur a terminé bien plus vite. Le volume de tissu retiré était toutefois un peu plus important côté virtuel que sur les dents réelles, sans que cela pose de problème sur le plan clinique.
En croisant ces trois études, le simulateur n'améliore pas toutes les habiletés manuelles de façon uniforme. Le bénéfice était net pour les gestes qui consistent à contrôler la force pour atteindre précisément un point donné, mais il devenait incertain, voire s'inversait, pour les gestes qui exigent d'affiner une forme subtile au toucher.
Les étudiants se sont sentis progresser, mais les notes n'ont pas toujours suivi
Interrogés à l'Université autonome de San Luis Potosí, au Mexique, 125 étudiants entraînés sur Simodont ont, pour près de huit sur dix, estimé que leur dextérité s'était améliorée, et une proportion similaire a déclaré se sentir plus confiante face à de véritables patients. Dans l'étude sur la pulpotomie citée plus haut, la majorité des étudiants avaient également indiqué que l'exercice les avait aidés à comprendre le déroulement de l'acte. Un nombre important de ces mêmes étudiants ont toutefois signalé que la sensation tactile transmise par l'instrument différait de celle d'une pièce à main dentaire réelle, et certains ont trouvé difficile d'acquérir sur simulateur la sensation propre à l'ouverture du plafond de la chambre pulpaire. La confiance ressentie par les étudiants n'évolue donc pas toujours dans le même sens que la note inscrite sur la grille d'évaluation.
Une revue systématique publiée en 2024, portant sur 23 études cliniques antérieures et environ 1 300 étudiants, avait conclu que les simulateurs haptiques amélioraient globalement les habiletés manuelles. Les essais contrôlés randomisés individuels parus récemment ont réexaminé cette évaluation en la décomposant en critères détaillés, et ont montré que les résultats varient selon le geste et le critère mesuré. La transition des outils pédagogiques dentaires, du mannequin vers la dent virtuelle, est bien engagée, mais elle ne s'étend pas encore de façon uniforme à chacune des habiletés manuelles.