L'autotransplantation dentaire, qui consiste à extraire une dent encore utilisable, comme une dent de sagesse, pour la réimplanter à la place d'une autre dent, s'est longtemps appuyée sur le sens du toucher du praticien. Une équipe de l'université Magna Græcia, en Italie, vient de publier les résultats d'un suivi de 18 mois mené chez 10 patients, chez qui l'alvéole avait été conçu au préalable à partir d'un CBCT (radiographie dentaire tridimensionnelle) et d'un scanner intra-oral, puis la dent réimplantée à l'aide d'un guide chirurgical imprimé en 3D. L'écart entre la position planifiée et la position réellement obtenue n'a pas dépassé 2 mm environ. À peu près à la même période, une équipe chinoise a publié les résultats d'une expérience où un robot façonnait directement l'alvéole selon la forme de la racine.
L'autotransplantation dentaire : remplacer une molaire perdue par une dent de sagesse
L'autotransplantation dentaire consiste à extraire une dent encore fonctionnelle, comme une dent de sagesse, pour la réimplanter à la place d'une autre dent perdue. Elle peut être envisagée à la place d'un implant ou d'une prothèse en cas d'absence congénitale de dent, ou de perte dentaire due à un traumatisme, une carie ou l'échec d'un traitement de canal. Comme le ligament parodontal (le tissu fibreux qui relie la dent à l'os de la mâchoire) est conservé lors du transfert, la sensation de mastication persiste, et chez les jeunes patients dont la mâchoire est encore en croissance, l'os continue de se développer avec la dent.
Le problème, c'est la précision. Il faut créer un logement qui corresponde exactement à la forme de la racine de la dent à réimplanter, or chaque dent a des racines aux courbures et aux divisions qui lui sont propres. Auparavant, le praticien affinait l'alvéole à la main, en insérant et en retirant la dent ou un modèle à plusieurs reprises, et plus ce processus se prolongeait, plus les cellules du ligament parodontal entourant la racine restaient longtemps hors de la bouche, augmentant le risque qu'elles meurent. Si le ligament parodontal meurt, la racine finit par se souder directement à l'os de la mâchoire, ce qui provoque une ankylose radiculaire et empêche la dent réimplantée de bouger.
Un alvéole conçu numériquement : la précision confirmée chez 10 patients
L'équipe a superposé les données du CBCT et du scanner intra-oral pour représenter en couleur les différences de forme entre la dent de sagesse et la dent à extraire, simulé virtuellement la quantité d'os à retirer, puis fabriqué directement, à partir de cette simulation, un guide chirurgical et un modèle de dent imprimés en 3D. Lors de l'intervention, ce modèle a d'abord permis de vérifier que l'alvéole correspondait à la forme de la racine, avant de procéder à la réimplantation.
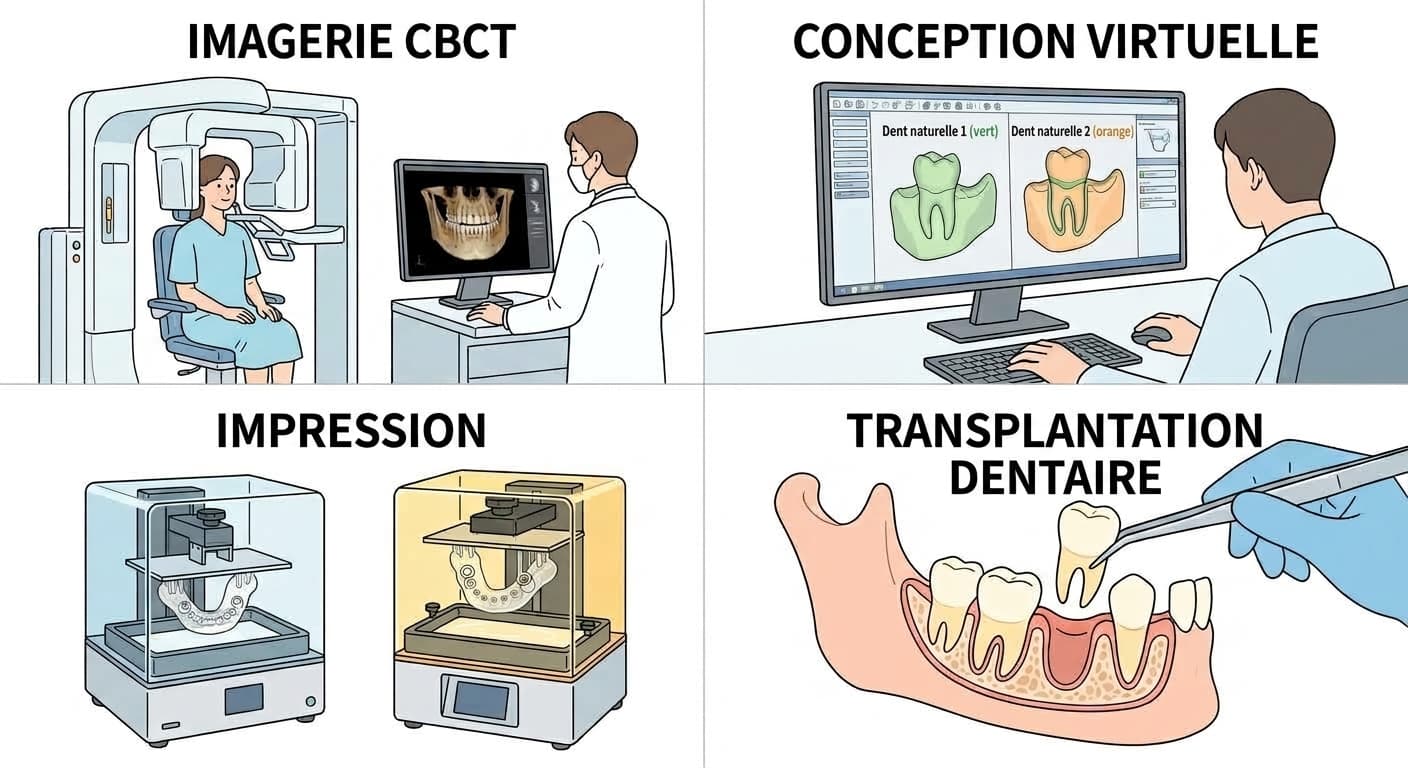
Cette méthode a été appliquée à 10 patients au total : 4 avec une dent de sagesse à racine unique et 6 avec une dent de sagesse à racines multiples. L'écart entre la position planifiée et la position réelle, vérifiée par CBCT après l'intervention, n'a été que de 0,63 mm au niveau de la surface dentaire et de 0,17 mm au niveau de la surface osseuse. L'écart de position était de 2,04 mm du côté de la couronne et de 1,36 mm du côté de l'apex, avec un désalignement rotationnel inférieur à 3 degrés. Dix-huit mois plus tard, les 10 dents réimplantées étaient toutes stables, sans mobilité, l'état des gencives était normal, et aucune résorption radiculaire n'a été observée. Deux patients ont cependant présenté une lésion apicale et ont reçu un traitement de canal après la greffe.
L'équipe a désigné comme élément clé le maintien d'un espace de 0,2 à 0,5 mm entre la racine et la paroi de l'alvéole. Un tel espace réduirait, selon les données rapportées, la force exercée sur le ligament parodontal et limiterait la résorption précoce. À l'inverse, elle a précisé que laisser trop d'os entre les racines de la dent, ou un alvéole de taille inadaptée, entraîne une ankylose radiculaire ou un retard de cicatrisation.
Guide et fraise sur mesure : quelle différence avec le fraisage manuel ?
Une équipe chinoise a comparé 90 modèles imprimés en 3D répartis en trois groupes : fraisage manuel, utilisation d'un guide, et utilisation d'une fraise sur mesure façonnée selon la forme de la racine. Le temps nécessaire pour préparer un alvéole a été de 12,2 minutes pour le fraisage manuel, de 5,3 minutes avec le guide et de 3,7 minutes avec la fraise sur mesure. L'espace entre la racine et la paroi de l'alvéole était également le plus grand avec le fraisage manuel (1,75 mm), et s'est réduit à 0,94 mm avec le guide et à 0,58 mm avec la fraise sur mesure.
La prochaine étape : un robot qui façonne l'alvéole selon la forme de la racine
Une autre équipe chinoise a publié une expérience dans laquelle un robot déplaçait lui-même la fraise (la lame de forage dentaire) pour façonner l'alvéole, et a comparé la précision obtenue avec celle d'un guide classique sur 40 modèles de mandibule imprimés en 3D. La précision à l'entrée de l'alvéole était comparable entre les deux méthodes, mais l'écart se creusait en se rapprochant de l'apex. Pour les dents à racines multiples, l'écart au niveau de l'apex était de 0,85 mm avec le robot contre 2,38 mm avec le guide, un écart important ; pour les dents à racine unique, il était de 1,03 mm contre 1,53 mm, un écart plus faible. Indépendamment du nombre de racines, la proportion d'os retiré au-delà du volume planifié était de 7,9 % avec le robot contre 96,0 % avec le guide.
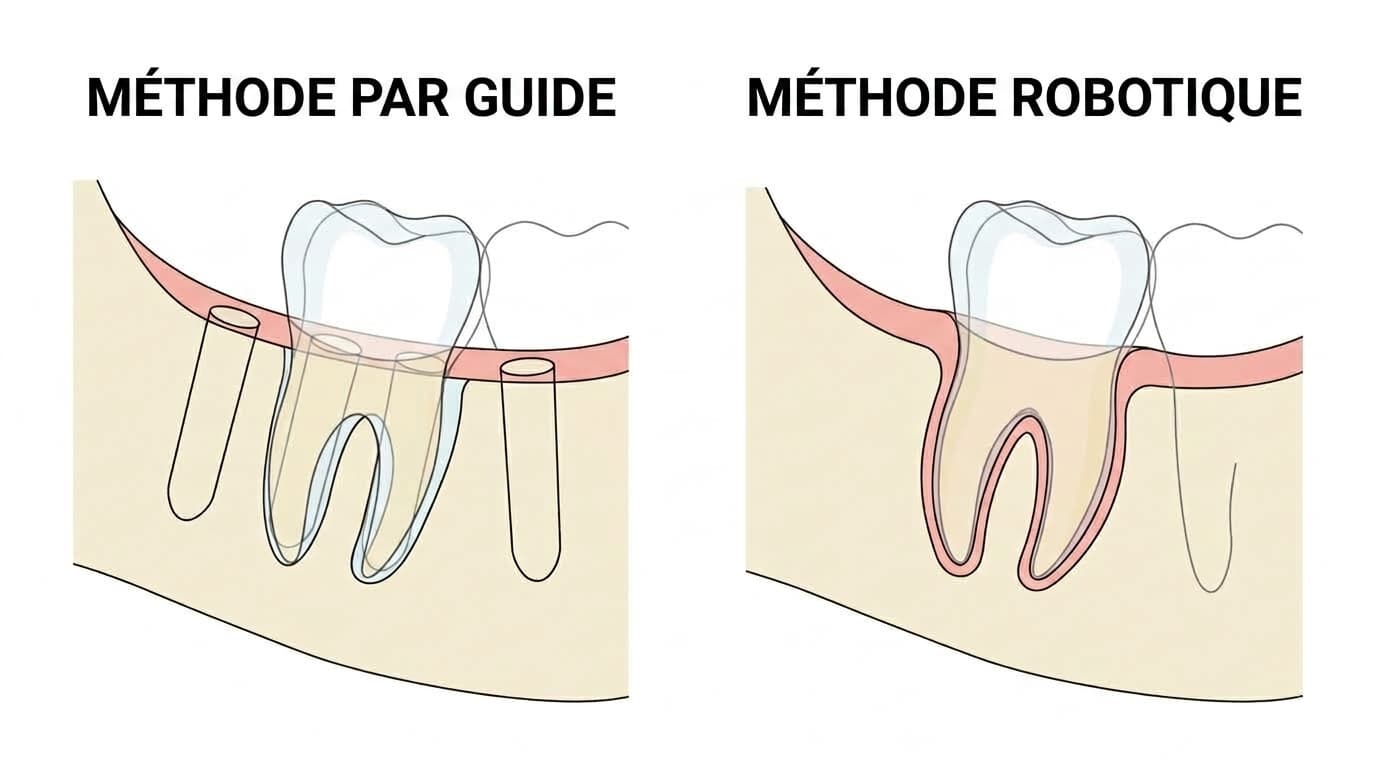
Avec un guide, le forage est rectiligne dans la direction fixée à l'entrée, puis le reste doit être élargi à la main, ce qui accumule l'erreur à mesure que l'on approche de l'apex ; le robot, lui, suit jusqu'au bout la trajectoire courbe calculée à l'avance. Il ne s'agit encore que d'une expérimentation sur des modèles imprimés en 3D, mais le bénéfice du robot s'est révélé d'autant plus marqué que la dent comportait plusieurs racines.
L'autotransplantation dentaire, longtemps tributaire du sens du toucher du praticien, se rapproche désormais à 2 mm près entre planification et résultat grâce à un flux de travail numérique qui conçoit l'alvéole à l'avance et le façonne tel quel. Des résultats expérimentaux tout juste publiés montrent qu'en y ajoutant un robot, cet écart pourrait encore se réduire, même pour les dents aux racines complexes.