根尖手術は、根管の内側から始まった炎症が根の先端まで広がり、非外科的な再根管治療では解決できないときに選択する外科的根管治療です。歯根の先端にある小さな病変を扱うだけに数ミリの誤差が成功と失敗を分けますが、最近ではこの狭い道を術者の手の感覚に頼るのではなく、コンピューターが事前に計画したりリアルタイムで案内したりする技術が使われています。静的ガイド、動的ナビゲーションシステム、ロボット支援手術がそれです。
手の感覚だけでは足りなかった点
外科的根管治療は、切開および排膿、根尖切除術、根尖搔爬術、根管逆根充、歯根切除術、意図的再植術などを含む分野で、非外科的な再根管治療が不可能な場合やすでに失敗した場合に選択されます。1990年代以前の従来法は成功率が30~50%にとどまっていました。
その後、手術用顕微鏡や超音波チップ、MTAのような生体親和性の逆根充材料が導入されたことで、成功率は74~92%、最近の研究では80~90%まで上がりました。顕微鏡を活用したマイクロサージェリー(微小根尖手術)は視野を8~10倍に拡大し、根の切断面は15~25倍の高倍率で観察し、骨削除の範囲を4~5mm以内に、根尖切除の角度を0~10度に抑えることで、メタ分析ベースで約94%の成功率を報告しています。従来法(約59%)と比較すると大きな差です。
それでも顕微鏡と超音波チップだけでは、骨の中に隠れた根尖にどの方向からどれだけ深く近づくべきかを、術者が依然として経験と感覚で判断しなければなりません。この判断をCBCTの三次元画像データで代替しようとする試みが、静的ガイド、動的ナビゲーションシステム、ロボット支援手術です。
静的ガイド:あらかじめ定めた道をたどる
静的ガイドは、CBCTの三次元画像と口腔スキャナーで得たデジタル印象データを重ね合わせて手術前にアプローチ経路を計算し、その経路を3Dプリンターで出力したガイド(ステント)に落とし込む方式です。ガイドにはめ込んだ金属スリーブに沿って器具を挿入すれば、不必要な歯質損傷や穿孔のリスクなしに計画した地点まで到達できます。
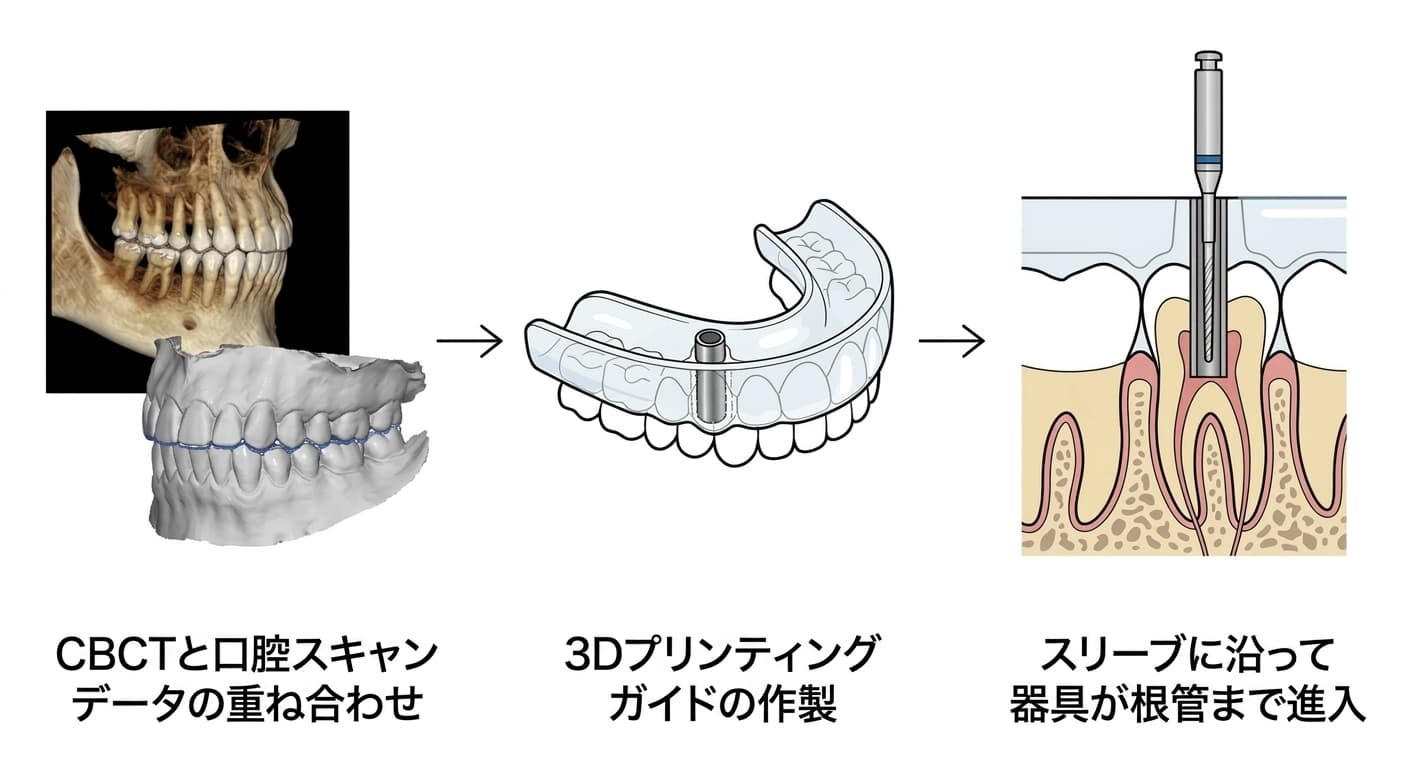
手術時間を短縮し精度を高める効果は、難易度の高い大臼歯や上顎口蓋根、下顎遠心根のようにアプローチが難しい部位で顕著です。Buniagらの研究では1年成功率が91.7%と報告されています。
ただし、ガイドは手術前にあらかじめ作っておくものなので、施術の途中で経路を変えることはできません。製作過程で生じる誤差や、口を開ける空間(咬合空間)の制限も限界として残ります。
動的ナビゲーションシステム:画面を見ながらリアルタイムで修正する
動的ナビゲーションシステム(DNS)は、患者とハンドピースに赤外線光学トラッキングマーカーを取り付け、器具の位置・方向・深さをCBCT画像の上にリアルタイムで重ねて表示する方式です。静的ガイドのようにあらかじめ経路を固定する代わりに、画面を見ながら施術中でも方向と角度をその都度変えることができ、ガイド装置が視野を遮ることもありません。
手の感覚だけに頼るフリーハンド手術と比較すると、線形・角度の偏差が減り、作業時間も短くなり、この差は初心者・熟練者のいずれにも見られます。Chenらの研究では、CBCTベースの評価で1年成功率94.3%が報告されています。石灰化で塞がった根管を探したり、折れた器具を除去したり、解剖学的構造が複雑な歯を再手術したりする場合のように、柔軟な対応が必要な状況に特に適しています。最近では超音波を利用した逆根充や拡張現実(AR)画面を組み合わせ、精度と時間をさらに減らす方向にも進んでいます。
ロボット支援手術:手の偏差を機械が減らす
ロボット支援手術は、触覚(ハプティック)フィードバック機能を備えたロボットシステムをマイクロサージェリー(微小根尖手術)に適用し、術者の熟練度や手の震えによる偏差を減らそうとする試みです。静的ガイドや動的ナビゲーションシステムよりも小さい角度・線形偏差と向上した精密性が報告されており、誘導手術システム全般では1年成功率90%以上の予後が確認されています。
術者間の技量差を減らし手術時間を短縮できる利点がありますが、機器コストが高く、実際の診療環境における実用性はまだ追加の検証が必要な段階です。
3つの技術は何が違うのか
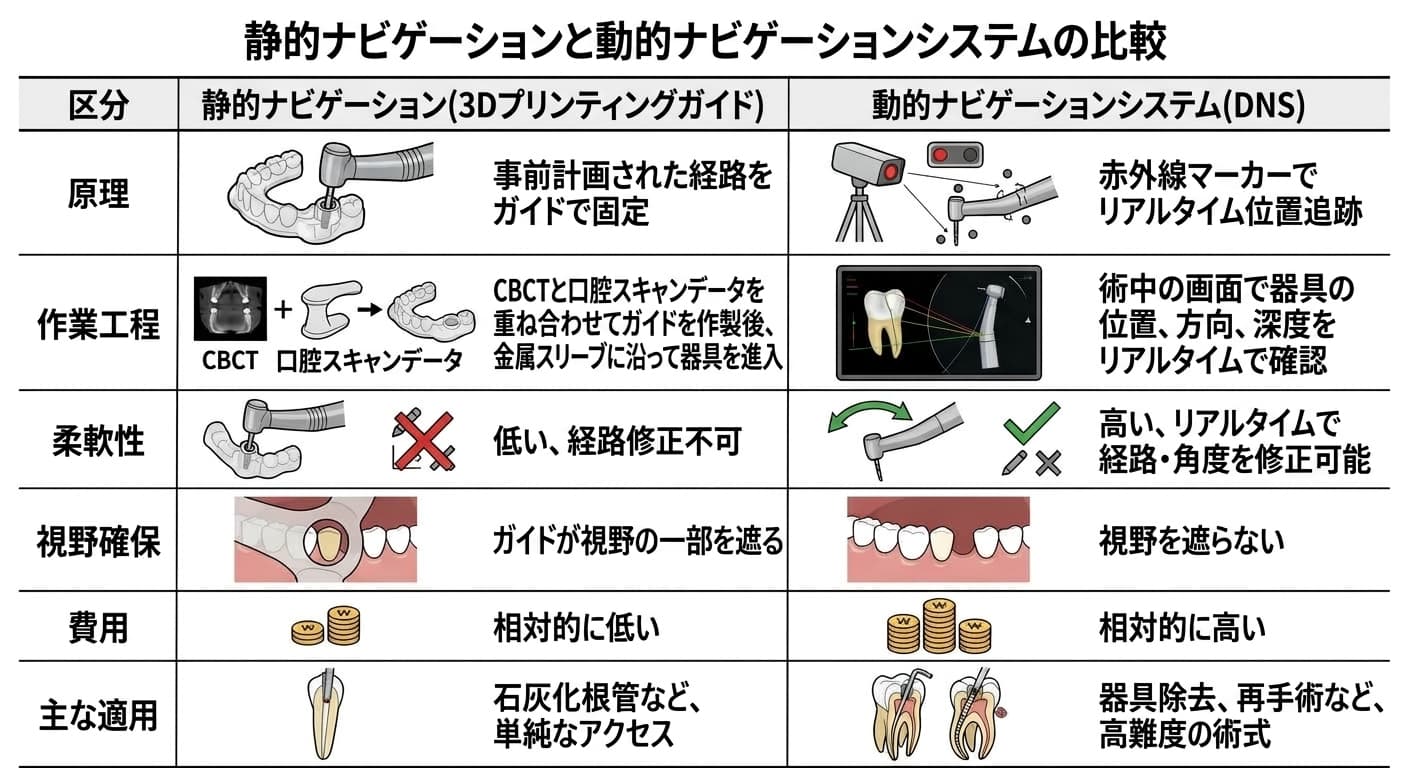
3つの方式はいずれもCBCTの三次元データから出発しますが、そのデータの使い方が異なります。静的ガイドは経路を事前に固定するため費用が比較的低く単純なアプローチに強い一方、途中で変更することはできません。動的ナビゲーションシステムはリアルタイムで方向を変えられるため、複雑な再手術や器具除去のように予測が難しい状況に有利ですが、その分機器費用がかかります。ロボット支援手術は最も精密だと報告されていますが、費用と実用性の検証はまだ進行中です。
患者にとって何が変わるのか
こうした案内技術は、歯を抜かずに根の先端の病変だけを扱う根尖手術が必要なとき、特に根管が石灰化して入り口を見つけにくい場合や、解剖学的構造が複雑で手の感覚だけではアプローチが難しい場合に検討されます。この過程ではCBCT撮影も併せて行われますが、実効線量は36.9~50.3μSvで、一般的な歯科X線写真よりは高いものの、病院で使われるCTよりは低い水準です。
成功率の数値はそれぞれの研究で報告された結果であり、すべての歯科医院が同じ機器を備えているわけではありません。手術を控えている場合は、どの方式を使うのか、なぜその方式を勧めるのかを担当の医療スタッフに確認してみるとよいでしょう。
まだ残る限界
静的ガイド、動的ナビゲーションシステム、ロボット支援手術は、いずれもCBCTで得た三次元データの精度に依存する技術です。データを重ね合わせる過程や撮影自体に誤差があれば、案内もその分不正確になります。ロボット支援手術は費用と実用性についてさらなる検証が必要であり、3つの技術はいずれも術者の判断を完全に代替するというより、それを補助する役割にとどまっています。