デジタルナビゲーションが歯科手術室に入ってきた
石灰化して狭くなった根管や複雑に曲がった歯根は、根管治療の成否を分ける代表的な難題である。これまでは術者の経験と感覚に頼ってこうした根管を探ってきたが、近年ではCBCT(コーンビームCT)の3次元画像と口腔内スキャンデータを組み合わせてアプローチ経路をあらかじめ計算し、その経路どおりに導くデジタルナビゲーション技術が臨床に導入されつつある。最初に定着したのは3Dプリンティングガイドを用いる静的ナビゲーションで、続いてリアルタイムで位置を追跡する動的ナビゲーションシステム、そしてロボットが器具を直接操作するロボット支援手術まで、段階的に用いられている。動的ナビゲーションシステムは「歯科用GPS」という別名で呼ばれることもある。
3Dプリンティングガイドで石灰化した根管を探す
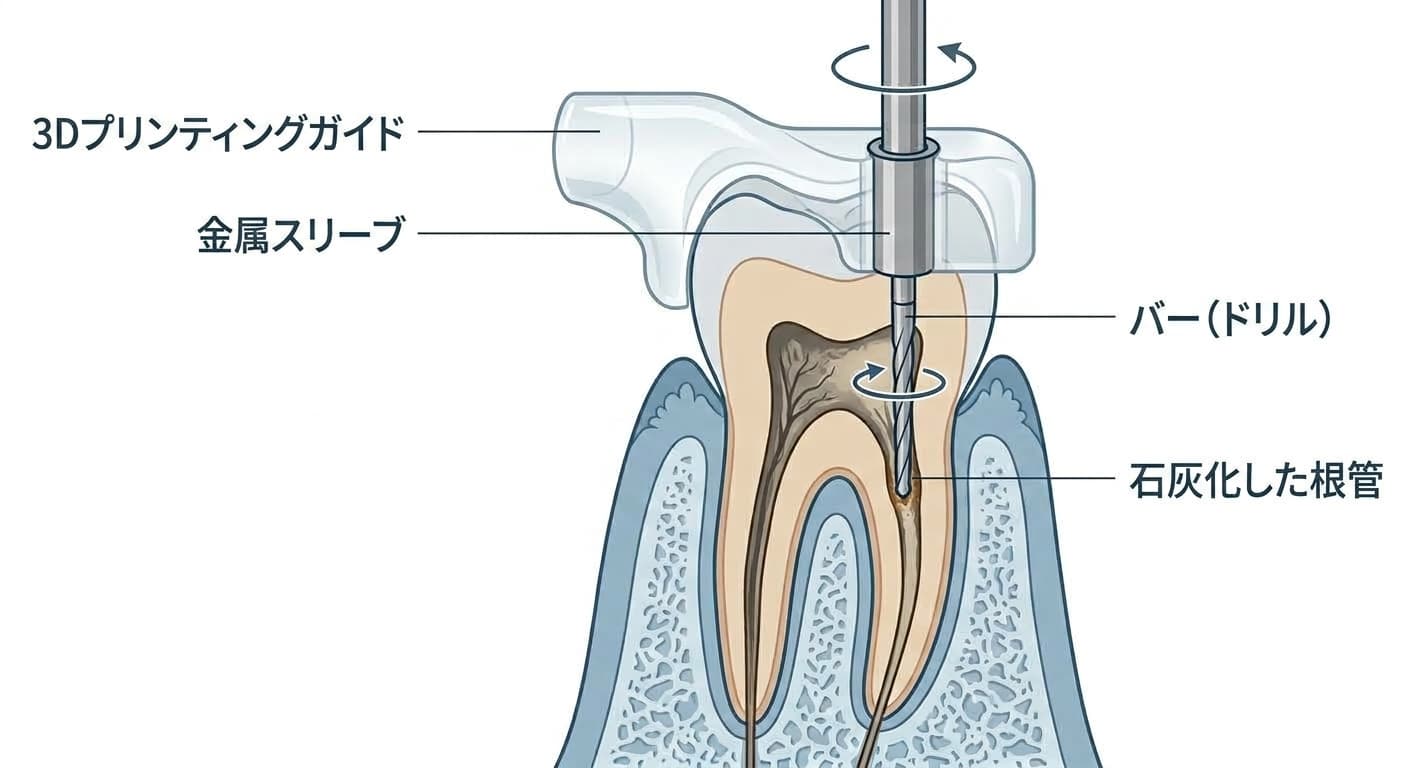
ガイド下根管治療は、CBCTの3次元データと口腔内スキャナーで得たデジタル印象データを重ね合わせ、石灰化した根管入口までのアプローチ経路を事前に計画し、これをもとに3Dプリンターで製作したガイドを口腔内に装着して歯質を削合する術式である。ガイドに挿入した金属スリーブに沿ってバー(歯質を削合する回転器具)を進入させるため、不要な歯質損傷や穿孔(歯にあってはならない孔が生じる事故)を起こさずに、根管入口まで正確かつ最小侵襲で到達できる。ただし、一度製作したガイドは施術の途中で経路を変更できないという制約がある。
経路をリアルタイムで描き出す動的ナビゲーションシステム
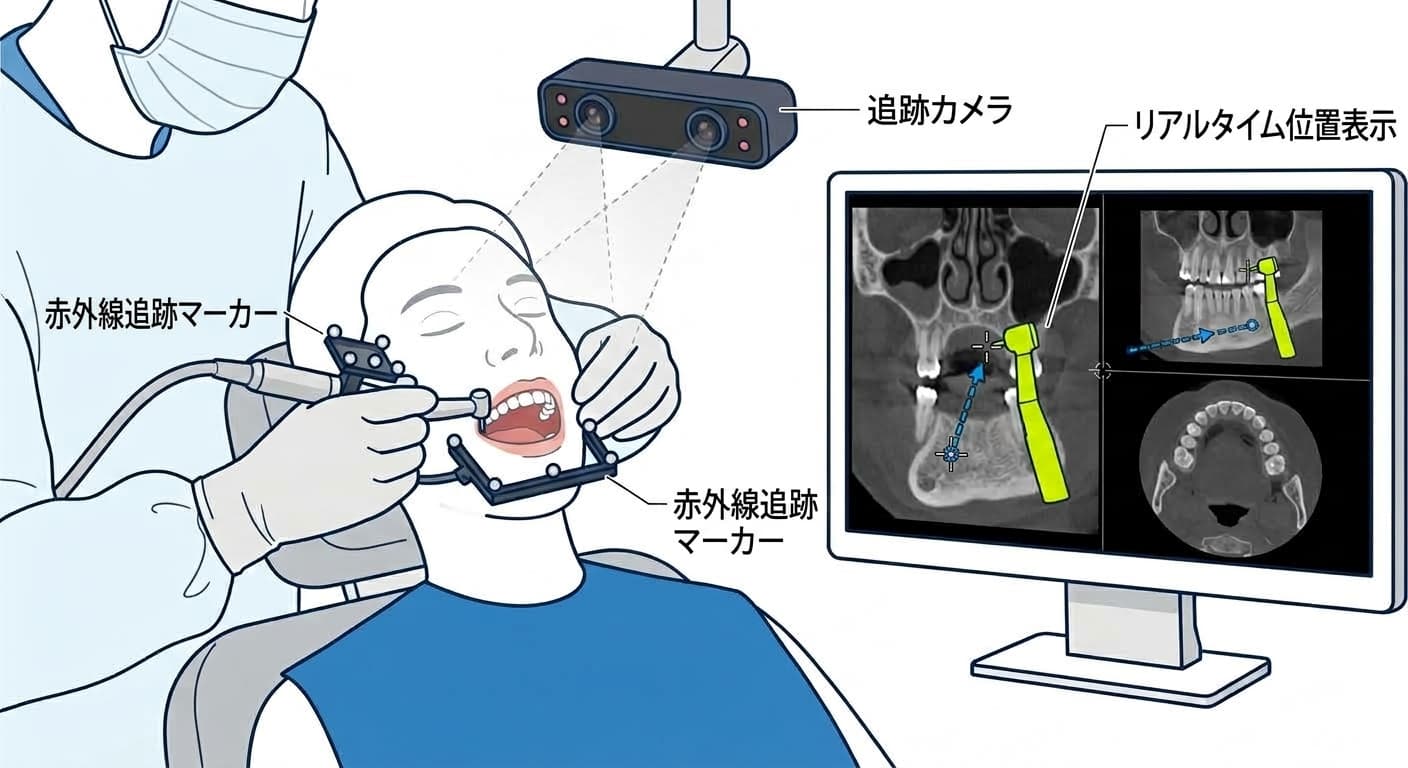
この経路修正の限界を超えるために登場したのが、動的ナビゲーションシステム(Dynamic Navigation System, DNS)である。患者とハンドピースに赤外線光学追跡マーカーを取り付け、カメラがこのマーカーを認識してバーの位置・方向・深さをCBCT画像上にリアルタイムで重ねて表示する方式である。静的ガイドのように物理的なステントが視野を遮ることがなく、施術中でも経路と角度を即座に修正できる。石灰化根管へのアプローチだけでなく、破折器具の除去、根尖手術、解剖学的に複雑な再根管治療のように柔軟な対応が必要な高難度の術式にも併せて適用される。近年では超音波を用いた逆根管充填や拡張現実(AR)ディスプレイと組み合わせ、精密度と時間効率を共に高める方向へ発展している。
静的ガイドと動的ナビゲーション、何が違うのか
両方式は同じCBCTデータから出発するが、作動方式と長所・短所は明確に分かれる。
| 区分 | 静的ガイド | 動的ナビゲーションシステム |
|---|---|---|
| 方式 | 3Dプリンティングガイドで事前に計画した経路をそのまま追従 | 赤外線マーカーでバーの位置をリアルタイムに追跡して案内 |
| 施術中の経路修正 | 不可能 | 可能 |
| 視野の確保 | ガイドが物理的に装着され視野を遮ることがある | 視野を遮らない |
| 主な適用 | 大臼歯、上顎口蓋根、下顎遠心根のような難易度の高い歯根 | 石灰化根管へのアプローチ、破折器具の除去、根尖手術、複雑な再根管治療 |
| 1年成功率 | 91.7%(Buniagら) | 94.3%(Chenら) |
静的ガイドは、難易度の高い大臼歯や上顎口蓋根、下顎遠心根においても優れた成果を示し、手術時間を短縮する。動的ナビゲーションシステムは、器具を手だけで操作するフリーハンド手術と比較して線形および角度偏差を減らし、作業時間を短縮するとともに、初心者と熟練者双方の成果を向上させると報告されている。
ロボットが器具を握る段階まで来た
この二つの方式よりさらに一歩進んだのが、ロボット支援手術である。術者の熟練度や個人差に依存する限界を減らすため、ハプティックフィードバック機能を備えたロボットシステムを顕微鏡下根管外科手術に適用した技術である。静的ガイドや動的ナビゲーションシステムよりも小さな角度・線形偏差と、向上した精密性を示したという研究結果もある。誘導手術システム全般で1年成功率90%以上という高い予後が報告されているが、高いコストと実用性についてさらなる検証が引き続き必要な段階である。
ナビゲーションが乗る基盤、顕微鏡と超音波器具
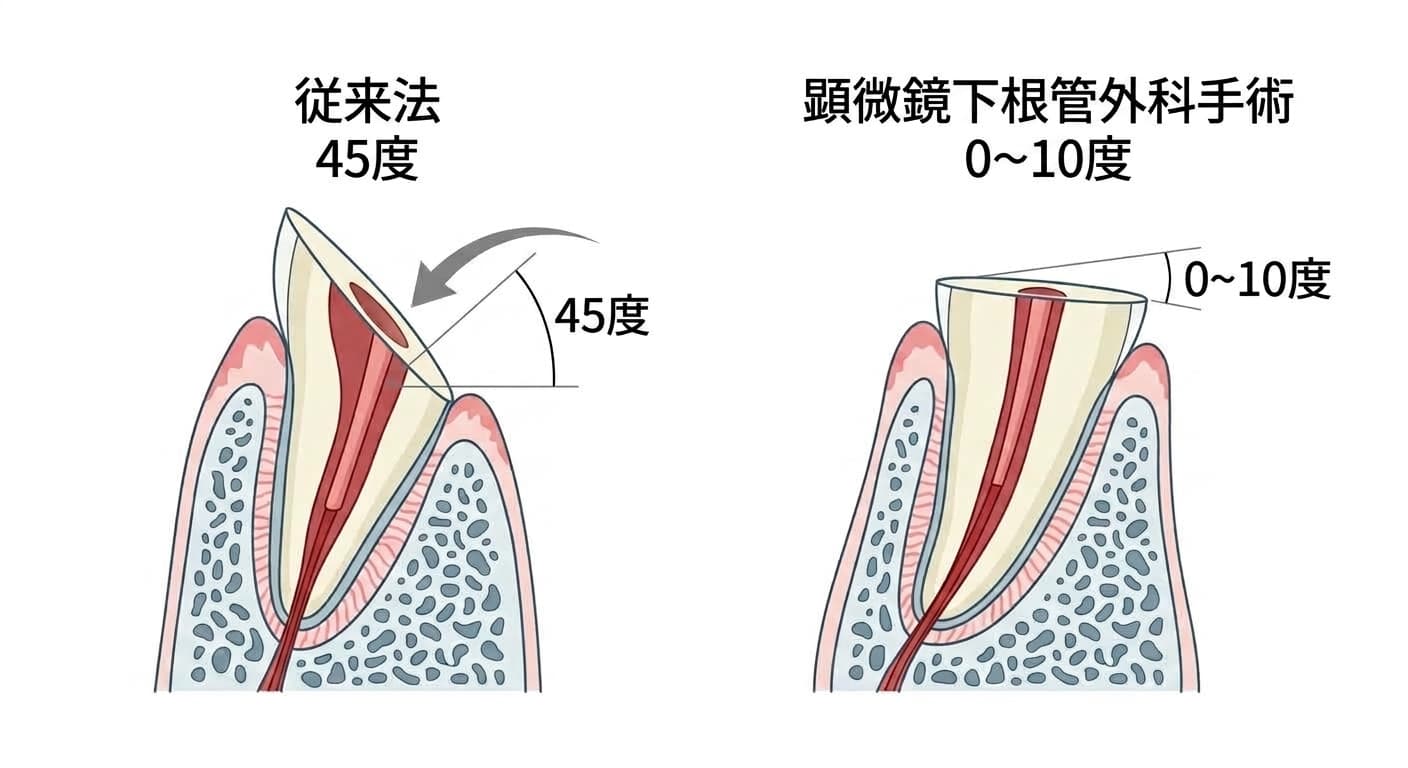
こうしたナビゲーション技術が効果を発揮する背景には、1990年代以降に定着した顕微鏡下根管外科手術の発展がある。手術用顕微鏡や超音波チップ、MTAのような生体親和性の逆根管充填材料が導入される以前、従来の根尖手術の成功率は30~50%程度にとどまっていた。顕微鏡(8~25倍拡大)と超音波器具を併用する現代的な術式は、成功率を74~92%(近年の研究では80~90%)まで引き上げ、複数の研究を統合分析したメタアナリシスでは約94%に達するという報告もある。根尖切断角度(ベベル)も従来の45度から0~10度へと下がり、骨削除範囲も4~5mm以内に縮小した。超音波チップは歯の長軸に平行に3mm以上の深さの逆根管充填窩洞を形成できるため穿孔リスクを減らす一方、パワーを適切に調整しないと歯根表面に微細な亀裂を生じさせる可能性があるという指摘もある。静的ガイド、動的ナビゲーション、ロボット支援手術は、このように積み上げられてきた顕微鏡下根管外科手術の基盤の上で、精密度をさらに一段階引き上げる技術である。
画像を読み取る人工知能
CBCTやレントゲン写真を読影する人工知能も併せて発展している。ディープラーニング技術と畳み込みニューラルネットワーク(CNN)アルゴリズムを活用してレントゲン画像から病変を検出し、診断を補助する技術で、数万枚の画像を学習することで、人の目では判別しにくい微細な根尖病変、隣接面う蝕、微細な歯根破折、C字型根管といった解剖学的変異を精密に検出する。こうした補助を受けることで診断精度の底上げが図られ、今後は治療予後の予測や根管長測定の定量評価といった自動化された精密医療にも発展していくとみられる。ガイド下根管治療とナビゲーションシステムがいずれもCBCT画像を出発点とする点で、人工知能の読影精度はこれらの技術全体の下絵を左右する要素でもある。
残された課題
静的ガイド、動的ナビゲーションシステム、ロボット支援手術は、いずれも90%前後の1年成功率を報告しているが、それぞれの限界も明確である。静的ガイドは経路の修正ができず咬合スペースの制約を受け、動的ナビゲーションとロボットシステムは機器導入コストと実用性についてさらなる検証が必要である。現在示されている成功率の数値も大半が1年間の観察結果であるため、より長期の追跡データが積み重なることで、これらの技術の位置づけが明確になっていくだろう。