親知らずのように余っている歯を抜いて別の部位に移植する歯の自家移植(自家歯牙移植術)は、長らく術者の手先の感覚に頼ってきました。イタリアのマグナ・グラエキア大学の研究チームは、患者10人を対象にCBCT(歯科用3次元X線)と口腔内スキャナーであらかじめソケットを設計し、3Dプリンティングガイドを用いて歯を移植したのち18か月間追跡した結果を最近発表しました。計画した位置と実際に移植された位置の差は2mm前後にとどまりました。同時期に中国の研究チームは、ロボットが歯根の形に合わせてソケットを直接削り出す実験結果も発表しています。
親知らずで臼歯の欠損を補う歯の自家移植
歯の自家移植は、親知らずのようにまだ使える歯を抜いて、失った別の歯の場所に移植する治療です。先天的に歯が欠如している場合や、外傷・虫歯・根管治療の失敗で歯を失った場合に、インプラントや補綴治療の代わりに検討できます。歯根膜(歯と顎骨をつなぐ線維組織)を保ったまま移植するため咀嚼感覚が残り、顎骨が成長する若年患者では骨も一緒に成長します。
問題は精度です。移植する歯の根の形にぴったり合う場所を作る必要がありますが、歯根の湾曲や分岐は歯ごとに異なります。従来は術者が歯や模型を出し入れしながらソケットを手作業で調整しており、この過程が長引くほど歯根を覆う歯根膜細胞が口の外に出ている時間が延び、細胞が死ぬリスクが高まっていました。歯根膜が失われると歯根が顎骨に直接くっついてしまう歯根癒着につながり、移植した歯が動かなくなります。
デジタル設計したソケット、患者10人で確認した精度
研究チームはCBCTと口腔内スキャナーのデータを重ね合わせ、親知らずと抜歯する歯の形の違いを色分けして表示し、顎骨の削除量を仮想的にシミュレーションしたうえで、そのまま3Dプリンティングガイドと歯の模型を作製しました。手術では、この模型を使ってソケットが歯根の形に合っているかを先に確認してから歯を移植しました。
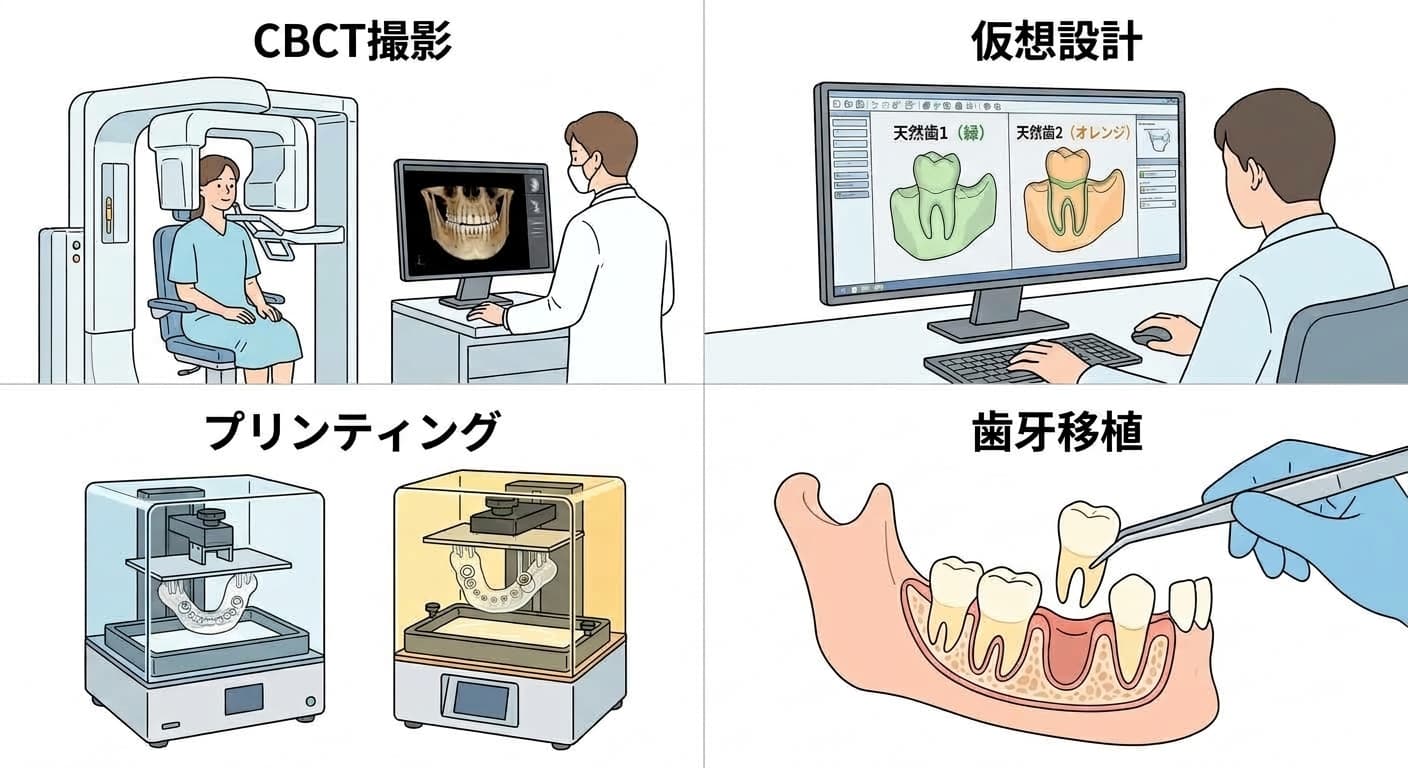
歯根が1本の親知らずを使った患者4人と、歯根が複数ある親知らずを使った患者6人、合計10人にこの方式を適用した結果、計画した位置と手術後にCBCTで確認した実際の位置との差は、歯の表面基準で0.63mm、顎骨表面基準で0.17mmにとどまりました。歯冠側の位置の差は2.04mm、根尖側は1.36mmで、回転方向のずれは3度以内でした。18か月後、移植した歯10本はいずれも動揺がなく、歯肉の状態も正常で、歯根が吸収される所見も見られませんでした。ただし2人は根尖に病変が見られ、移植後に根管治療を受けました。
研究チームは、歯根とソケット壁の間隔を0.2~0.5mmに合わせることが要点だと指摘しました。この程度の間隔は歯根膜にかかる力を減らし、初期の歯根吸収を抑えると報告されています。反対に歯根の間の顎骨を過剰に残したり、ソケットのサイズが合わなかったりすると、歯根癒着や治癒の遅れにつながるとしています。
ガイドとカスタムドリル、手作業での切削と何が違うのか
中国のある研究チームは、3Dプリンティング模型90個を対象に、手作業で削る方式、ガイドを使う方式、歯根の形に合わせて作ったカスタムドリルを使う方式に分けて比較しました。ソケット1つを準備するのにかかった時間は、手作業では12.2分、ガイドでは5.3分、カスタムドリルでは3.7分でした。歯根とソケット壁の間隔も、手作業で削った場合が1.75mmと最も大きく、ガイドでは0.94mm、カスタムドリルでは0.58mmまで狭まりました。
次の段階、ロボットが歯根の形に合わせてソケットを削る
中国の別の研究チームは、ロボットがバー(歯科用ドリルの刃)を直接動かしてソケットを削る実験を発表し、3Dプリンティングした下顎模型40個でロボットと従来のガイドのソケット精度を比較しました。入口付近の精度は両方式で同程度でしたが、根尖に近づくほど差が広がりました。歯根が複数ある歯では、ロボット方式の根尖部の誤差が0.85mm、ガイド方式が2.38mmと差が大きく、歯根が1本の歯では1.03mmと1.53mmで差は小さくなりました。計画よりも余分に削られた顎骨の割合は、歯根の本数にかかわらずロボット方式が7.9%、ガイド方式が96.0%でした。
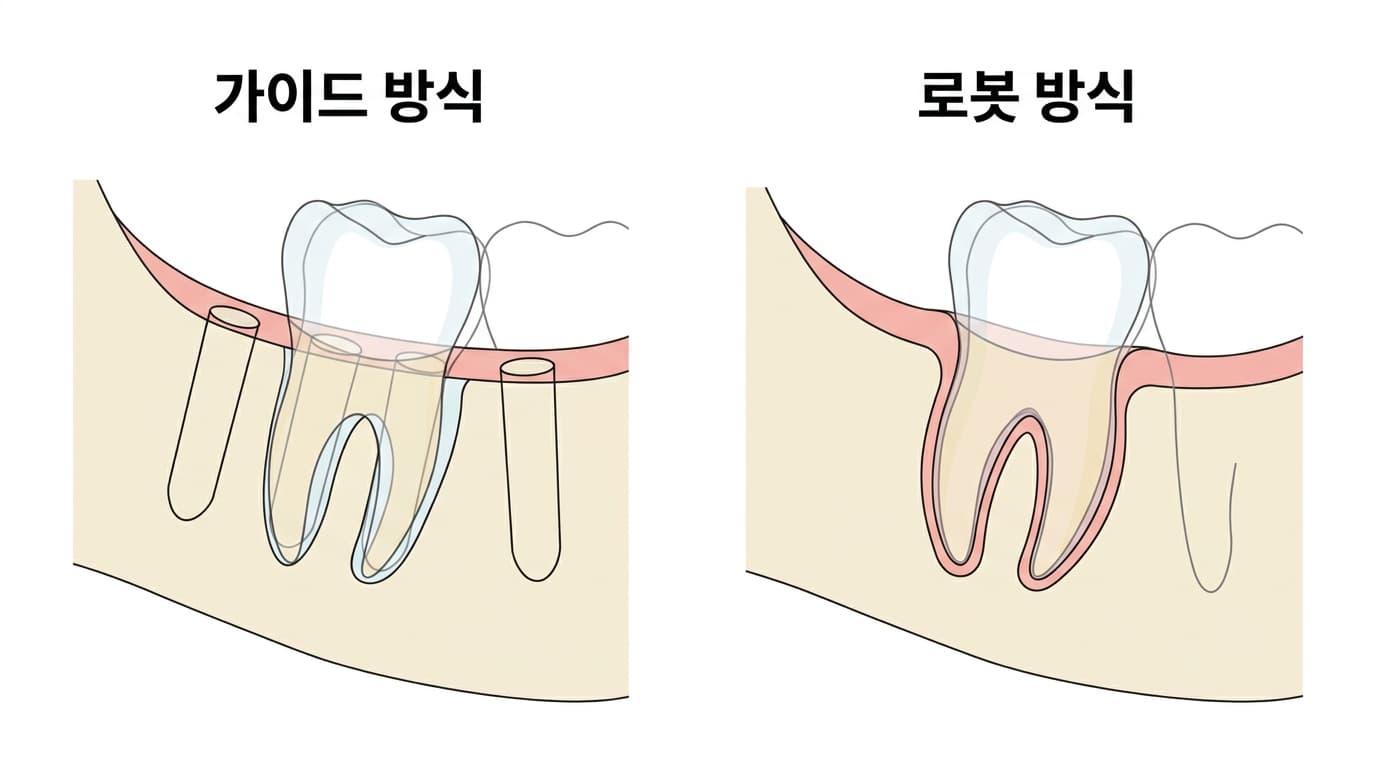
ガイドは入口で定めた方向にまっすぐ穴を開けたあと残りを手作業で広げる必要があるため根尖に近づくほど誤差が積み重なりますが、ロボットはあらかじめ計算された曲線経路を最後までそのまま辿ります。まだ3Dプリンティング模型を対象とした実験段階ですが、歯根が複数ある歯ほどロボットの利点が大きく現れました。
手先の感覚に頼ってきた歯の自家移植は、ソケットをあらかじめ設計しそのまま削るデジタルワークフローによって、計画と結果が2mm前後まで近づきました。ロボットまで加われば、歯根が複雑な歯でもその差をさらに縮められるという実験結果が出たばかりです。