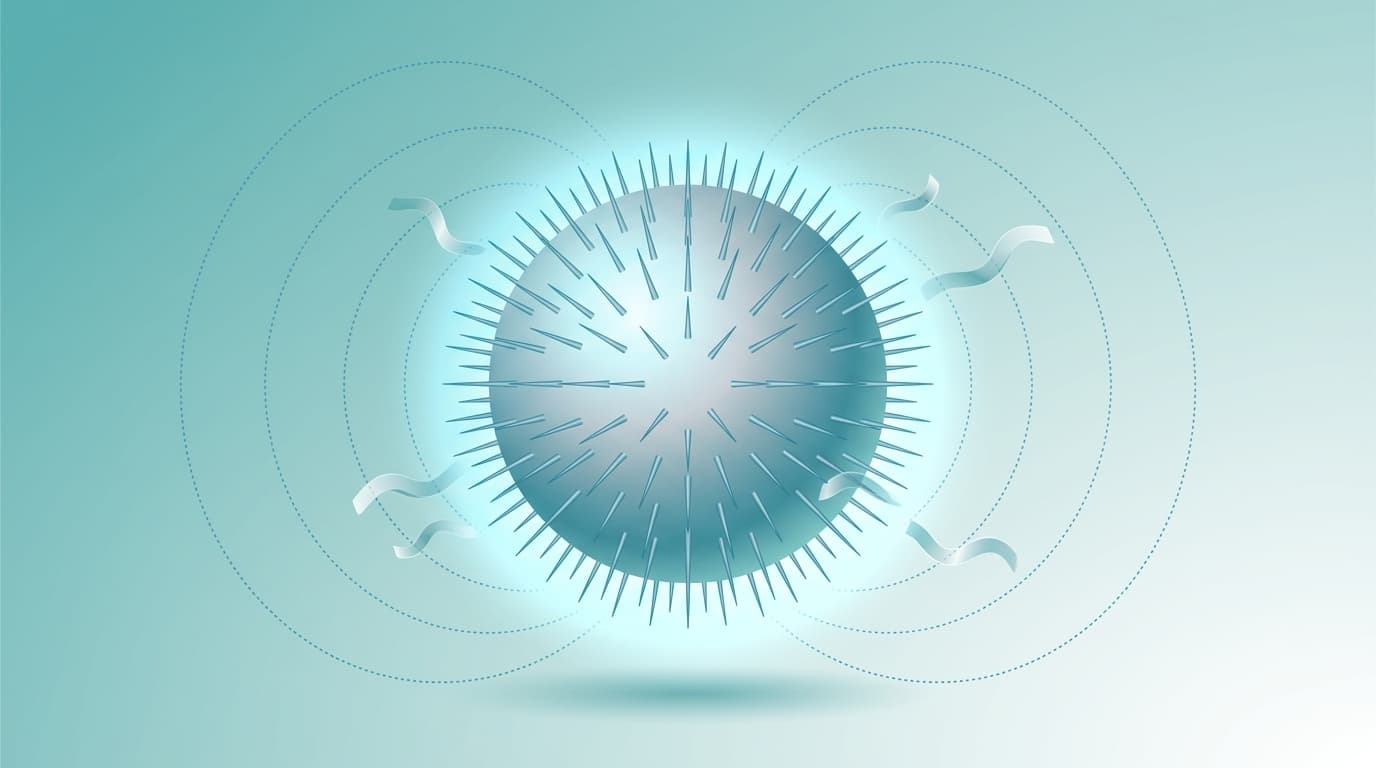
La periodontitis, que se calcula que afecta a más de la mitad de los adultos en todo el mundo, comienza cuando se acumula biopelícula dentro de la bolsa periodontal, la hendidura estrecha y profunda entre el diente y la encía. Esa hendidura es difícil de alcanzar en profundidad, tanto con el cepillado como con los instrumentos de raspado. En un estudio publicado en 2026, un equipo de investigación chino creó un robot de "nanoespinas" de 10 micrómetros de diámetro controlado por imán, lo inyectó en la bolsa periodontal de un modelo de periodontitis en ratones y reportó que raspó mecánicamente la biopelícula y liberó en el sitio un compuesto antiinflamatorio, reduciendo incluso la pérdida ósea. Los ensayos en humanos todavía no han comenzado y la investigación se encuentra en la etapa de experimentación animal con ratones.
También se han publicado estudios que muestran que la periodontitis no se queda en la boca, sino que afecta a órganos distantes. Un estudio sobre cómo las bacterias de la periodontitis se propagaron hasta el corazón y agravaron un infarto de miocardio es uno de ellos, y muestra por qué es importante eliminar correctamente la biopelícula dentro de la bolsa periodontal.
Espinas guiadas por imán que atraviesan la barrera de moco
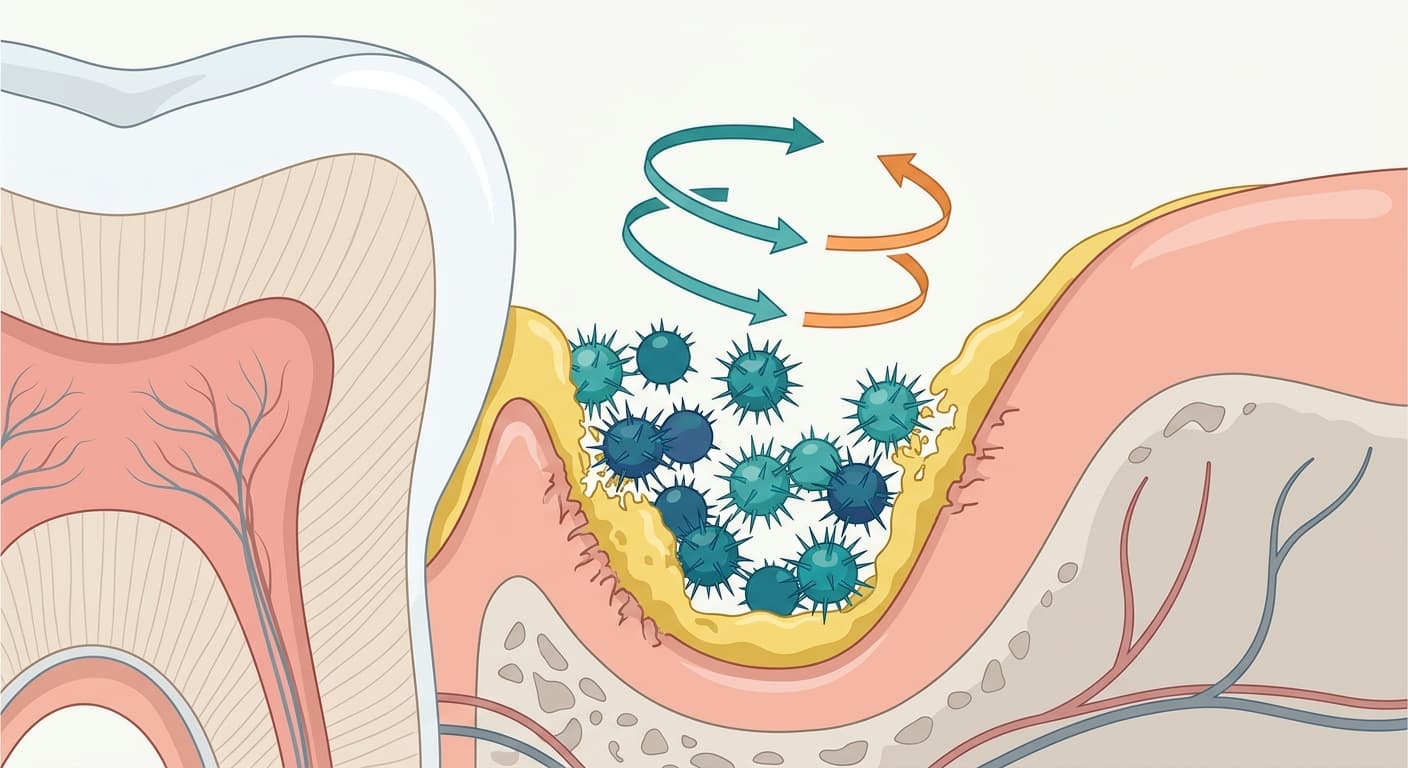
Dentro de la bolsa periodontal, el exudado gingival (un líquido viscoso que rezuma de la bolsa periodontal) y la saliva fluyen constantemente y arrastran los fármacos. La propia biopelícula está rodeada de una sustancia protectora pegajosa que secretan las bacterias, lo que dificulta que los antibióticos o antiinflamatorios penetren hasta el fondo. Los métodos convencionales, como raspar con un escalador ultrasónico o aplicar medicación tópica, dejan zonas inalcanzables cuando la bolsa periodontal está curvada o es profunda.
El equipo de investigación creó partículas de 10 micrómetros de diámetro, hechas de "ionogel" (un gel especial que retiene líquido iónico), que encapsulan curcumina, un compuesto antiinflamatorio natural extraído de la cúrcuma. Recubrieron la superficie sucesivamente con hierro, platino y oro para que respondieran al imán, y por último hicieron crecer densamente sobre la superficie de oro una estructura de espinas de punta afilada. Cada espina mide unos 60 nanómetros de ancho, lo que aumentó la rugosidad de la superficie del robot casi 70 veces respecto a un robot sin espinas.
Al aplicar un campo magnético giratorio, estas partículas se desplazan rodando o girando sobre sí mismas. El robot con espinas se movió 2.6 veces más rápido que uno sin espinas, y penetró 1.5 veces más profundo en un moco periodontal simulado con una viscosidad similar a la de la saliva. Su adhesión a las células epiteliales gingivales también fue 2.3 veces mayor que la del robot sin espinas, por lo que permaneció más tiempo sin ser arrastrado por la saliva.
Raspar con espinas y liberar el fármaco en el sitio
Las nanoespinas en la superficie del robot no solo ayudan al desplazamiento, sino que también son una herramienta que rompe directamente la biopelícula. Al aplicar un campo magnético para hacer girar el robot sobre una biopelícula formada por la bacteria causante de las caries (Streptococcus mutans), el número de bacterias vivas se redujo un 74% y el grosor de la biopelícula disminuyó un 88%. El efecto de eliminación fue 1.6 veces mayor que el de un robot sin espinas, y se observaron efectos similares en biopelículas formadas por Porphyromonas gingivalis y Fusobacterium nucleatum, las bacterias causantes de la periodontitis.
Cuando se despeja la biopelícula, la curcumina contenida en el robot se libera; esta liberación está diseñada para acelerarse al entrar en contacto con etanol. La curcumina liberada inhibió hasta un 90% a P. gingivalis, un 96% a la bacteria de las caries y un 89% a F. nucleatum, y también mostró un efecto de eliminación de radicales libres. Además, redujo la proporción de macrófagos M1 (un tipo de célula inmunitaria que agrava la inflamación) y aumentó la de macrófagos M2, que favorecen la reparación del tejido, matando bacterias y, al mismo tiempo, atenuando la propia respuesta inflamatoria.
En el ensayo con ratones también se redujo la pérdida ósea, pero aún es una etapa con ratones
El equipo de investigación, en un modelo en el que indujo periodontitis atando con un hilo el segundo molar de ratones, inyectó este robot en la bolsa periodontal cada dos días y repitió durante dos semanas el proceso de aplicar un campo magnético durante 30 minutos con un dispositivo magnético de mano con forma de cepillo de dientes eléctrico.
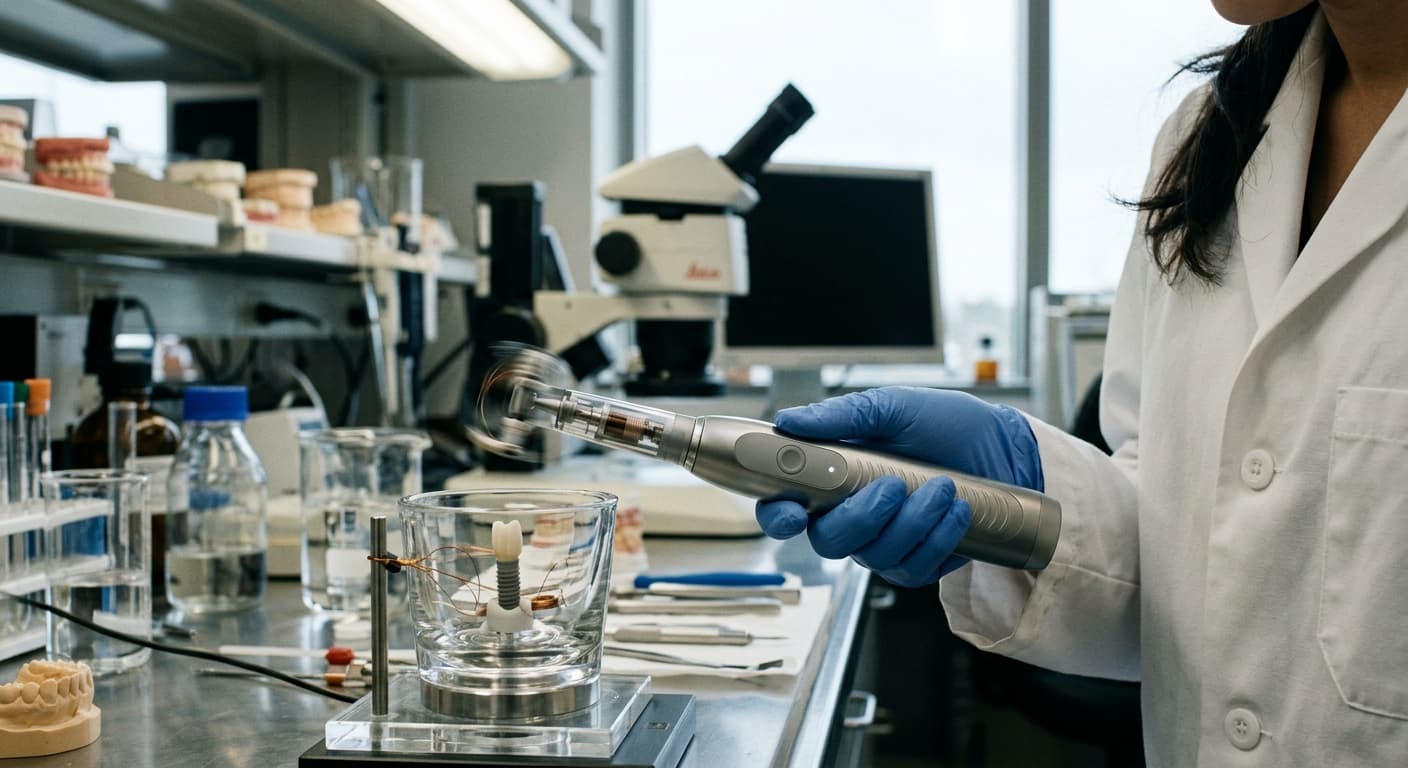
Tras finalizar el tratamiento, al examinar la mandíbula mediante tomografía computarizada (TC) se observó un aumento del volumen óseo y del número de trabéculas óseas (estructuras óseas densamente dispuestas), junto con una reducción del espacio entre ellas, lo que indica que se frenó la pérdida ósea que la periodontitis venía provocando. El análisis de la composición bacteriana en el tejido gingival también mostró una disminución de la proporción de bacterias que suelen aumentar en estados de periodontitis, con un cambio hacia un equilibrio general más saludable. Los componentes de hierro y oro usados en el robot aumentaron brevemente en la encía y la saliva dentro de las 6 horas posteriores al tratamiento, pero volvieron a su nivel original en 24 horas, y no se observaron indicios de acumulación en órganos principales como el corazón, el hígado y los riñones.
Sin embargo, estos resultados provienen de un único estudio con animales en ratones, y la barrera de moco que atravesó el robot no era el exudado real de la bolsa periodontal, sino una sustancia simulada ajustada solo en viscosidad. El propio equipo de investigación señaló que aún falta un dispositivo de imagen para verificar el movimiento del robot en tiempo real, así como validación en animales de mayor tamaño. Aun así, este estudio sigue siendo el primero en mostrar, dentro del cuerpo de un ratón, que un microrobot controlado por imán puede penetrar hasta lo profundo de la bolsa periodontal, romper directamente la biopelícula y liberar el fármaco en ese mismo sitio.