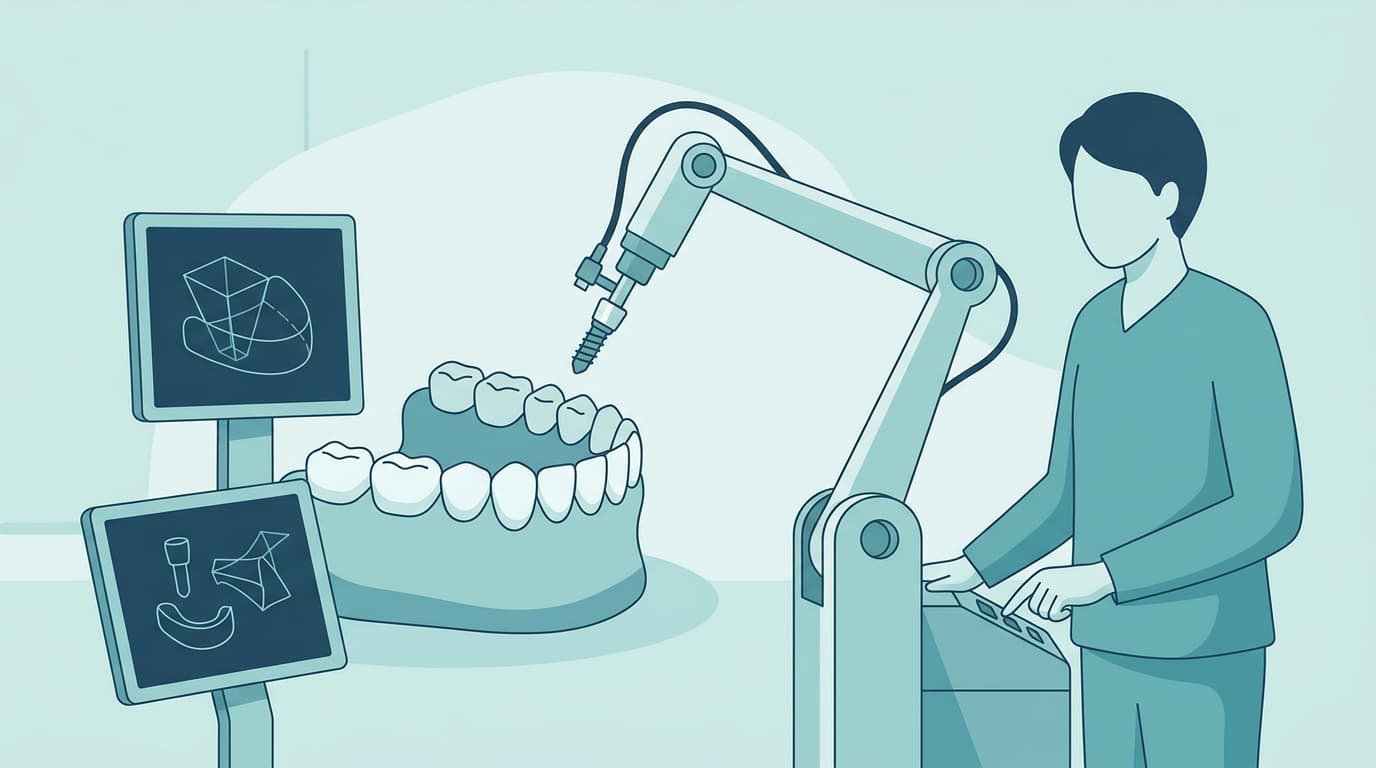
La pose d'implants, autrefois guidée par le sens du toucher du praticien, est de plus en plus planifiée par ordinateur et exécutée telle quelle par un bras robotique. Comme le montrait déjà la comparaison entre la précision des guides implantaires, de la chirurgie robotisée et de la main, la méthode robotique affiche une marge d'erreur légèrement inférieure à celle du guide statique utilisant un gabarit ou de la navigation dynamique suivie à l'écran. Mais savoir si cette précision est acquise dès le départ, ou si le robot doit lui aussi s'améliorer avec la pratique comme un être humain, est une autre question. Une étude publiée début 2026 y a répondu. Lorsque onze internes en dentisterie n'ayant jamais posé d'implant ont réalisé des poses assistées par robot, la précision de positionnement est restée identique du premier au dernier jour. Ce qui diminuait avec la répétition n'était pas la précision, mais le temps nécessaire.
Le bras robotique pose l'implant à la place de la main
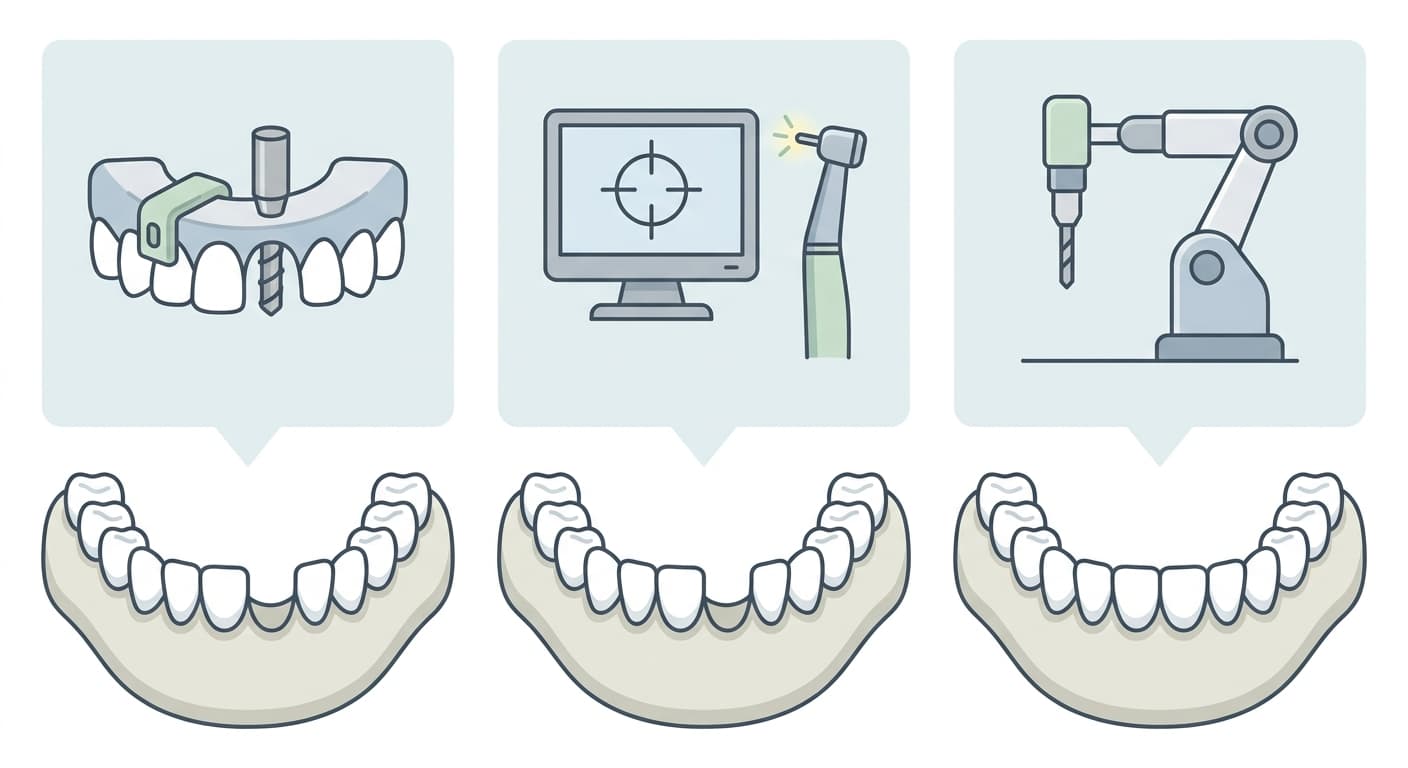
L'assistance informatique à la chirurgie implantaire s'est développée en trois étapes : le guide statique, qui transfère la planification préopératoire sur un gabarit imprimé en 3D pour fixer la direction du foret ; la navigation dynamique, qui affiche en temps réel la position du foret à l'écran ; et la méthode assistée par robot, où un bras robotique tient et manie lui-même le foret.
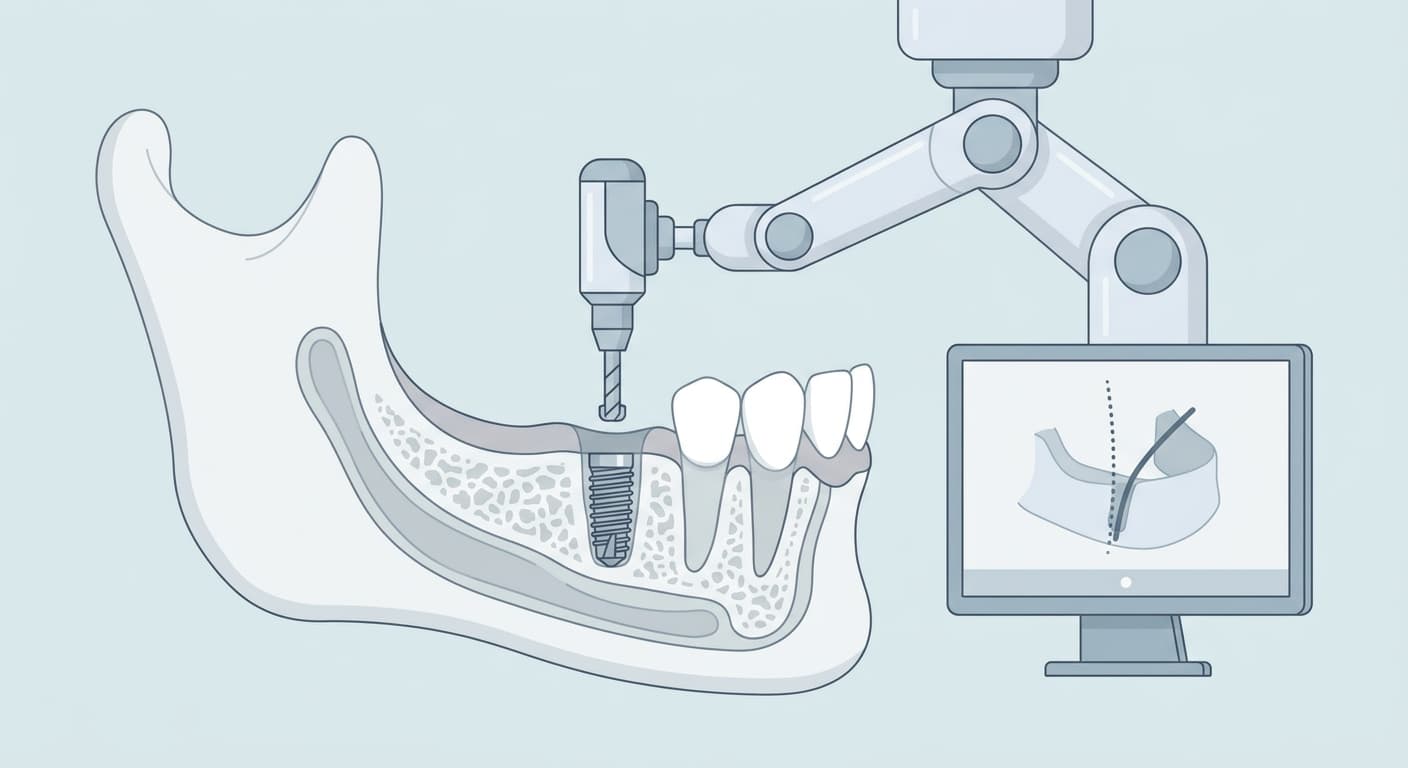
Le système robotique Yakebot, basé à Pékin et utilisé dans cette étude, planifie la position de l'implant en superposant une image de la mâchoire obtenue par CBCT et la forme de la gencive relevée avec le scanner intra-oral 3Shape Trios. Il exécute ensuite lui-même, à l'aide du bras robotique, d'un dispositif de suivi de position infrarouge et d'un affichage en temps réel, l'ensemble du geste : entrée et sortie de la bouche, préparation du site et pose de l'implant. Le praticien, à côté, change les forets et valide chaque étape suivante à l'écran. Contrairement à la navigation dynamique, qui se contente d'indiquer où aller pendant que la main humaine tient toujours le foret, le robot remplace par une machine la main elle-même qui tient le foret.
Précis dès le premier jour, même pour les débutants
Les chercheurs ont formé onze internes en dentisterie n'ayant jamais posé d'implant à l'utilisation du robot, puis leur ont fait poser 121 implants au total sur des mâchoires imprimées en 3D, à raison de trois par jour, sur quatre jours espacés de trois jours. En comparant la position planifiée et la position réellement obtenue, l'erreur au point d'entrée était en moyenne de 0,91 mm, l'erreur à l'apex de 0,93 mm et l'erreur angulaire de 1,38 degré. Or, ces chiffres ne différaient pas statistiquement entre le premier et le quatrième jour, ni entre le premier et le troisième essai d'une même journée. En revanche, la durée totale, préparation et intervention comprises, a nettement diminué avec la répétition.
Une autre équipe, qui avait mené une expérience antérieure avec un robot semi-automatique auprès de quatre jeunes dentistes, avait observé la même tendance. La durée de l'intervention, de 33,26 minutes au premier essai, était tombée à 30,47 minutes au deuxième essai avant de ne plus diminuer significativement, tandis que les erreurs de position et d'orientation restaient similaires quel que soit le nombre d'essais.
La précision revient au robot, la vitesse à l'humain
Les chercheurs expliquent ce résultat par le fait que le robot contrôle mécaniquement le tremblement de la main et les micro-ajustements de position. C'est le contraire de ce qui avait été rapporté pour la navigation dynamique, où le praticien tient lui-même le foret et ajuste la position à la main en regardant l'écran, et où la précision s'améliore nettement avec la répétition. Avec le robot, la part qui assure la précision est déjà confiée à la machine : ce qu'il faut acquérir par la pratique n'est donc pas la précision, mais la procédure, c'est-à-dire l'enchaînement consistant à vérifier le plan, changer les forets et passer à l'étape suivante. L'étape de préparation chirurgicale, encadrée par une procédure d'enregistrement et de calibrage fixe, n'a diminué que progressivement, tandis que l'étape de forage proprement dite a rapidement raccourci entre le premier et le deuxième jour avant de ne plus évoluer.
Cette expérience a toutefois été menée sur des mâchoires imprimées en 3D, non sur de véritables patients, et sur une période courte de quatre jours. Les chercheurs eux-mêmes reconnaissent comme limites la petite taille de l'échantillon, onze participants, et le fait que les nombreuses variables d'un cabinet réel n'ont pas pu être prises en compte. Le fait que le même schéma se soit reproduit avec deux systèmes robotiques différents renforce néanmoins l'idée que, dans la chirurgie implantaire assistée par robot, c'est la vitesse plutôt que la précision qui nécessite un entraînement.