根管が見つからなければ根管治療は行き詰まる
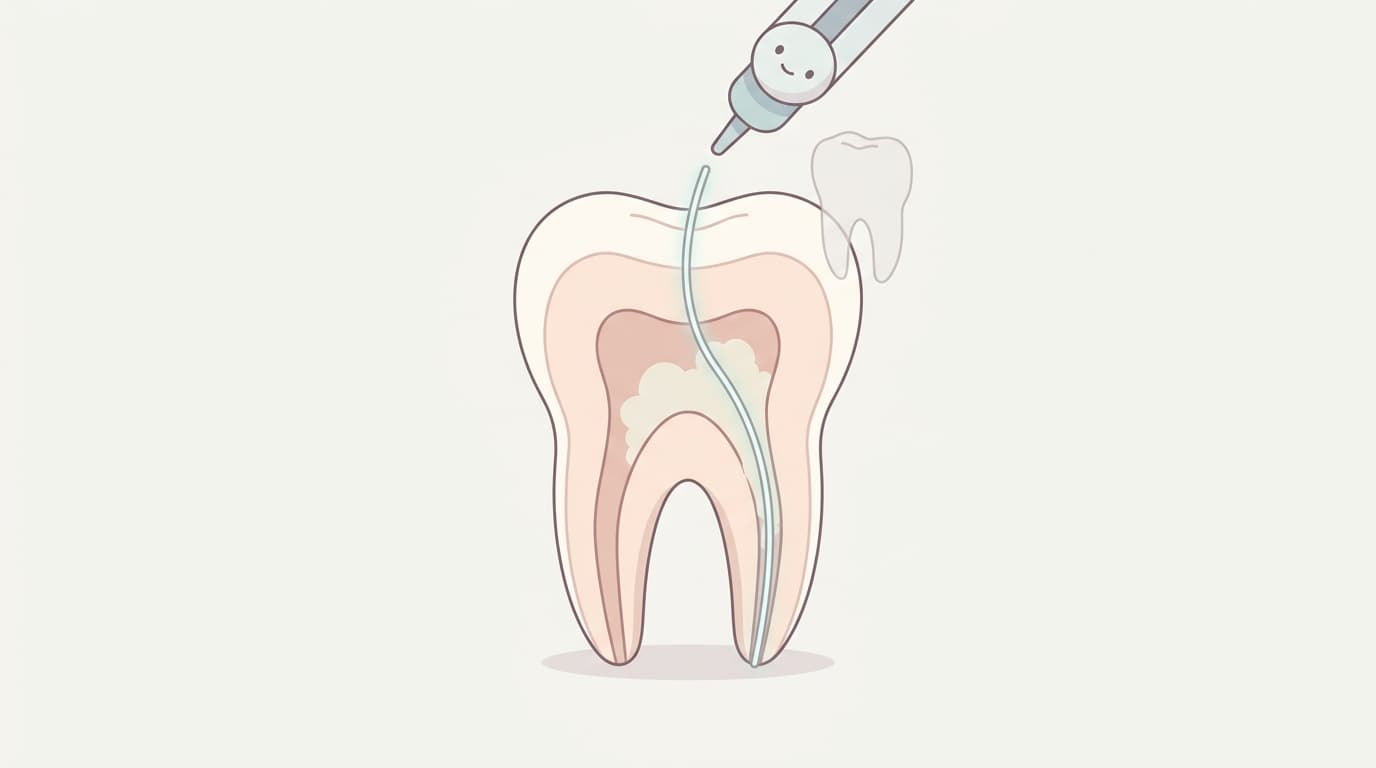
根管治療(歯の神経の治療)は、歯の中の根管を見つけて感染した組織を除去し、その場所を充填する治療です。しかし歯の中の根管は、石灰化物質によって狭くなったり閉塞したりする石灰化変性(歯髄腔の石灰化)を起こすことがあります。成人の歯の60%以上で観察されるほど一般的で、男性より女性でより多く現れることが知られています。
外傷を受けた歯は、歯髄が生き残る過程で象牙質が過剰に作られ、根管が狭くなります。加齢に伴っては、歯髄全体にわたって徐々に石灰化が進みます。いずれの場合も、レントゲン写真では根管の陰影が薄くなったり消えたりするため、治療者が肉眼や低倍率では根管の入口を見つけにくくなります。こうした歯ほど、根管を見逃したり誤った方向に削って歯の側面に穴を開けてしまう事故(穿孔)のリスクも大きくなります。
この問題を解決するため、歯科界は長年拡大装置に依存してきましたが、最近では手術前にあらかじめ経路を描いておいたり、手術中にリアルタイムで位置を知らせたりするコンピューターベースの技術まで登場しています。
顕微鏡と超音波器具で支えてきた標準
これまで石灰化した根管を見つける標準的な方法は、歯科用手術顕微鏡と超音波器具を併用することでした。歯科用顕微鏡は2.5倍から30倍まで拡大して施術部位を明るく照らす装置で、高齢患者の狭くなった歯髄腔では25倍以上の高倍率で、石灰化沈着物と元の歯髄腔壁との色調・質感・透明度の違いを見分けます。これに超音波器具のダイヤモンドコーティングチップで沈着物を少しずつ除去すれば、穿孔事故なく根管の入口に到達できます。
この組み合わせは、外科的に根尖を露出させて治療する顕微鏡下歯根端切除術でも重要な役割を果たします。1990年代初頭にSyngcuk Kim教授が概念化した顕微鏡下歯根端切除術は、8~10倍の倍率で手術を行い、根の断面は15~25倍の高倍率で観察します。これにより、44.2~60%にとどまっていた従来の歯根端切除術の成功率を91.1%まで引き上げたと報告されています。
ただし顕微鏡と超音波器具は、あくまで治療者が実際に見て手で操作する装置です。歯の中に隠れている根管の方向は手術前には推測することしかできず、拡大して見るだけでは経路全体をあらかじめ知ることはできません。
手術前に経路を描いておく3Dガイド
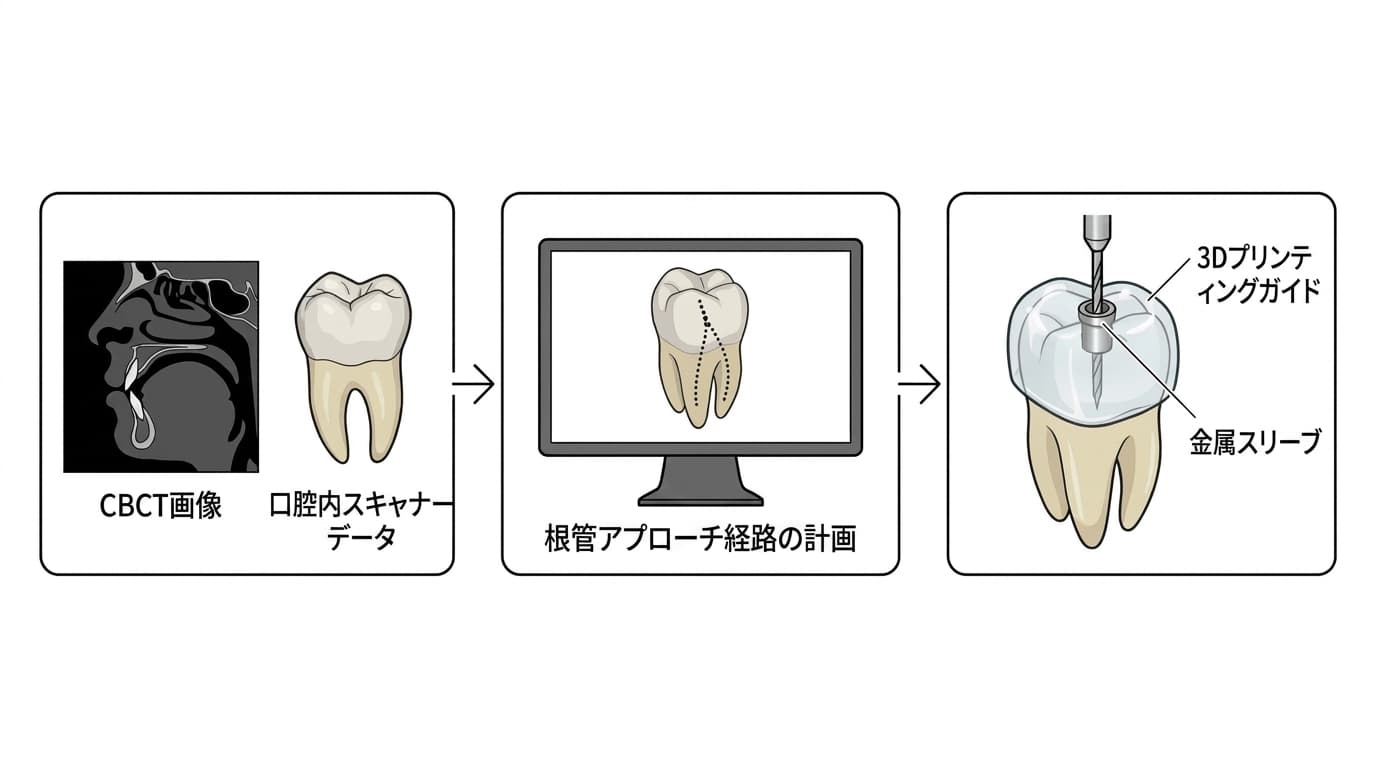
この限界を補うために登場したのが静的ガイド(ガイド根管治療)です。CBCTで撮影した歯と顎骨の3次元画像、口腔内スキャナーで得た歯の表面データをコンピューター上で重ね合わせ、根管まで続くアプローチ経路を手術前にあらかじめ計画します。この計画通りに3Dプリンターでガイド(ステント)を作製して歯に装着し、ガイドに取り付けた金属スリーブに沿ってバー(bur)を進入させれば、不要な歯質損傷や穿孔のリスクなしに石灰化した根管の入口まで到達できます。
Buniagらの研究では、静的ガイドを用いた根管アプローチの1年成功率が91.7%と報告されています。特に難易度の高い大臼歯、上顎口蓋根や下顎遠心根で優れた成果を示しました。
ただしガイドは手術前に決めておいた経路をそのままたどる方式であるため、施術中に経路を変えることはできません。ガイド作製過程で誤差が生じる可能性があり、開口できる空間(咬合空間)が不足するとガイド自体を装着しにくいという制約もあります。
手術中にも経路を変えられるリアルタイムナビゲーション
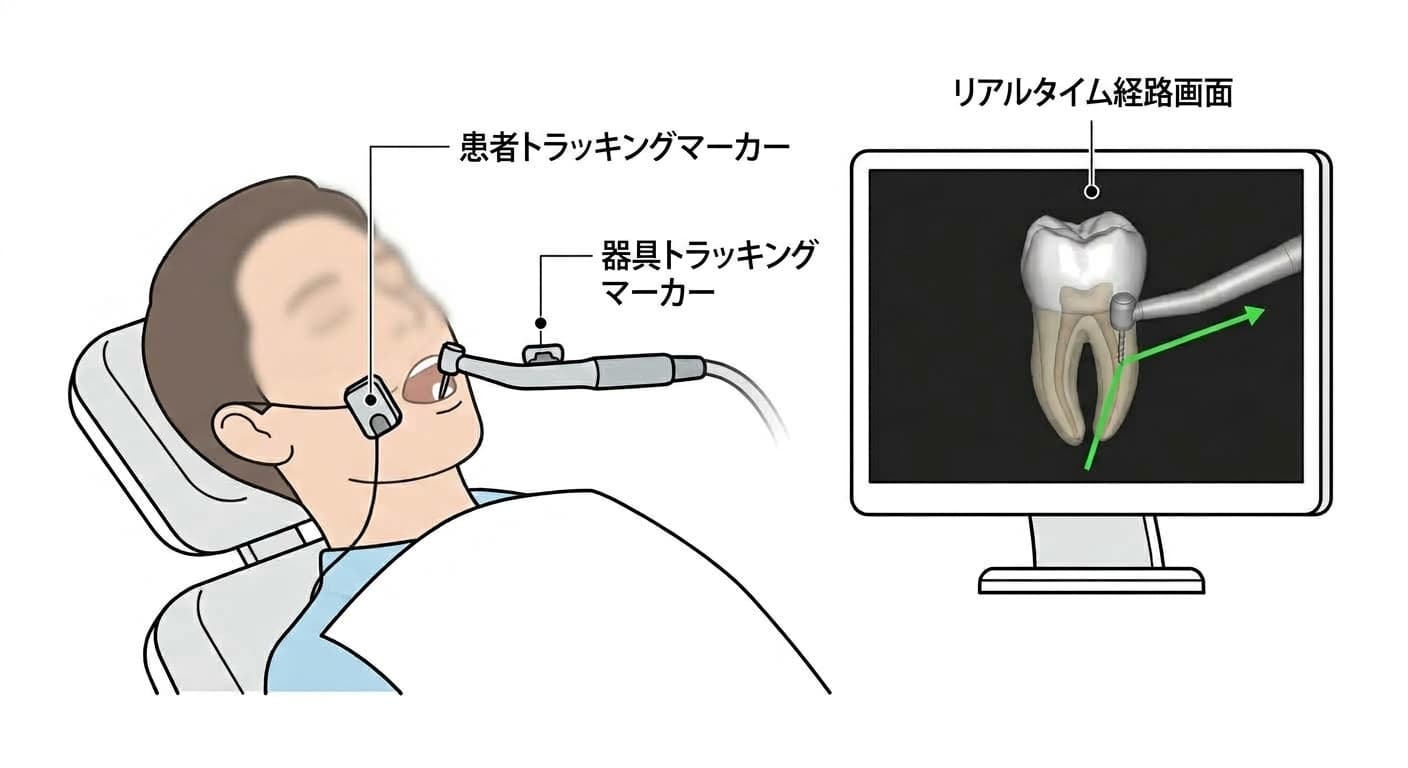
静的ガイドの限界を超えた方式が動的ナビゲーションシステム(DNS)です。患者と歯科用ハンドピースに赤外線光学追跡マーカーを取り付け、バーの位置・方向・深さをCBCT画像上にリアルタイムで重ねて表示します。画面を見ながら治療者がその場で経路と角度を修正できるため、ガイドのように視野を遮ることなく、計画した経路から大きく外れずに進めます。
Chenらの研究では、CBCTに基づいて評価した動的ナビゲーションシステムの1年成功率が94.3%となりました。石灰化した根管へのアプローチだけでなく、破折器具の除去や歯根端切除術、複雑な再根管治療のように視野と柔軟性が同時に必要な高難度の施術にも用いられます。最近では超音波を用いた逆根管充填、拡張現実(AR)による画面表示と組み合わせ、精度と施術時間を共に改善する方向に進んでいます。
ロボットまで加わった精度、そして残る課題
最も最近登場した方式は、ハプティックフィードバックロボットを顕微鏡下歯根端切除術に適用するロボット支援手術です。治療者の手の感覚をロボットが補助し、術者間の熟練度の差を減らすことが目標です。静的ガイドや動的ナビゲーションシステムよりも角度・線形の誤差が小さく、精密性が向上したことが示されており、静的ガイド・動的ナビゲーションシステム・ロボット支援手術を含む誘導手術システム全体では、1年成功率90%以上の予後が報告されています。
しかしロボットシステムはまだコストが高く、実際の診療室でどれほど実用的かについての検証が続いている段階です。根管を見つける技術は顕微鏡から3Dガイド、リアルタイムナビゲーション、ロボット支援へとつながりながら精度を高めてきましたが、すべての根管治療にこうした装置が必要というわけではありません。CBCTと口腔内スキャナー、ガイド作製設備を備えた診療室で、重度に石灰化した根管や見逃した根管、失敗した再根管治療のような難しいケースに選択的に活用される技術です。