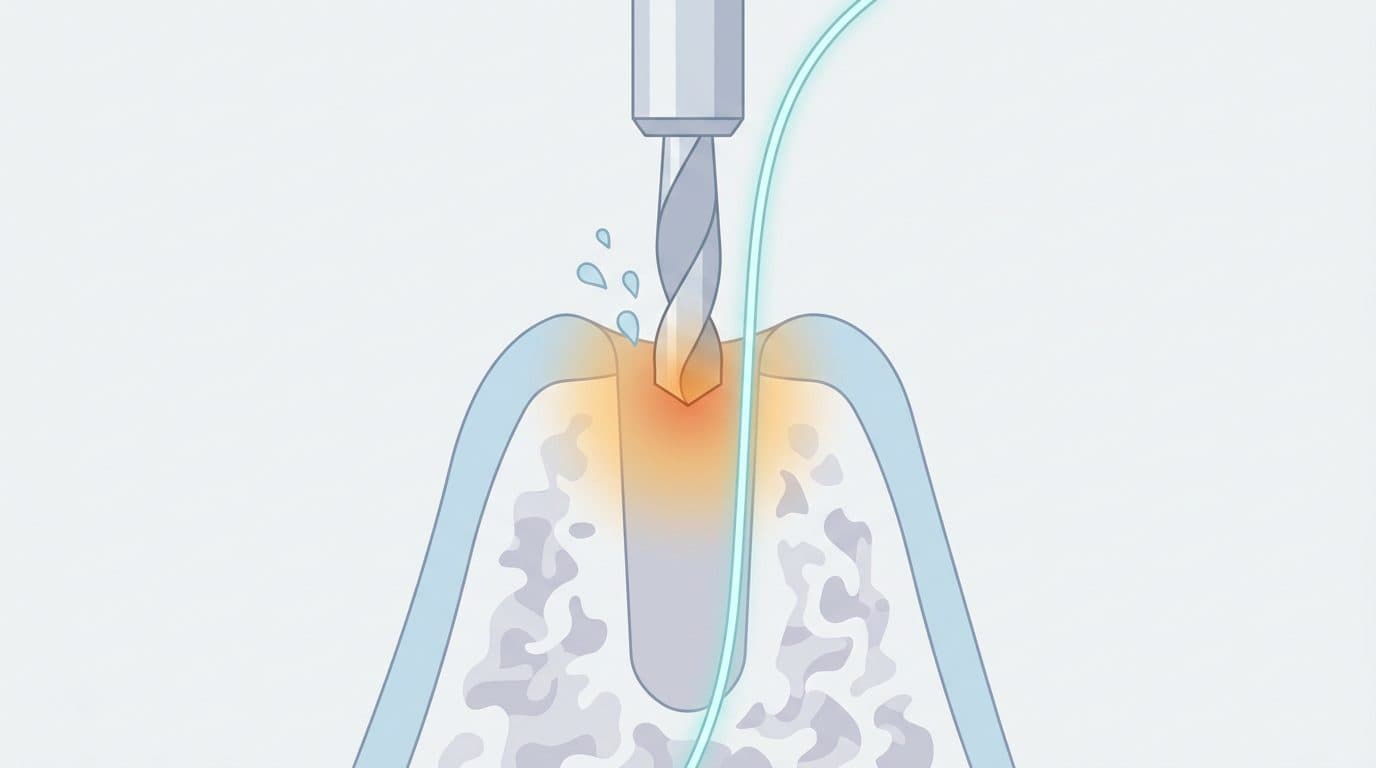
インプラントを埋入する際、歯科医師はまずドリルで顎の骨に穴を開けます。ドリルと骨が摩擦することで熱が発生しますが、骨表面の温度が47度を超えると、その熱だけで骨細胞が死んでしまい、インプラントが骨と結合するオッセオインテグレーションが失敗することがあります。問題は、この熱が口の中、骨の奥深くで一瞬のうちに生じる点です。これまで使われてきた温度計では正確に測ることが困難でした。中国・南昌大学の研究チームが光ファイバーセンサーを用い、ウシ骨を削る際に生じる熱を従来より精密に測定することに成功しました。その結果、注水冷却が発熱を抑える上で最も大きな影響を与え、ドリル回転速度と切削深度は骨の外側と内側にそれぞれ別々に作用することが明らかになりました。
皮質骨と海綿骨の温度を同時に測る光ファイバーセンサー
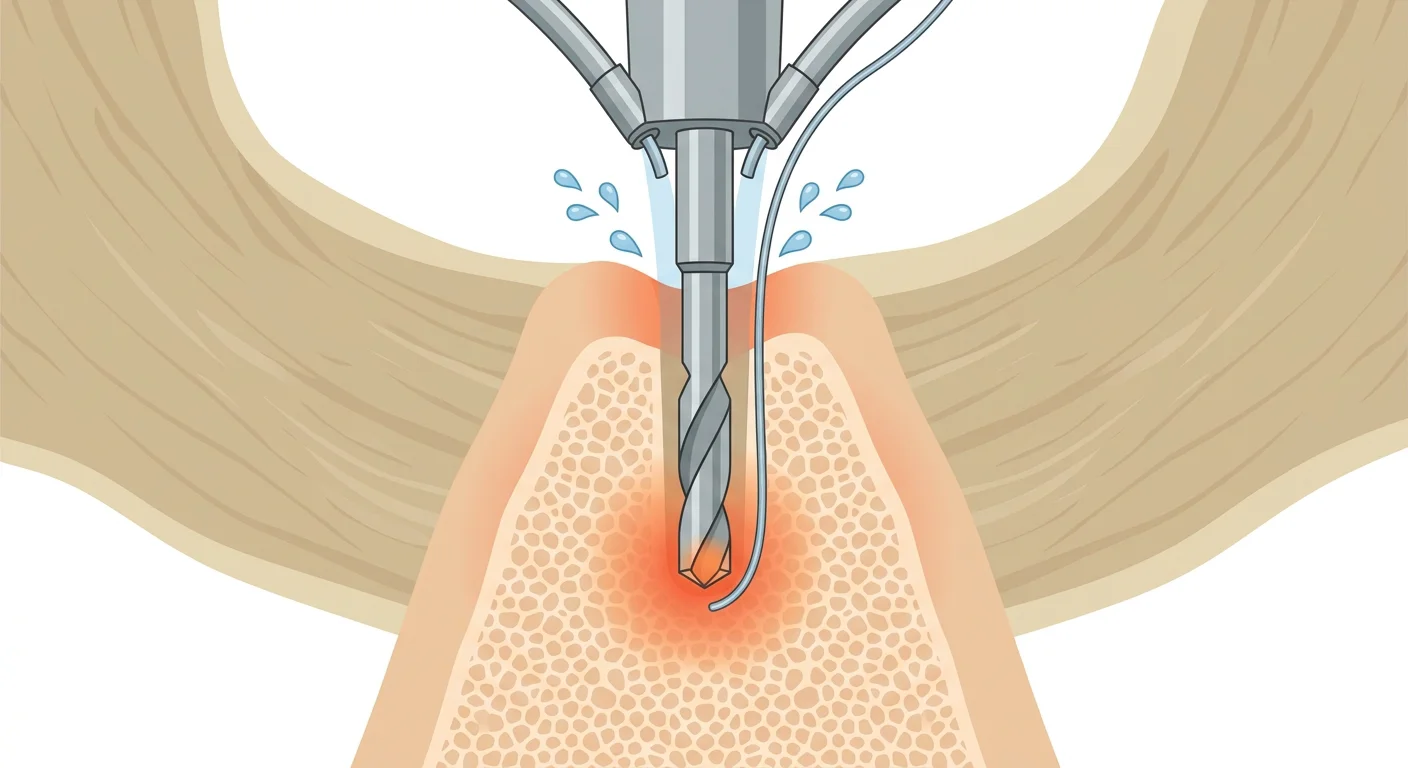
これまでは赤外線温度計や熱電対(サーモカップル)、電気抵抗で温度を読み取るNTCセンサーで骨の熱を測定してきました。赤外線温度計は骨表面を非接触で撮影できるだけで骨の奥深くの温度はわからず、熱電対やNTCセンサーは一点しか測れないため、複数の深さを同時に測るには穴を複数開ける必要がありました。研究チームが用いた光ファイバーブラッグ格子(FBG)センサーは、髪の毛よりやや太いガラス繊維に光を通し、温度に応じて戻ってくる光の波長が変化する度合いで温度を読み取ります。1本の繊維に格子を複数刻み込めば、地点ごとに別々に温度を測ることができます。そこで研究チームは直径0.5mmほどの保護管の中にセンサーを2つ入れ、一方を骨の外側の硬い部分(皮質骨)に、もう一方を内側の疎な部分(海綿骨)に挿して両部位の熱を同時に測定しました。
注水とドリル条件で分かれた温度上昇
ウシの肋骨で顎の骨に似た条件を作り210回ドリリングした結果、注水も間欠的ドリリングも行わなかった場合、海綿骨は7.8度、皮質骨は5.77度まで温度が上昇しました。これは実験室の室温23度で測定した上昇幅であり、口腔内の体温環境とは出発点が異なる点を考慮する必要があります。一方、冷水で注水しながらドリルを短く区切って回したときは、上昇幅が1.6度を超えませんでした。注水は間欠的ドリリングよりも大きな影響を及ぼしました。注水と間欠的ドリリングの影響を除いた残りの条件を見ると、ドリル回転速度を800rpmから1400rpmに上げたときは皮質骨だけがより高温になり、海綿骨はさほど差がありませんでした。逆にドリルをより深く進めたときは、海綿骨の熱だけが顕著に増え、皮質骨はほとんど変わりませんでした。研究チームは、注水が深部まで十分に届かず、内部の骨の熱を冷やしにくいためだと解釈しています。
ガイド手術の精度と注水経路の課題
インプラントを埋入する位置をあらかじめコンピューターで計画し、3Dプリンターで作成したテンプレートに合わせて穴を開けるガイドインプラント手術は、位置をより正確に合わせられる方式として知られています。しかし熱については話が別でした。2025年にオーストリアの研究チームがウシ骨でガイド手術と徒手(フリーハンド)手術を比較した結果、注水なしで穴を開けた場合は徒手手術の方が高温になりましたが、3.5mmドリルで深さ12mmまで冷水で注水しながら穴を開けた場合はガイド手術の方が高温になりました。2026年にエジプトの研究チームが樹脂モデルで注水経路を分けて比較した結果も、同様の傾向を示しました。注水をドリルの外側から噴射する方式は温度上昇を31.41度から9.48度に抑えましたが、ドリル内部の通路を通して直接流す方式は3.50度までさらに下げました。ガイド手術では、注水がドリル全体に均等に届く経路を別途用意しなければ、精度と同じように熱も抑えられないということを意味します。
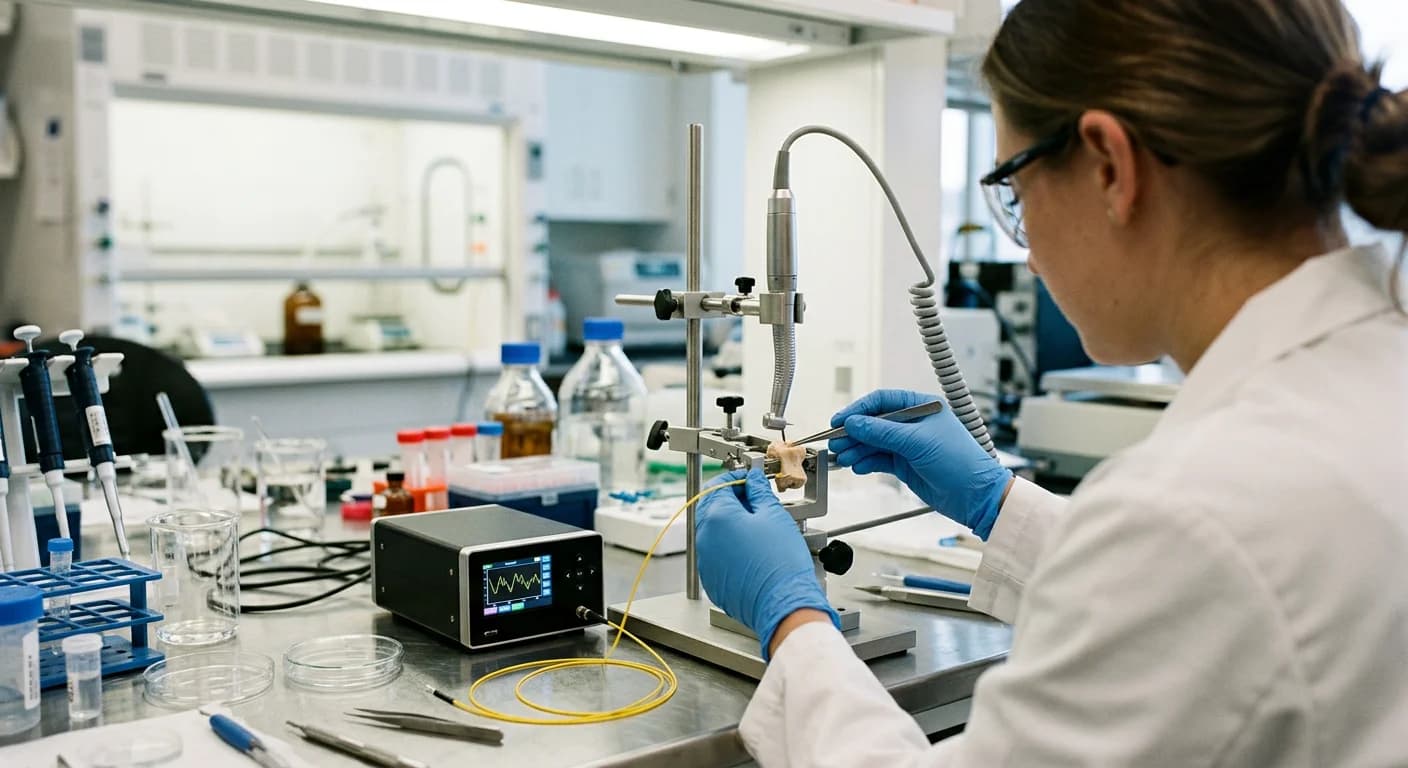
今回の研究は、ヒトや動物ではなくウシ骨を用いて行われた実験室段階の結果です。それでも、光ファイバーセンサーが骨内の2カ所の熱を従来の温度計より精密に同時測定できることが示され、注水方式とドリル条件が骨内の異なる位置にそれぞれ別々に影響を及ぼすことも具体的な数値で明らかになりました。研究チームは、このセンサーをインプラント手術器具に直接組み込み、実際の手術中にリアルタイムで熱を測定する方向で次の段階を準備しています。