手の感覚で埋入していたインプラントの位置を、コンピュータがあらかじめ計画し、ロボットアームがそのまま実行する方式が増えています。インプラントガイド・ロボット手術は手作業よりどれだけ正確かですでに取り上げたように、ロボット方式はテンプレートを使う静的ガイドや画面で確認する動的ナビゲーションよりも誤差がやや小さいことがわかっています。しかし、その精度が最初から出るのか、ロボットも人と同じように手に馴染ませる必要があるのかは別の問題です。2026年初めに発表された研究がこの問いに答えました。インプラントを一度も埋入した経験のない歯科研修医11人がロボットの補助を受けてインプラントを埋入したところ、位置精度は初日から最終日まで差がありませんでした。繰り返すほど減ったのは精度ではなく、かかる時間でした。
手の感覚の代わりにロボットアームが埋入する
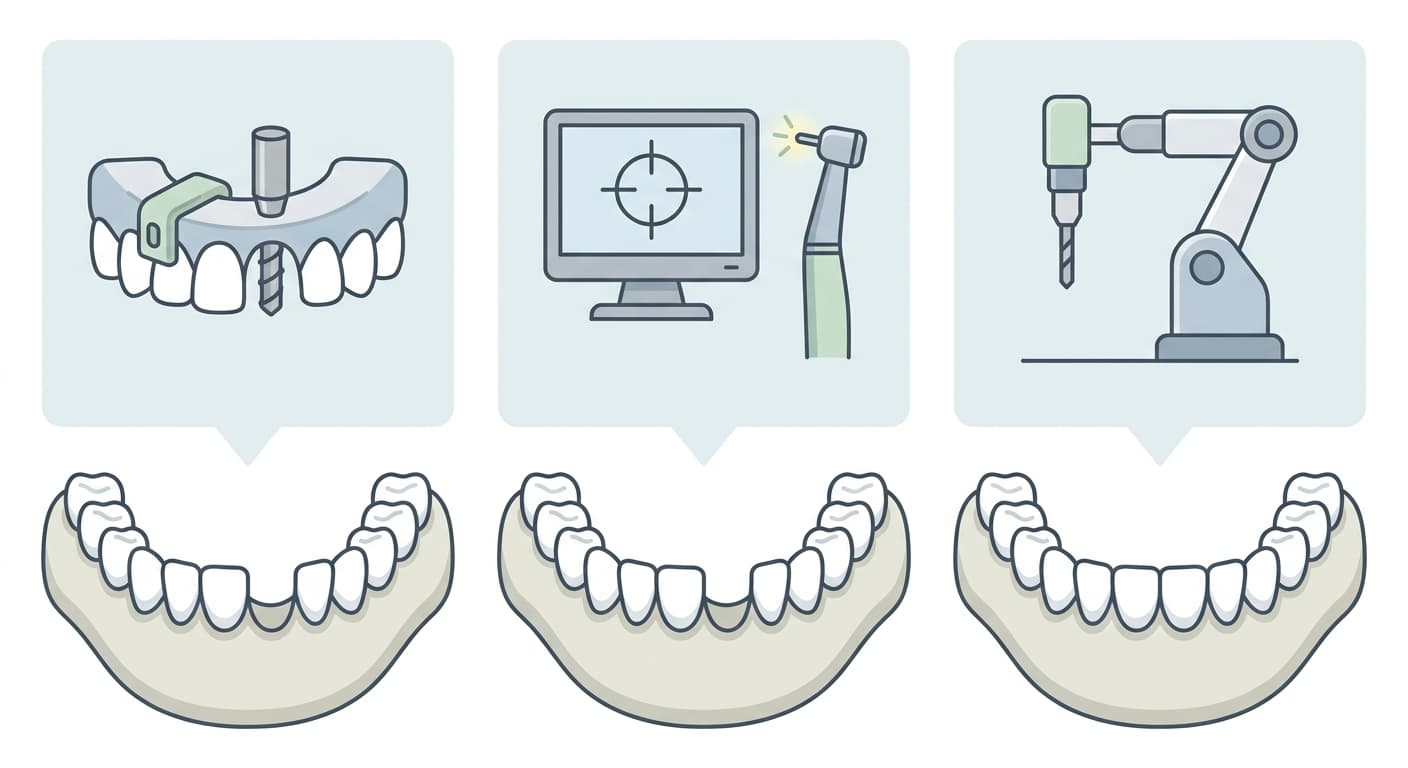
コンピュータがインプラント手術を支援する方式は3段階で発展してきました。術前計画を3Dプリンターで出力したテンプレートに反映してドリルの方向を固定する静的ガイド、画面でドリル位置をリアルタイムに示す動的ナビゲーション、そしてロボットアームが直接ドリルを握って動かすロボット支援方式です。
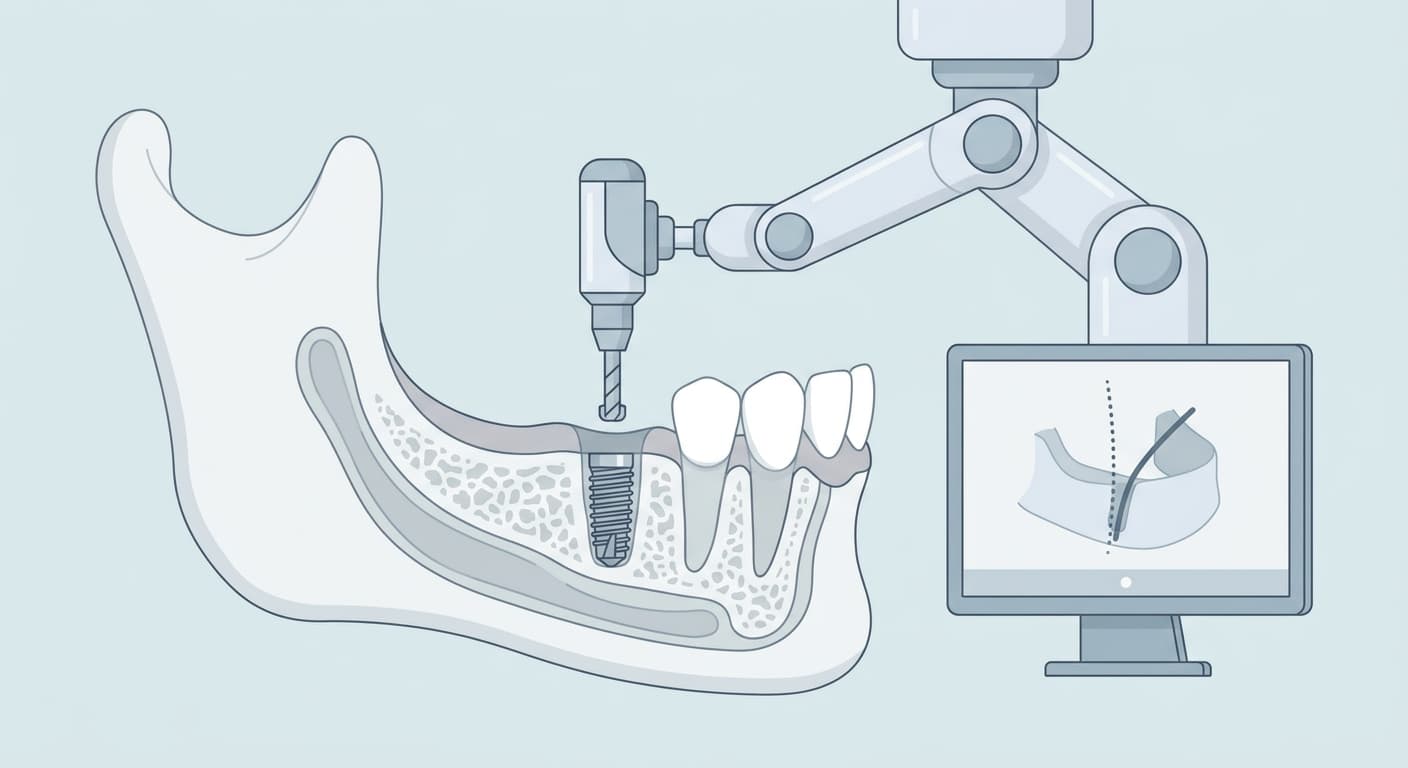
今回の研究で使われた北京ヤケボット(Yakebot)のロボットシステムは、CBCTで撮影した顎骨画像と3Shapeトリオス(Trios)口腔内スキャナーで採取した歯茎の形状を重ね合わせてインプラントの位置を計画した後、ロボットアームと赤外線位置トラッキング装置、リアルタイム画面を使って口腔内への出し入れから、埋入部位の形成、インプラントの埋入までを自律的に行います。術者は横でドリルビットを交換し、次の段階を画面上で承認する役割を担います。動的ナビゲーションが行き先を示すだけでドリルは依然として人の手が握るのとは異なり、ロボットはドリルを握る手そのものを機械に置き換えます。
初心者も初日から正確だった
研究チームはインプラントを埋入した経験のない歯科研修医11人にロボットの使用法を教えた後、3日間隔で4日間、1日3本ずつ、計121本のインプラントを3Dプリンティングした顎モデルに埋入させました。計画した位置と実際に埋入された位置を比較した結果、埋入点の誤差は平均0.91mm、根尖の誤差は0.93mm、角度誤差は1.38度でした。ところがこの数値は初日と4日目の間、そして1日のうちの1回目と3回目の試行の間で統計的に差がありませんでした。一方、準備時間と手術時間を合わせた全体の所要時間は、繰り返すほど明確に減りました。
以前、別の研究チームが半自動ロボットを使い、若手歯科医4人を対象に行った実験でも同じ傾向が見られました。1回目の試行で33.26分かかっていた手術が2回目の試行で30.47分に減った後は大きく減らなくなり、位置・角度の誤差は試行回数にかかわらず同程度でした。
精度はロボットの役割、速度は人の役割
研究チームはこの結果について、ロボットが手の震えや微細な位置調整を機械的に制御しているためだと説明しました。人が直接ドリルを握り、画面を見ながら手で位置を合わせる動的ナビゲーションでは、繰り返すほど精度が目に見えて向上するという報告があったのとは対照的です。ロボットでは精度を作る役割がすでに機械に移っているため、手に馴染ませる対象は精度ではなく手順、つまり計画を確認し、ドリルビットを交換し、次の段階に進む流れだということになります。手術準備段階は位置合わせ・キャリブレーションの手順が定まっているため緩やかにしか短縮されず、実際にドリリングを行う手術段階は初日から2日目の間に急速に減った後、それ以上は減りませんでした。
ただし、この実験は実際の患者ではなく3Dプリンティングした顎モデルで、4日間という短い期間に行われたものです。研究チームも、サンプルが11人と少なく、実際の診療室のさまざまな変数までは反映できていない点を限界として挙げています。それでも異なる2つのロボットシステムで同じパターンが繰り返し確認されたことは、ロボット支援インプラント手術で訓練が必要なのは精度よりも速度であるという解釈に説得力を与えています。