치근단 수술은 근관 안쪽에서 시작된 염증이 뿌리 끝까지 번져 비외과적 재근관치료로 해결되지 않을 때 선택하는 외과적 근관치료입니다. 치아 뿌리 끝의 작은 병소를 다루는 만큼 몇 밀리미터의 오차가 성공과 실패를 가르는데, 최근에는 이 좁은 길을 술자의 손 감각 대신 컴퓨터가 미리 계획하거나 실시간으로 안내하는 기술이 쓰이고 있습니다. 정적 가이드, 동적 내비게이션 시스템, 로봇 보조 수술이 그것입니다.
손 감각만으로는 부족했던 지점
외과적 근관치료는 절개 및 배농, 치근단 절제술, 치근단소파술, 치근단 역충전, 치근절제술, 의도적 재식술 등을 포함하는 분야로 비외과적 재근관치료가 불가능하거나 이미 실패한 경우에 선택됩니다. 1990년대 이전의 전통적인 방식은 성공률이 30~50%에 그쳤습니다.
이후 수술용 현미경과 초음파 팁, MTA 같은 생체친화적 역충전 재료가 도입되면서 성공률은 74~92%, 최근 연구에서는 80~90%까지 올라갔습니다. 현미경을 활용한 미세치근단수술은 8~10배로 시야를 확대하고 치근 절단면은 15~25배 고배율로 관찰하며 골 삭제 범위를 4~5mm 이내로, 치근단 절제 각도는 0~10도로 줄여 메타분석 기준 약 94%의 성공률을 보고합니다. 전통 방식(약 59%)과 비교하면 큰 차이입니다.
그런데도 현미경과 초음파 팁만으로는 뼈 속에 가려진 치근단을 어느 방향에서 얼마나 깊이 다가가야 하는지를 술자가 여전히 경험과 감각으로 판단해야 합니다. 이 판단을 CBCT의 3차원 영상 데이터로 대신하려는 시도가 정적 가이드, 동적 내비게이션 시스템, 로봇 보조 수술입니다.
정적 가이드: 미리 정한 길을 따라간다
정적 가이드는 CBCT의 3차원 영상과 구강 스캐너로 얻은 디지털 인상 데이터를 겹쳐 수술 전 접근 경로를 미리 계산하고, 그 경로를 3D 프린터로 찍어낸 가이드(스텐트)에 옮겨 담는 방식입니다. 가이드에 끼운 금속 슬리브를 따라 기구를 넣으면 불필요한 치질 손상이나 천공 위험 없이 계획한 지점까지 도달할 수 있습니다.
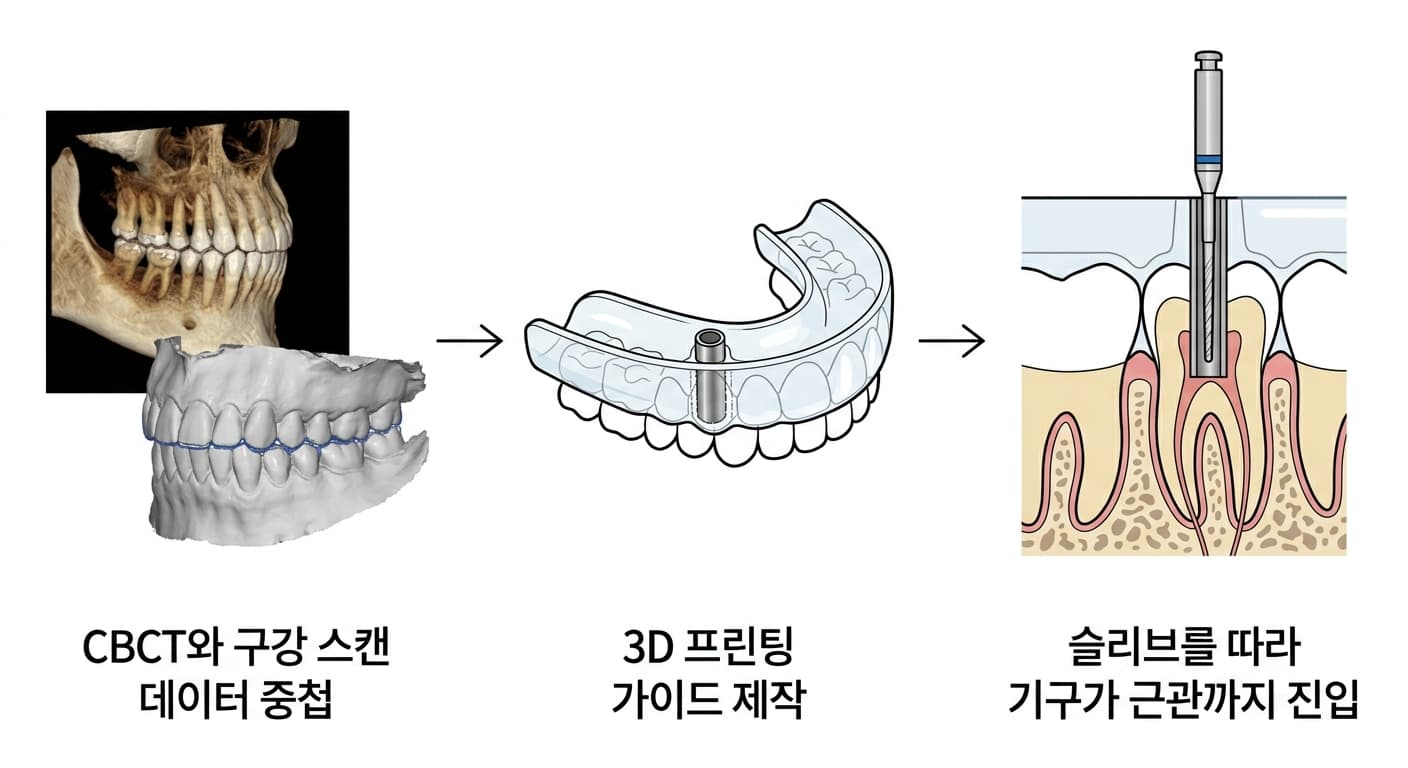
수술 시간을 줄이고 정확도를 높이는 효과는 난이도가 높은 대구치나 상악 구개근, 하악 원심근처럼 접근이 까다로운 자리에서 두드러집니다. Buniag 등의 연구에서는 1년 성공률이 91.7%로 보고되었습니다.
다만 가이드는 수술 전에 미리 만들어 두는 것이라 시술 중간에 경로를 바꿀 수 없습니다. 제작 과정에서 생기는 오차, 입을 벌리는 공간(교합 공간)의 제한도 한계로 남습니다.
동적 내비게이션 시스템: 화면으로 보며 실시간으로 고친다
동적 내비게이션 시스템(DNS)은 환자와 핸드피스에 적외선 광학 추적 마커를 붙여 기구의 위치, 방향, 깊이를 CBCT 영상 위에 실시간으로 겹쳐 보여주는 방식입니다. 정적 가이드처럼 미리 경로를 고정하는 대신 화면을 보면서 시술 중에도 방향과 각도를 그때그때 바꿀 수 있고, 가이드 장치가 시야를 가리지도 않습니다.
손 감각에만 의지하는 free-hand 수술과 비교하면 선형·각도 편차가 줄고 작업 시간도 짧아지며 이 차이는 초심자와 숙련자 모두에게서 나타납니다. Chen 등의 연구에서는 CBCT 기반 평가로 1년 성공률 94.3%가 보고되었습니다. 석회화로 막힌 근관을 찾거나 부러진 기구를 제거하고 해부학적 구조가 복잡한 치아를 재수술할 때처럼 유연한 대응이 필요한 상황에 특히 적합합니다. 최근에는 초음파를 이용한 역충전, 증강현실 화면을 결합해 정밀도와 시간을 더 줄이는 방향으로도 나아가고 있습니다.
로봇 보조 수술: 손의 편차를 기계가 줄인다
로봇 보조 수술은 햅틱 피드백 기능을 갖춘 로봇 시스템을 미세치근단수술에 적용해 술자의 숙련도나 손떨림에 따른 편차를 줄이려는 시도입니다. 정적 가이드나 동적 내비게이션 시스템보다 더 작은 각도·선형 편차와 향상된 정밀성이 보고되었고, 유도 수술 시스템 전반에서는 1년 성공률 90% 이상의 예후가 확인되었습니다.
술자 사이의 실력 차이를 줄이고 수술 시간을 단축하는 장점이 있지만 장비 비용이 높고 실제 진료 환경에서의 실용성은 아직 추가로 검증되어야 하는 단계입니다.
세 기술은 무엇이 다른가
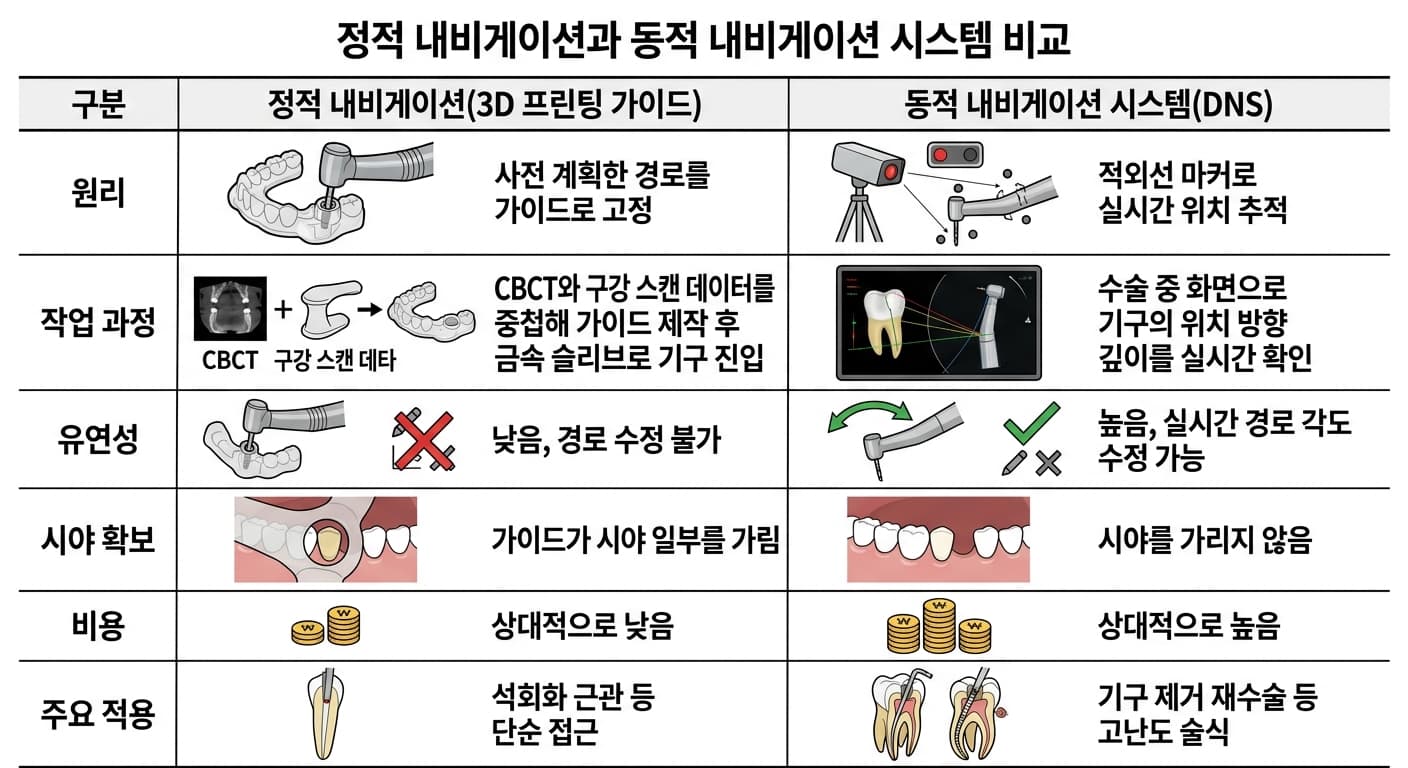
세 방식 모두 CBCT의 3차원 데이터에서 출발하지만 그 데이터를 쓰는 방식이 다릅니다. 정적 가이드는 경로를 미리 고정해 비용이 비교적 낮고 단순한 접근에 강하지만 도중에 바꿀 수 없습니다. 동적 내비게이션 시스템은 실시간으로 방향을 바꿀 수 있어 복잡한 재수술이나 기구 제거처럼 예측이 어려운 상황에 유리한 대신 장비 비용이 더 듭니다. 로봇 보조 수술은 가장 정밀하다고 보고되지만 아직 비용과 실용성 검증이 진행 중입니다.
환자에게는 무엇이 달라지나
이런 안내 기술은 치아를 뽑지 않고 뿌리 끝의 병소만 다루는 치근단 수술이 필요할 때, 특히 근관이 석회화되어 입구를 찾기 어렵거나 해부학적 구조가 복잡해 손 감각만으로는 접근이 까다로울 때 고려됩니다. 이 과정에서 CBCT 촬영이 함께 이루어지는데 유효 피폭 선량은 36.9~50.3 μSv로 일반 치과 방사선사진보다는 높지만 병원에서 쓰는 CT보다는 낮은 수준입니다.
성공률 수치는 각각의 연구에서 보고된 결과이며 모든 치과가 같은 장비를 갖추고 있지는 않습니다. 수술을 앞두고 있다면 어떤 방식을 쓰는지, 왜 그 방식을 권하는지를 담당 의료진에게 확인해볼 수 있습니다.
아직 남은 한계
정적 가이드, 동적 내비게이션 시스템, 로봇 보조 수술은 모두 CBCT로 얻은 3차원 데이터의 정확도에 기대는 기술입니다. 데이터를 겹치는 과정이나 촬영 자체에 오차가 있으면 안내 역시 그만큼 부정확해집니다. 로봇 보조 수술은 비용과 실용성에 대한 검증이 더 필요하고, 세 기술 모두 술자의 판단을 완전히 대신하기보다는 보조하는 역할에 머물러 있습니다.