디지털 내비게이션이 치과 수술실에 들어왔다
석회화되어 좁아진 근관이나 복잡하게 휘어진 치근은 근관치료의 성패를 가르는 대표적인 난제입니다. 지금까지는 술자의 경험과 감각에 의존해 이런 근관을 찾아 왔으나 최근에는 CBCT(콘빔 전산화단층촬영)의 3차원 영상과 구강 스캔 데이터를 결합해 접근 경로를 미리 계산하고 그 경로를 그대로 따라가도록 안내하는 디지털 내비게이션 기술이 임상에 도입되고 있습니다. 가장 먼저 자리 잡은 것은 3D 프린팅 가이드를 이용하는 정적 내비게이션이고 이어 실시간으로 위치를 추적하는 동적 내비게이션 시스템, 그리고 로봇이 직접 기구를 조작하는 로봇 보조 수술까지 단계적으로 쓰이는 중입니다. 동적 내비게이션 시스템은 '치과용 GPS'라는 별칭으로 불리기도 합니다.
3D 프린팅 가이드로 석회화된 근관을 찾는다
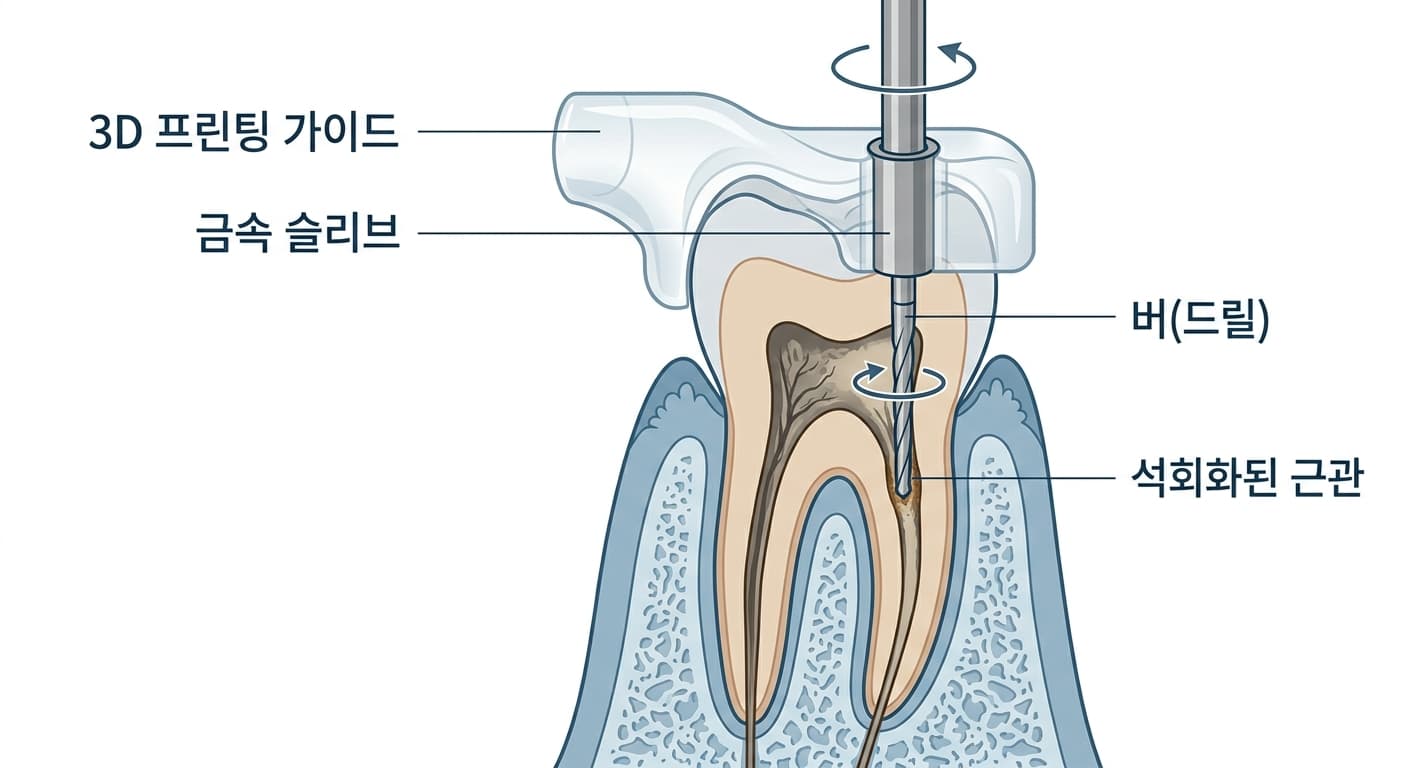
가이드 근관치료는 CBCT의 3차원 데이터와 구강 스캐너로 얻은 디지털 인상 데이터를 겹쳐 석회화된 근관 입구까지 가는 접근 경로를 사전에 계획하고 이를 바탕으로 3D 프린터로 제작한 가이드를 입안에 장착해 치아 조직을 삭제하는 시술법입니다. 가이드에 끼운 금속 슬리브를 따라 버(치아를 삭제하는 회전 기구)를 진입시키므로 불필요한 치아 조직 손상이나 천공(치아에 뚫려서는 안 될 구멍이 생기는 사고) 없이 근관 입구까지 정확하고 최소 침습적으로 도달할 수 있습니다. 다만 한 번 제작한 가이드는 시술 도중 경로를 바꿀 수 없다는 제약이 있습니다.
경로를 실시간으로 그려 주는 동적 내비게이션 시스템
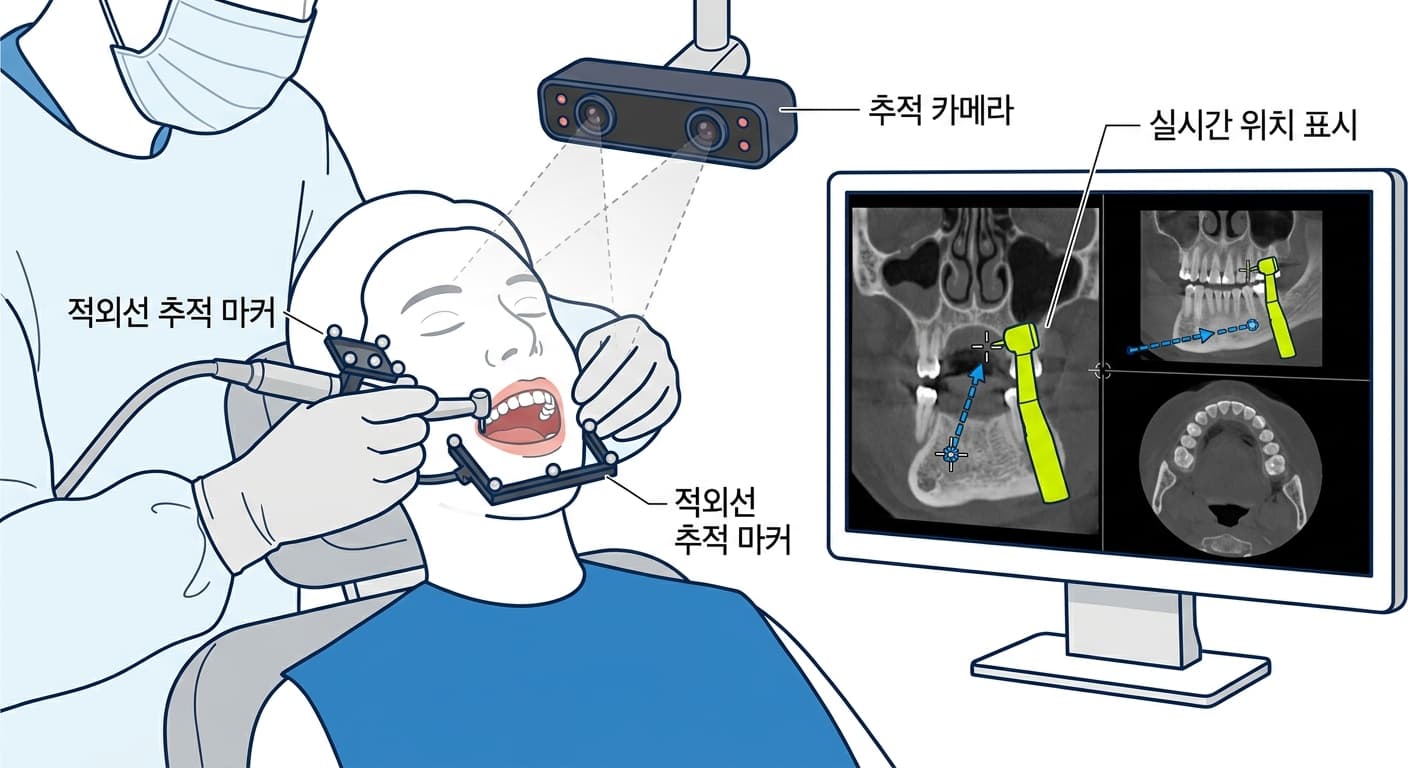
이 경로 수정의 한계를 넘어서기 위해 등장한 것이 동적 내비게이션 시스템(Dynamic Navigation System, DNS)입니다. 환자와 핸드피스에 적외선 광학 추적 마커를 부착하고 카메라가 이 마커를 인식해 버의 위치와 방향, 깊이를 CBCT 영상 위에 실시간으로 겹쳐 보여주는 방식입니다. 정적 가이드처럼 물리적인 스텐트가 시야를 가리지 않으며 시술 도중에도 경로와 각도를 즉시 수정할 수 있습니다. 석회화 근관 접근뿐 아니라 부러진 기구 제거, 치근단 수술, 해부학적으로 복잡한 재근관치료처럼 유연한 대응이 필요한 고난도 술식에도 함께 적용됩니다. 최근에는 초음파를 이용한 역충전, 증강현실(AR) 디스플레이와 결합해 정밀도와 시간 효율을 함께 높이는 방향으로 발전하고 있습니다.
정적 가이드와 동적 내비게이션, 무엇이 다른가
두 방식은 같은 CBCT 데이터에서 출발하지만 작동 방식과 장단점이 뚜렷하게 갈립니다.
| 구분 | 정적 가이드 | 동적 내비게이션 시스템 |
|---|---|---|
| 방식 | 3D 프린팅 가이드로 사전에 계획한 경로를 그대로 추종 | 적외선 마커로 버의 위치를 실시간 추적해 안내 |
| 시술 중 경로 수정 | 불가능 | 가능 |
| 시야 확보 | 가이드가 물리적으로 부착되어 시야를 가릴 수 있음 | 시야를 가리지 않음 |
| 주요 적용 | 대구치, 상악 구개근, 하악 원심근처럼 난이도가 높은 치근 | 석회화 근관 접근, 파절 기구 제거, 치근단 수술, 복잡한 재근관치료 |
| 1년 성공률 | 91.7%(Buniag 등) | 94.3%(Chen 등) |
정적 가이드는 난이도가 높은 대구치나 상악 구개근, 하악 원심근에서도 우수한 성과를 보이며 수술 시간을 단축시킵니다. 동적 내비게이션 시스템은 기구를 손으로만 다루는 free hand 수술에 비해 선형 및 각도 편차를 줄이고 작업 시간을 단축시키며 초심자와 숙련자 모두의 성과를 향상시킨다고 보고됩니다.
로봇이 기구를 쥐는 단계까지 왔다
이 두 방식보다 한 단계 더 나아간 것이 로봇 보조 수술입니다. 술자의 숙련도와 편차에 의존하는 한계를 줄이기 위해 햅틱 피드백 기능을 갖춘 로봇 시스템을 미세치근단수술에 적용한 기술입니다. 정적 가이드나 동적 내비게이션 시스템보다 더 작은 각도 및 선형 편차와 향상된 정밀성을 보였다는 연구 결과도 있습니다. 유도 수술 시스템 전반에서 1년 성공률 90% 이상의 높은 예후가 보고되고 있으나 높은 비용과 실용성에 대한 추가 검증이 계속 필요한 단계입니다.
내비게이션이 얹히는 기반, 현미경과 초음파 기구
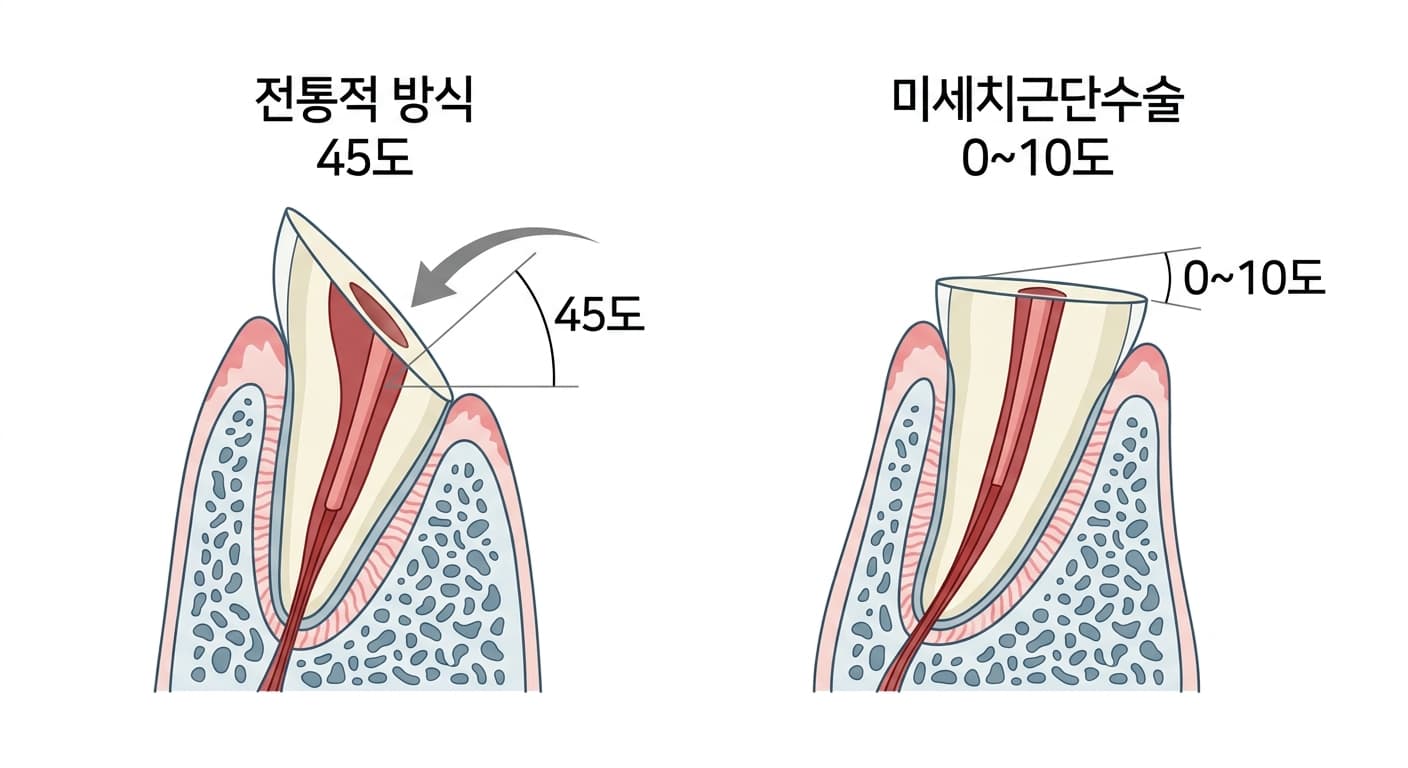
이런 내비게이션 기술이 효과를 내는 배경에는 1990년대 이후 자리 잡은 미세치근단수술의 발전이 있습니다. 수술용 현미경과 초음파 팁, MTA 같은 생체친화적 역충전 재료가 도입되기 전 전통적인 치근단 수술의 성공률은 30~50% 수준에 머물렀습니다. 현미경(8~25배 확대)과 초음파 기구를 함께 활용하는 현대적 술식은 성공률을 74~92%(최근 연구에서는 80~90%)까지 끌어올렸고 여러 연구를 종합 분석한 메타분석에서는 약 94%에 이른다는 보고도 있습니다. 치근단 절단 각도(베벨) 역시 전통적인 45도에서 0~10도로 낮아졌고 골 삭제 범위도 4~5mm 이내로 줄었습니다. 초음파 팁은 치아 장축에 평행하게 3mm 이상 깊이의 역충전 와동을 형성할 수 있어 천공 위험을 줄이는 대신 파워를 적절히 조절하지 않으면 치근 표면에 미세 균열을 일으킬 수 있다는 지적도 있습니다. 정적 가이드와 동적 내비게이션, 로봇 보조 수술은 이렇게 다져진 미세치근단수술의 기반 위에서 정밀도를 한 단계 더 끌어올리는 기술입니다.
영상을 읽어 주는 인공지능
CBCT와 방사선사진을 판독하는 인공지능도 함께 발전하고 있습니다. 딥러닝 기술과 합성곱 신경망(CNN) 알고리즘을 활용해 방사선 영상에서 병소를 감지하고 진단을 보조하는 기술로, 수만 장의 영상을 학습해 사람의 눈으로 판별하기 어려운 미세한 치근단병소, 인접면 우식, 미세 치근파절, C형 근관 같은 해부학적 변이를 정밀하게 탐지합니다. 이런 보조를 받으면 진단 정확도가 상향 평준화되며 앞으로는 치료 예후 예측이나 근관장 측정의 정량 평가 같은 자동화 정밀 의료로도 발전할 것으로 보입니다. 가이드 근관치료와 내비게이션 시스템이 모두 CBCT 영상을 출발점으로 삼는다는 점에서 인공지능의 판독 정확도는 이 기술들 전체의 밑그림을 좌우하는 요소이기도 합니다.
남은 과제
정적 가이드, 동적 내비게이션 시스템, 로봇 보조 수술은 모두 90%를 넘나드는 1년 성공률을 보고하고 있지만 각자의 한계도 뚜렷합니다. 정적 가이드는 경로 수정이 불가능하고 교합 공간의 제약을 받으며 동적 내비게이션과 로봇 시스템은 장비 도입 비용과 실용성에 대한 추가 검증이 필요합니다. 지금 나온 성공률 수치도 대부분 1년 관찰 결과이므로 더 긴 기간의 추적 자료가 쌓여야 이 기술들의 자리가 분명해질 것입니다.