신경관을 찾지 못하면 근관치료가 막힙니다
근관치료(신경치료)는 치아 속 신경관을 찾아 감염된 조직을 제거하고 그 자리를 채우는 치료입니다. 그런데 치아 속 신경관은 석회화 물질로 좁아지거나 막히는 석회화 변성(치수강 석회화)을 겪을 수 있습니다. 성인 치아의 60% 이상에서 관찰될 정도로 흔하며 남성보다 여성에서 더 자주 나타나는 것으로 알려져 있습니다.
외상을 겪은 치아는 치수가 살아남는 과정에서 상아질이 과도하게 만들어지며 근관이 좁아집니다. 나이가 들면서는 치수 전체에 걸쳐 서서히 석회화가 진행됩니다. 두 경우 모두 방사선사진에서 근관의 음영이 옅어지거나 사라져 치료자가 육안이나 낮은 배율로는 근관 입구를 찾기 어려워집니다. 이런 치아일수록 근관을 놓치거나 엉뚱한 방향으로 삭제해 치아 옆면에 구멍을 내는 사고(천공)의 위험도 커집니다.
이 문제를 풀기 위해 치과계는 오랫동안 확대 장비에 의존해 왔고, 최근에는 수술 전 미리 길을 그려 두거나 수술 중 실시간으로 위치를 알려주는 컴퓨터 기반 기술까지 등장했습니다.
현미경과 초음파 기구로 버텨온 표준
지금까지 석회화된 근관을 찾는 표준 방법은 치과용 수술 현미경과 초음파 기구를 함께 쓰는 것이었습니다. 치과 현미경은 2.5배에서 30배까지 확대해 시술 부위를 밝게 비추는 장비로, 노인 환자의 좁아진 치수강에서는 25배 이상의 고배율로 석회화 침착물과 원래 치수강 벽 사이의 색조·질감·투명도 차이를 구별합니다. 여기에 초음파 기구의 다이아몬드 코팅 팁으로 침착물을 조금씩 제거하면 천공 사고 없이 근관 입구에 도달할 수 있습니다.
이 조합은 외과적으로 치근단을 노출해 치료하는 미세치근단수술에서도 핵심 역할을 합니다. 1990년대 초 Syngcuk Kim 교수가 개념화한 미세치근단수술은 8~10배 배율로 수술하고 치근 단면은 15~25배 고배율로 관찰합니다. 이를 통해 44.2~60%에 머물던 전통적 치근단수술의 성공률을 91.1%까지 끌어올린 것으로 보고되었습니다.
다만 현미경과 초음파 기구는 어디까지나 치료자가 실제로 보고 손으로 조작하는 장비입니다. 치아 속에 숨어 있는 근관의 방향은 수술 전에는 예측만 할 수 있을 뿐, 확대해서 보는 것만으로 경로 전체를 미리 알 수는 없습니다.
수술 전에 길을 그려 두는 3D 가이드
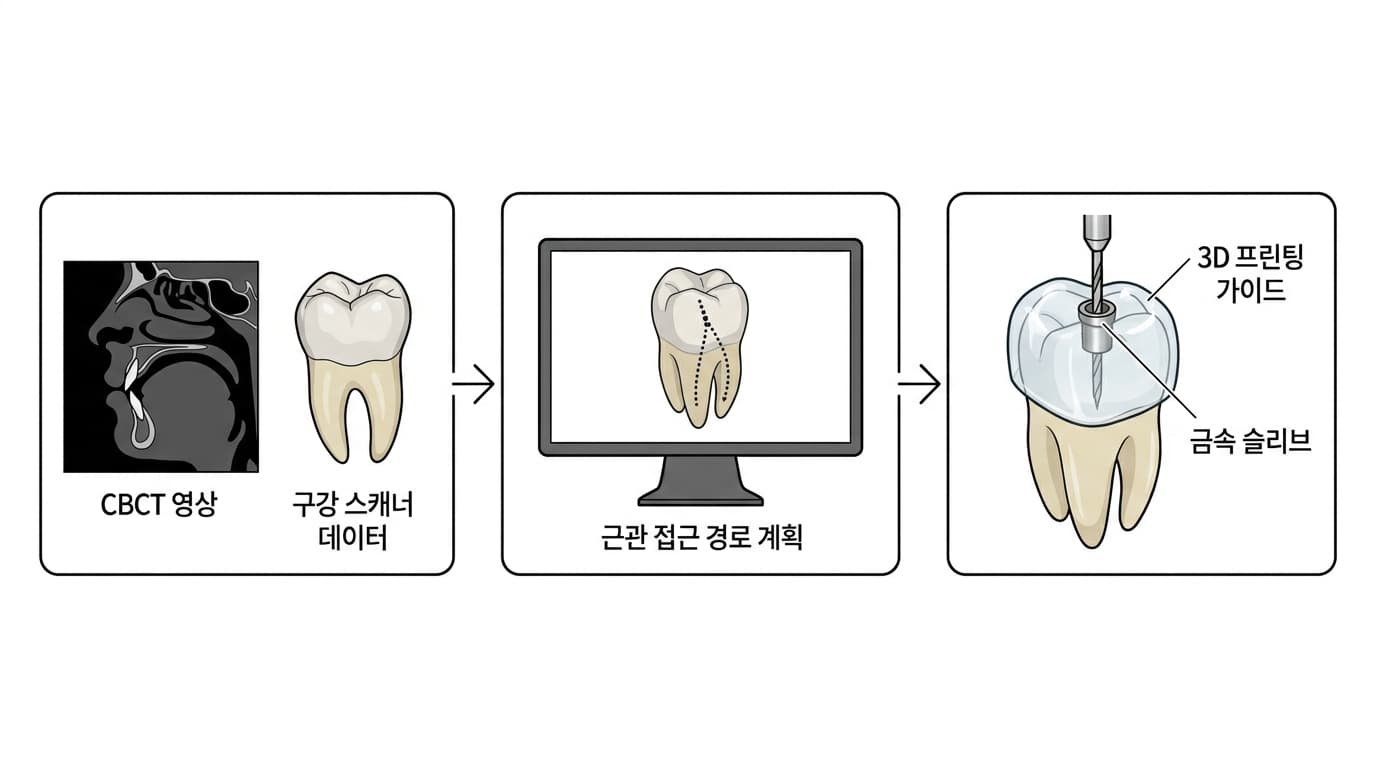
이 한계를 보완하기 위해 나온 것이 정적 가이드(가이드 근관치료)입니다. CBCT로 찍은 치아와 턱뼈의 3차원 영상, 구강 스캐너로 얻은 치아 표면 데이터를 컴퓨터에서 겹쳐 근관까지 이어지는 접근 경로를 수술 전에 미리 계획합니다. 이 계획대로 3D 프린터로 가이드(스텐트)를 제작해 치아에 씌우고 가이드에 끼운 금속 슬리브를 따라 버(bur)를 진입시키면, 불필요한 치질 손상이나 천공 위험 없이 석회화된 근관 입구까지 도달할 수 있습니다.
Buniag 등의 연구에서는 정적 가이드를 이용한 근관 접근의 1년 성공률이 91.7%로 보고되었습니다. 특히 난이도가 높은 대구치, 상악 구개근이나 하악 원심근에서 우수한 성과를 보였습니다.
다만 가이드는 수술 전에 정해 둔 경로를 그대로 따라가는 방식이라 시술 중에 경로를 바꿀 수는 없습니다. 가이드 제작 과정에서 오차가 생길 수 있고 입을 벌리는 공간(교합 공간)이 부족하면 가이드 자체를 장착하기 어렵다는 제약도 있습니다.
수술 중에도 경로를 바꿀 수 있는 실시간 내비게이션
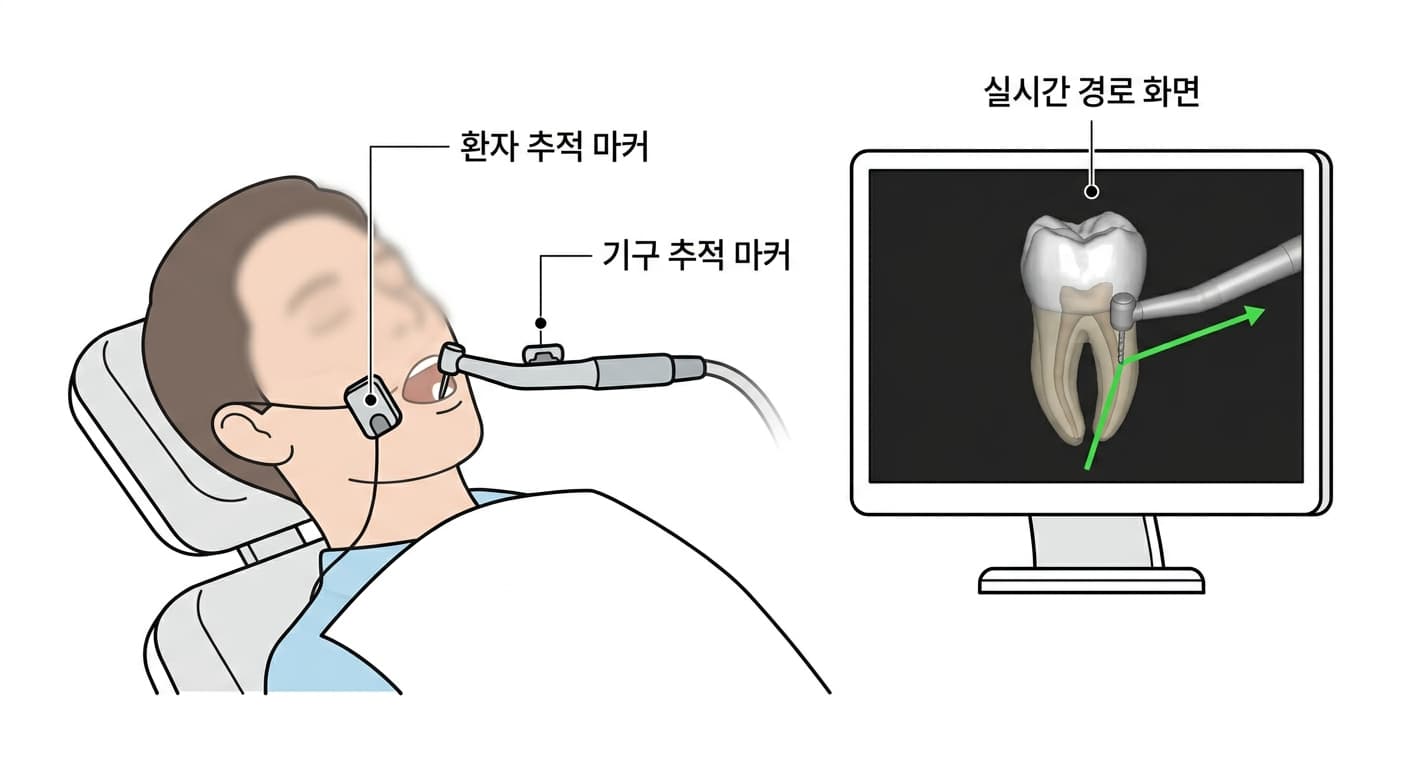
정적 가이드의 한계를 넘어선 방식이 동적 내비게이션 시스템(DNS)입니다. 환자와 치과용 핸드피스에 적외선 광학 추적 마커를 부착하고 버의 위치와 방향과 깊이를 CBCT 영상 위에 실시간으로 겹쳐 보여줍니다. 화면을 보면서 치료자가 그 자리에서 경로와 각도를 수정할 수 있어 가이드처럼 시야를 가리지 않으면서도 계획한 경로에서 크게 벗어나지 않을 수 있습니다.
Chen 등의 연구에서는 CBCT 기반으로 평가한 동적 내비게이션 시스템의 1년 성공률이 94.3%로 나타났습니다. 석회화된 근관 접근뿐 아니라 부러진 기구를 제거하거나 치근단 수술, 복잡한 재근관치료처럼 시야와 융통성이 함께 필요한 고난도 시술에도 쓰입니다. 최근에는 초음파를 이용한 역충전, 증강현실(AR) 화면 표시와 결합해 정밀도와 시술 시간을 함께 개선하는 방향으로 나아가고 있습니다.
로봇까지 더해진 정밀도, 그리고 남은 과제
가장 최근에 등장한 방식은 햅틱 피드백 로봇을 미세치근단수술에 적용하는 로봇 보조 수술입니다. 치료자의 손 감각을 로봇이 보조해 술자 간 숙련도 편차를 줄이는 것이 목표입니다. 정적 가이드나 동적 내비게이션 시스템보다 더 작은 각도·선형 편차와 향상된 정밀성을 보인 것으로 나타났으며, 정적 가이드와 동적 내비게이션 시스템, 로봇 보조 수술을 포함한 유도 수술 시스템 전반에서는 1년 성공률 90% 이상의 예후가 보고되었습니다.
그러나 로봇 시스템은 아직 비용이 높고 실제 진료실에서 얼마나 실용적인지에 대한 검증이 계속되고 있는 단계입니다. 근관을 찾는 기술은 현미경에서 3D 가이드, 실시간 내비게이션, 로봇 보조로 이어지며 정밀도를 높여 왔지만 모든 근관치료에 이런 장비가 필요한 것은 아닙니다. CBCT와 구강 스캐너, 가이드 제작 설비를 갖춘 진료실에서 심하게 석회화된 근관이나 놓친 근관, 실패한 재근관치료처럼 어려운 경우에 선택적으로 활용되는 기술입니다.