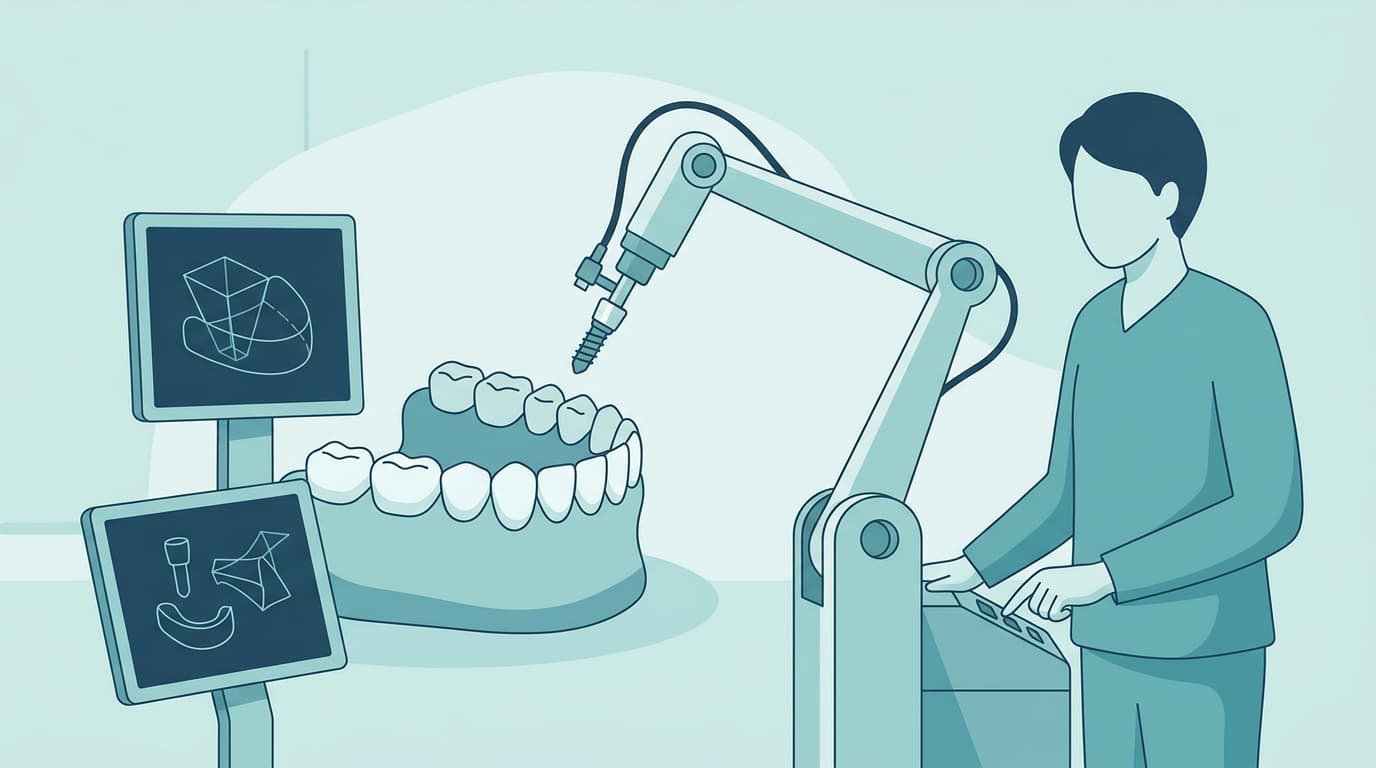
손 감각으로 심던 임플란트 자리를 컴퓨터가 미리 계획하고 로봇 팔이 그대로 옮기는 방식이 늘고 있습니다. 임플란트 가이드·로봇 수술이 손보다 얼마나 정확한지는 이미 짚었듯, 로봇 방식은 형판을 쓰는 정적 가이드나 화면으로 보는 동적 내비게이션보다도 오차가 조금 더 적은 것으로 나타났습니다. 그런데 그 정확도가 처음부터 나오는 것인지, 로봇도 사람처럼 손에 익어야 하는 것인지는 다른 질문입니다. 2026년 초 나온 연구가 이 질문에 답했습니다. 임플란트를 한 번도 심어본 적 없는 치과 수련의 열한 명이 로봇의 도움을 받아 임플란트를 심었을 때, 위치 정확도는 첫날부터 마지막 날까지 차이가 없었습니다. 반복할수록 줄어든 것은 정확도가 아니라 걸리는 시간이었습니다.
손 감각 대신 로봇 팔이 심는다
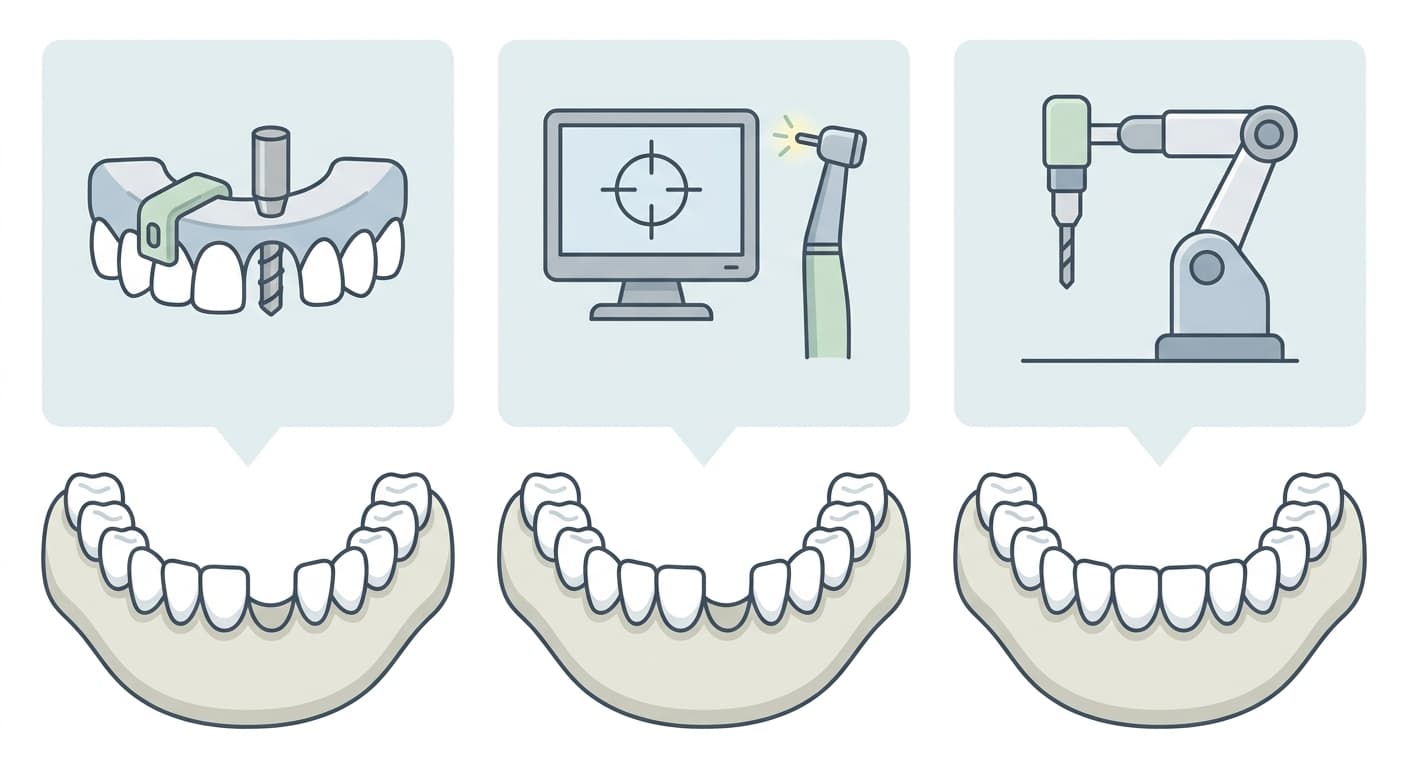
컴퓨터가 임플란트 수술을 돕는 방식은 세 단계로 발전해 왔습니다. 수술 전 계획을 3D 프린터로 찍어낸 형판에 옮겨 드릴 방향을 고정하는 정적 가이드, 화면으로 드릴 위치를 실시간으로 보여주는 동적 내비게이션, 그리고 로봇 팔이 직접 드릴을 쥐고 움직이는 로봇 보조 방식입니다.
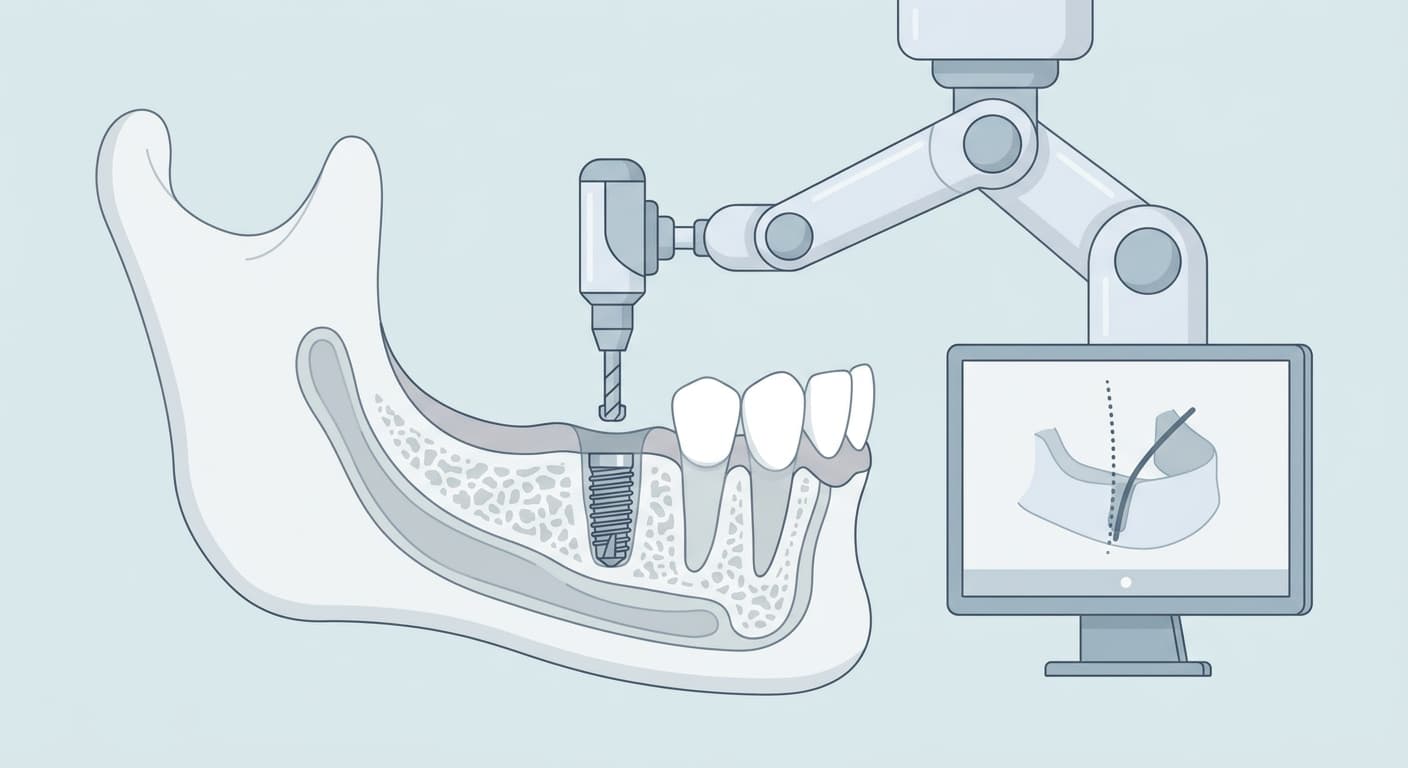
이번 연구가 쓴 베이징 야케봇(Yakebot)의 로봇 시스템은 CBCT로 찍은 턱뼈 사진과 3Shape 트리오스(Trios) 구강스캐너로 뜬 잇몸 모양을 겹쳐 임플란트 위치를 계획한 뒤, 로봇 팔과 적외선 위치 추적 장치, 실시간 화면을 이용해 입 안으로 들어가고 나오는 동작부터 자리 다듬기, 임플란트 심기까지 스스로 수행합니다. 수술자는 옆에서 드릴날을 갈아 끼우고 다음 단계를 화면에서 승인하는 역할을 맡습니다. 동적 내비게이션이 어디로 가야 하는지 알려주기만 하고 드릴은 여전히 사람 손이 쥐는 것과 달리 로봇은 드릴을 쥐는 손 자체를 기계로 대신합니다.
초보자도 첫날부터 정확했다
연구진은 임플란트를 심어본 적 없는 치과 수련의 열한 명에게 로봇 사용법을 가르친 뒤, 사흘 간격으로 나흘 동안 하루 세 개씩 모두 121개의 임플란트를 3D 프린팅한 턱 모형에 심게 했습니다. 계획한 위치와 실제로 심긴 위치를 비교한 결과 이식 지점 오차는 평균 0.91mm, 뿌리 끝 오차는 0.93mm, 각도 오차는 1.38도였습니다. 그런데 이 수치는 첫날과 나흘째 사이에, 그리고 하루 안의 첫 번째 시도와 세 번째 시도 사이에 통계적으로 차이가 나지 않았습니다. 반면 준비 시간과 수술 시간을 합친 전체 소요 시간은 반복할수록 뚜렷하게 줄었습니다.
앞서 다른 연구팀이 반자동 로봇으로 젊은 치과의사 네 명을 대상으로 진행한 실험에서도 같은 흐름이 나타났습니다. 첫 번째 시도에 33.26분 걸리던 수술이 두 번째 시도에서 30.47분으로 줄어든 뒤 더 이상 크게 줄지 않았고, 위치·방향 오차는 시도 횟수와 관계없이 비슷했습니다.
정확도는 로봇 몫, 속도는 사람 몫
연구진은 이 결과를 로봇이 손 떨림과 미세한 위치 조정을 기계적으로 통제하기 때문이라고 설명했습니다. 사람이 직접 드릴을 쥐고 화면을 보며 손으로 위치를 맞추는 동적 내비게이션에서는 반복할수록 정확도가 눈에 띄게 좋아진다는 보고가 있었던 것과 대조적입니다. 로봇에서는 정확도를 만드는 몫이 이미 기계로 넘어가 있어, 손에 익혀야 하는 대상이 정확도가 아니라 절차, 즉 계획을 확인하고 드릴날을 갈아 끼우고 다음 단계로 넘어가는 흐름이라는 뜻입니다. 수술 준비 단계는 등록·보정 절차가 정해져 있어 완만하게만 짧아졌고 실제 드릴링이 이뤄지는 수술 단계는 첫날에서 둘째 날 사이에 빠르게 줄어든 뒤 더 줄지 않았습니다.
다만 이 실험은 실제 환자가 아니라 3D 프린팅한 턱 모형에서, 나흘이라는 짧은 기간에 이뤄졌습니다. 연구진도 표본이 11명으로 적고 실제 진료실의 여러 변수까지 반영하지는 못했다는 점을 한계로 남겼습니다. 그럼에도 서로 다른 두 로봇 시스템에서 같은 패턴이 반복해 나왔다는 점은, 로봇 보조 임플란트 수술에서 훈련이 필요한 대상이 정확도보다는 속도 쪽이라는 해석에 무게를 싣습니다.