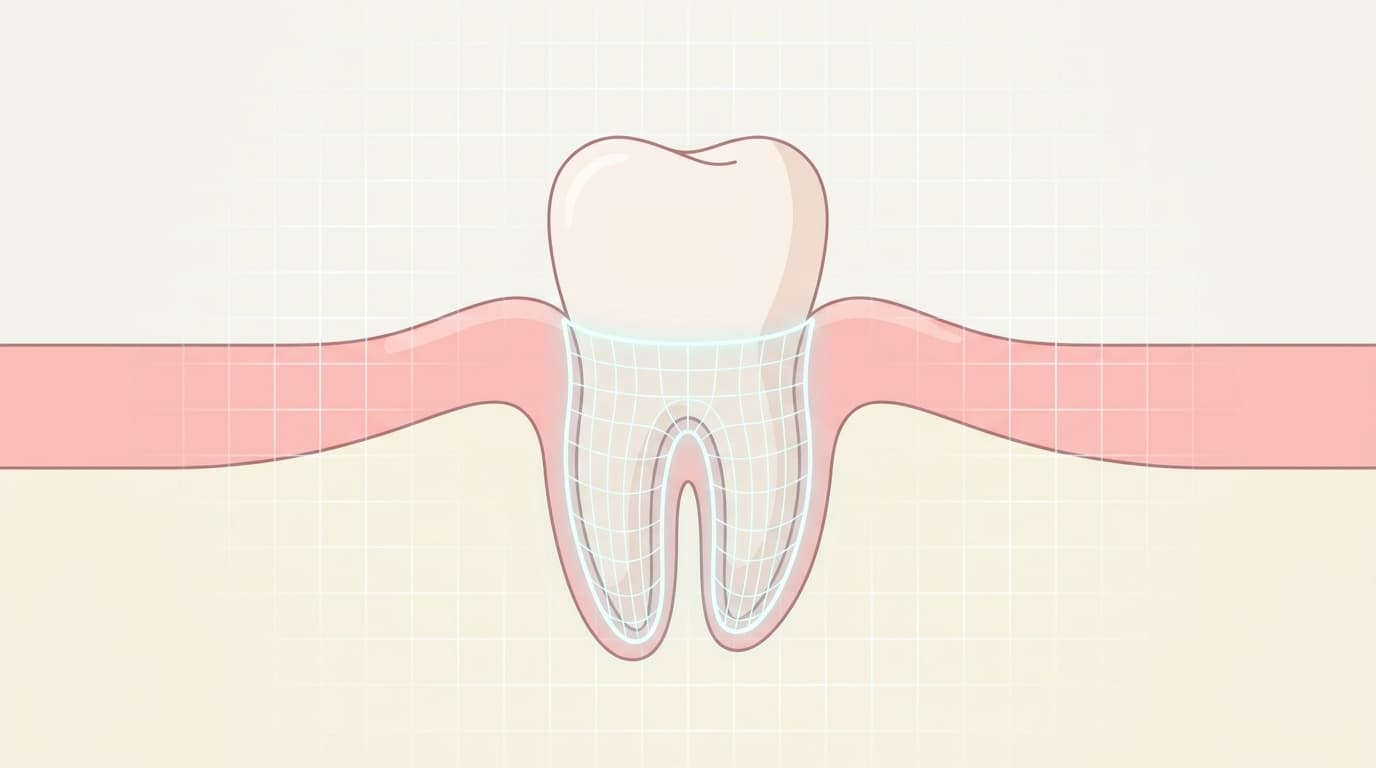
사랑니처럼 남는 치아를 뽑아 다른 자리에 옮겨 심는 치아 자가이식(자가치아이식술)은 오랫동안 치료자의 손끝 감각에 기대어 왔습니다. 이탈리아 마그나 그라이키아 대학교 연구팀이 환자 10명을 CBCT(치과용 3차원 엑스레이)와 구강스캐너로 소켓을 미리 설계하고 3D 프린팅 가이드로 치아를 옮겨 심은 뒤 18개월간 추적한 결과를 최근 내놓았습니다. 계획한 위치와 실제로 심긴 위치의 차이는 2mm 안팎에 그쳤습니다. 비슷한 시기 중국 연구팀은 로봇이 뿌리 모양대로 소켓을 직접 깎아내는 실험 결과도 발표했습니다.
사랑니로 어금니 자리를 메우는 치아 자가이식
치아 자가이식은 사랑니처럼 아직 쓸 수 있는 치아를 뽑아 상실한 다른 치아의 자리에 옮겨 심는 치료입니다. 선천적으로 치아가 없거나 외상, 충치, 근관치료 실패로 치아를 잃었을 때 임플란트나 보철 대신 고려할 수 있습니다. 치주인대(치아와 턱뼈를 잇는 섬유조직)를 그대로 유지한 채 옮겨 씹는 감각이 남고 턱뼈가 자라는 어린 환자에서도 뼈가 함께 자랍니다.
문제는 정확도입니다. 옮겨 심을 치아의 뿌리 모양과 딱 맞는 자리를 만들어야 하는데 뿌리는 치아마다 굴곡과 갈래가 제각각입니다. 기존에는 치료자가 치아나 모형을 반복해서 넣었다 빼며 소켓을 손으로 다듬었고 이 과정이 길어질수록 뿌리를 감싼 치주인대세포가 입 밖에 나와 있는 시간이 늘어 세포가 죽을 위험이 커졌습니다. 치주인대가 죽으면 뿌리가 턱뼈에 바로 붙어버리는 치근 유착으로 이어져 옮겨 심은 치아가 움직이지 못하게 됩니다.
디지털로 설계한 소켓, 환자 10명에게서 확인한 정확도
연구팀은 CBCT와 구강스캐너 데이터를 겹쳐 사랑니와 뽑을 치아의 모양 차이를 색으로 표시하고 턱뼈 제거량을 가상으로 시뮬레이션한 뒤 그대로 3D 프린팅 가이드와 치아 모형을 만들었습니다. 수술에서는 이 모형으로 소켓이 뿌리 모양과 맞는지 먼저 확인한 뒤 치아를 옮겨 심었습니다.
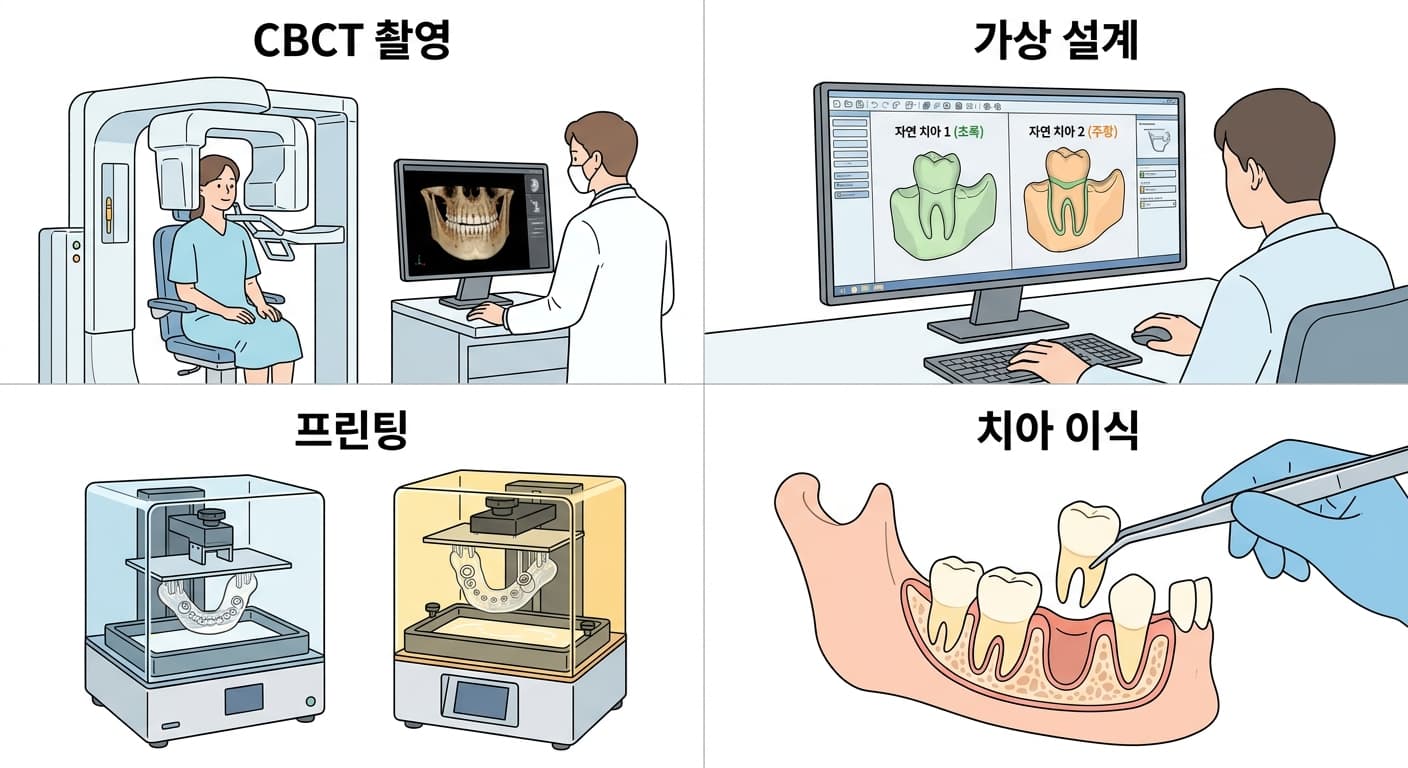
뿌리가 하나인 사랑니를 쓴 환자 4명과 뿌리가 여러 개인 사랑니를 쓴 환자 6명, 모두 10명에게 이 방식을 적용한 결과 계획한 위치와 수술 뒤 CBCT로 확인한 실제 위치의 차이는 치아 표면 기준 0.63mm, 턱뼈 표면 기준 0.17mm에 그쳤습니다. 치아머리 쪽 위치 차이는 2.04mm, 뿌리 끝 쪽은 1.36mm였고 회전 방향의 어긋남은 3도 안쪽이었습니다. 18개월 뒤 옮겨 심은 치아 10개 모두 흔들리지 않았고 잇몸 상태도 정상이었으며 뿌리가 녹는 흡수 소견도 없었습니다. 다만 2명은 뿌리 끝에 병소가 보여 이식 후 근관치료를 받았습니다.
연구팀은 뿌리와 소켓 벽 사이 간격을 0.2~0.5mm로 맞추는 것을 핵심으로 꼽았습니다. 이 정도 간격은 치주인대에 걸리는 힘을 줄여 초기 흡수를 줄이는 것으로 보고되어 있습니다. 반대로 치아 뿌리 사이 턱뼈를 지나치게 많이 남기거나 소켓 크기가 맞지 않으면 치근 유착이나 치유 지연으로 이어진다고 밝혔습니다.
가이드와 맞춤 드릴, 손으로 깎을 때와 무엇이 다른가
중국의 한 연구팀은 3D 프린팅 모형 90개를 손으로 깎는 방식, 가이드를 쓰는 방식, 뿌리 모양대로 만든 맞춤 드릴을 쓰는 방식으로 나눠 비교했습니다. 소켓 하나를 준비하는 데 걸린 시간은 손으로 깎을 때 12.2분, 가이드는 5.3분, 맞춤 드릴은 3.7분이었습니다. 뿌리와 소켓 벽 사이 간격도 손으로 깎았을 때 1.75mm로 가장 컸고 가이드는 0.94mm, 맞춤 드릴은 0.58mm로 좁혀졌습니다.
다음 단계, 로봇이 뿌리 모양대로 소켓을 깎는다
중국의 다른 연구팀은 로봇이 버(치과용 드릴 날)를 직접 움직여 소켓을 깎는 실험을 발표하고 3D 프린팅한 아래턱 모형 40개로 로봇과 기존 가이드의 소켓 정확도를 비교했습니다. 입구 쪽 정확도는 두 방식이 비슷했지만 뿌리 끝으로 갈수록 차이가 벌어졌습니다. 뿌리가 여러 개인 치아에서는 로봇 방식의 뿌리 끝 오차가 0.85mm, 가이드 방식이 2.38mm로 격차가 컸고 뿌리가 하나인 치아에서는 1.03mm와 1.53mm로 격차가 작았습니다. 계획보다 더 깎여나간 턱뼈의 비율은 뿌리 개수와 무관하게 로봇 방식이 7.9%, 가이드 방식이 96.0%였습니다.
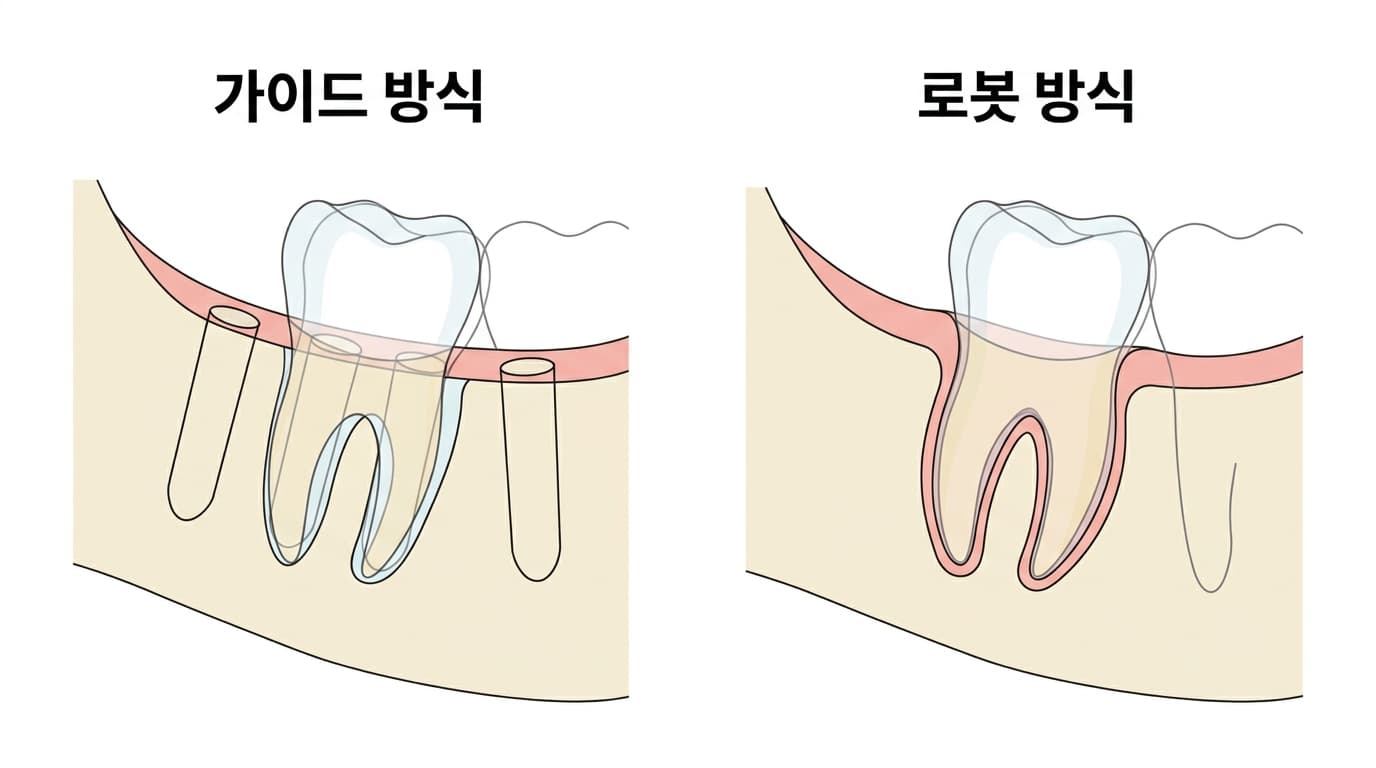
가이드는 입구에서 정한 방향으로 곧게 뚫은 뒤 나머지는 손으로 넓혀야 해 뿌리 끝으로 갈수록 오차가 쌓이지만 로봇은 미리 계산된 곡선 경로를 끝까지 그대로 따라갑니다. 아직 3D 프린팅 모형을 대상으로 한 실험 단계이지만 뿌리가 여러 개인 치아일수록 로봇의 이득이 크게 나타났습니다.
손끝 감각에 의존하던 치아 자가이식은 소켓을 미리 설계하고 그대로 깎는 디지털 워크플로우로 계획과 결과가 2mm 안팎까지 가까워졌습니다. 로봇까지 더해지면 뿌리가 복잡한 치아에서도 그 간격을 더 좁힐 수 있다는 실험 결과가 막 나왔습니다.